先确定“同样强”究竟固定了什么
一次很短的推力和一次持续很久的推力,峰值相同,却可能有不同的作用。对于随机波动,类似差别藏在相关函数里:固定每一时刻的方差,并不固定一段时间内累积起来的力。
本篇分开两种物理比较。第一种是外部有色驱动:系统仍受同样的局部恢复力,外力的相关时间可单独调整。第二种是热浴的环境记忆:改变摩擦核时,热噪声也按涨落耗散关系配套改变。两者都可以让位置记录看起来有记忆,资源约束和机制却不同。
2026年Netz的原始研究处理第二种比较,固定积分摩擦和质量,连接能量松弛与越障;2025年Zhou等人的研究进一步表明,刚到达一个态区的环境尚未平衡,可以造成快速返回与缓慢逃逸并存。12
下面先把外部驱动的匹配条件算清,再回到配套热浴。没有一条“相关时间越长,风险必定越高”的通则。
一个可解对照:两种匹配方式给出相反趋势
用平稳Ornstein–Uhlenbeck外力$u$表示具有有限持续时间的波动:
$\sigma^2$是瞬时方差,$\tau$是相关时间。定义单边积分强度:
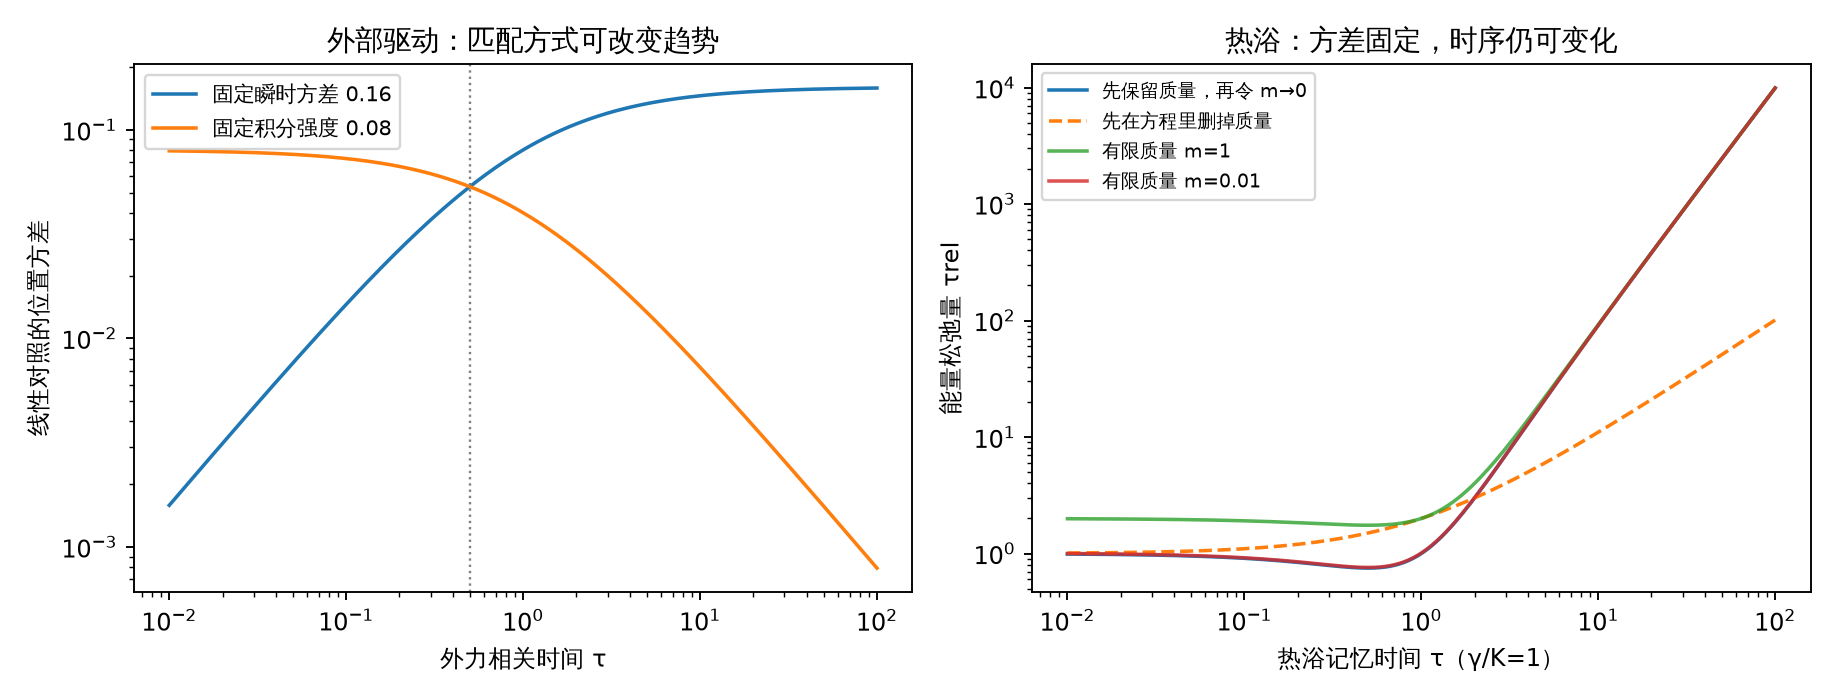
固定$Q$只是匹配零频强度,并未匹配所有频率。固定$\sigma^2$时,延长$\tau$会同时增加$Q$。一个观察窗口$T$内的累积外力$I_T=\int_0^T u(s)\,\mathrm ds$满足:
$T\ll\tau$时,外力来不及改变方向,累积方差约为$\sigma^2T^2$;$T\gg\tau$时,正负部分逐渐抵消,主项为$2QT$。这是相关时间影响累积作用的最小因果链。
再让位置服从线性恢复方程$\dot x=-a x+u$。直接解稳态协方差可得:
保持瞬时方差时,位置方差随$\tau$增加;保持积分强度时,它反而随$\tau$减小。本库以二维Lyapunov方程独立核了这两个结果。它们是线性系统的稳态方差,还不是越障概率,更不是双稳系统的转变率。
把过程走到另一边:双稳势中的实际到达事件
线性方差不足以回答越障。本库另计算:
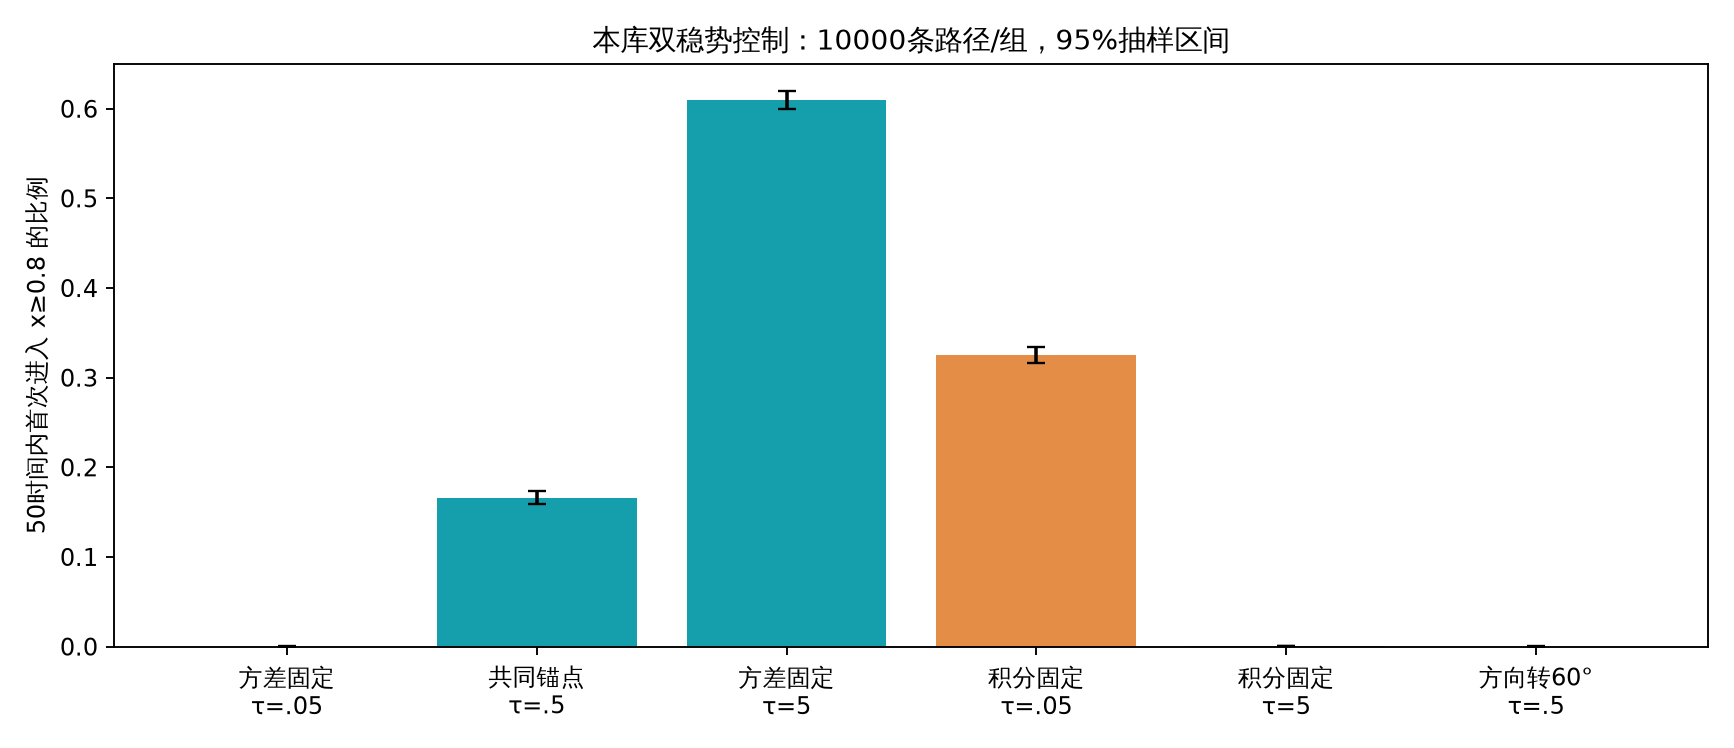
从$x=-1$开始,$u(0)$按各组的平稳外力分布抽样;首次达到$x\geq0.8$即结束,最长观察50个无量纲时间。每组实际生成10000条路径,没有稀有事件加权。
两种比较在$\tau=0.5$处有共同锚点:$\sigma^2=0.16,Q=0.08$。其余组分别只固定其中一项。
| 比较条件 | $\tau$ | $\sigma^2$ | $Q$ | 50时间内到达数/10000 | 到达比例的95%区间 |
|---|---|---|---|---|---|
| 固定瞬时方差 | 0.05 | 0.16 | 0.008 | 0 | 0—0.0384% |
| 共同锚点 | 0.5 | 0.16 | 0.08 | 1660 | 15.88—17.34% |
| 固定瞬时方差 | 5 | 0.16 | 0.8 | 6098 | 60.02—61.93% |
| 固定积分强度 | 0.05 | 1.6 | 0.08 | 3252 | 31.61—33.44% |
| 固定积分强度 | 5 | 0.016 | 0.08 | 4 | 0.0156—0.1028% |
区间是二项Wilson抽样区间,不包含模型误差和连续时间离散误差。零次观测不等于事件不可能;四次事件也不足以精确测出极小风险。
外力的端点和步内积分使用联合高斯精确推进;位置的非线性恢复使用Heun推进。用同一段外力驱动粗步$0.01$和细步$0.005$的成对轨迹,六组到达/未到达的判定均一致。到达时间仍有少量差别:固定$Q$、$\tau=0.05$组的平均成对差约$-0.0031$,最大个别差为0.75,提示接近返回边界的轨迹对微小误差敏感。没有据此宣称所有连续时间首达统计已严格收敛。
固定方差时,较长持续时间确实让这组系统更容易到达;但积分资源也增加了100倍。固定积分强度时,较长相关时间使力的幅度减小,这组有限窗口风险大幅下降。 单看“记忆更长”,解释不了两张结果。
所有未到达轨迹都保留。共同锚点中,只平均1660条成功轨迹的时间会得到26.23;全体轨迹的$E[\min(W,50)]$为46.05。后者是限制平均等待,仍不是完整$E[W]$:窗口之外的尾部没有观察到。
为什么持续推力会有效,又为什么仅仅持续还不够
先去掉随机性,给双稳模型一个正的恒力$f$。左井与中间不稳定点在:
处合并。若$0<f<f_c$,从$-1$出发会停在左侧的新稳定点;延长同一恒力也不会到达右侧。若$f>f_c$,达到0.8所需时间为:
本库积分并以独立常微分方程核对:$f=0.4,0.5,0.8$分别需要18.54、6.035、2.653。刚超过临界幅度时,瓶颈仍然很慢;更大的力可以在更短的持续时间内通过。
随机力不会一直固定。这个对照说明成功尝试至少涉及幅度、持续时间与恢复瓶颈的配合,不说明每次成功随机路径都必须逐时超过$f_c$。真实路径带有历史积累和返回,不能用一个静态阈值替代全部首达统计。
同样的总波动,施力方向为什么仍有区别
方向也必须相对于系统和目标定义。本库扩成最简单的二维对照:
总外力$u(\cos\theta,\sin\theta)$的均方大小始终为$\sigma^2$,但越障方向的投影方差为$\sigma^2\cos^2\theta$。在共同锚点把方向从0度转到60度,$x$方向的方差降为0.04;实际同窗口到达由1660/10000降为1/10000,后者95%Wilson区间约0.0018—0.0566%。这里不据一个成功事件报告精确的风险倍数。
区别来自目标方向上的有效输入改变。这个模型中$y$不反作用于$x$;若重新放大总外力,把$x$方向的随机力恢复到原样,则$x$的统计也完全恢复。不能把这项结果称为保持所有相关条件不变的纯方向效应。
有交叉耦合时,垂直方向可以经过其他变量转入目标方向;哪种方向最危险还取决于频率和响应。T109已展示确定性耦合可放大某些有限冲击,本篇并未为任意耦合系统求出最优噪声方向。
热浴的记忆:噪声与摩擦要一起调整
外部驱动的结果不能直接搬给平衡热浴。Netz研究的谐阱广义Langevin模型满足:
改变$\tau$时固定$\gamma=\int_0^\infty\Gamma(s)\,\mathrm ds$、$m,K,T$;外力瞬时方差为$\gamma k_BT/\tau$,而单边积分为$\gamma k_BT$。然而它不等于上节固定$Q$的外部驱动,因为摩擦的时间结构也跟着改变。1
本库用等价的三变量嵌入独立计算:
平衡协方差为对角矩阵:$\operatorname{Var}x=k_BT/K$,$\operatorname{Var}v=k_BT/m$,$\operatorname{Var}z=\gamma k_BT/\tau$。代入协方差演化方程残差为数值零。因此在这组配套热浴里,延长记忆不会单独改变谐阱的平衡位置方差,却可以改变位置相关怎样衰减。
本库化简:位置相关会抵消,能量调整仍可很慢
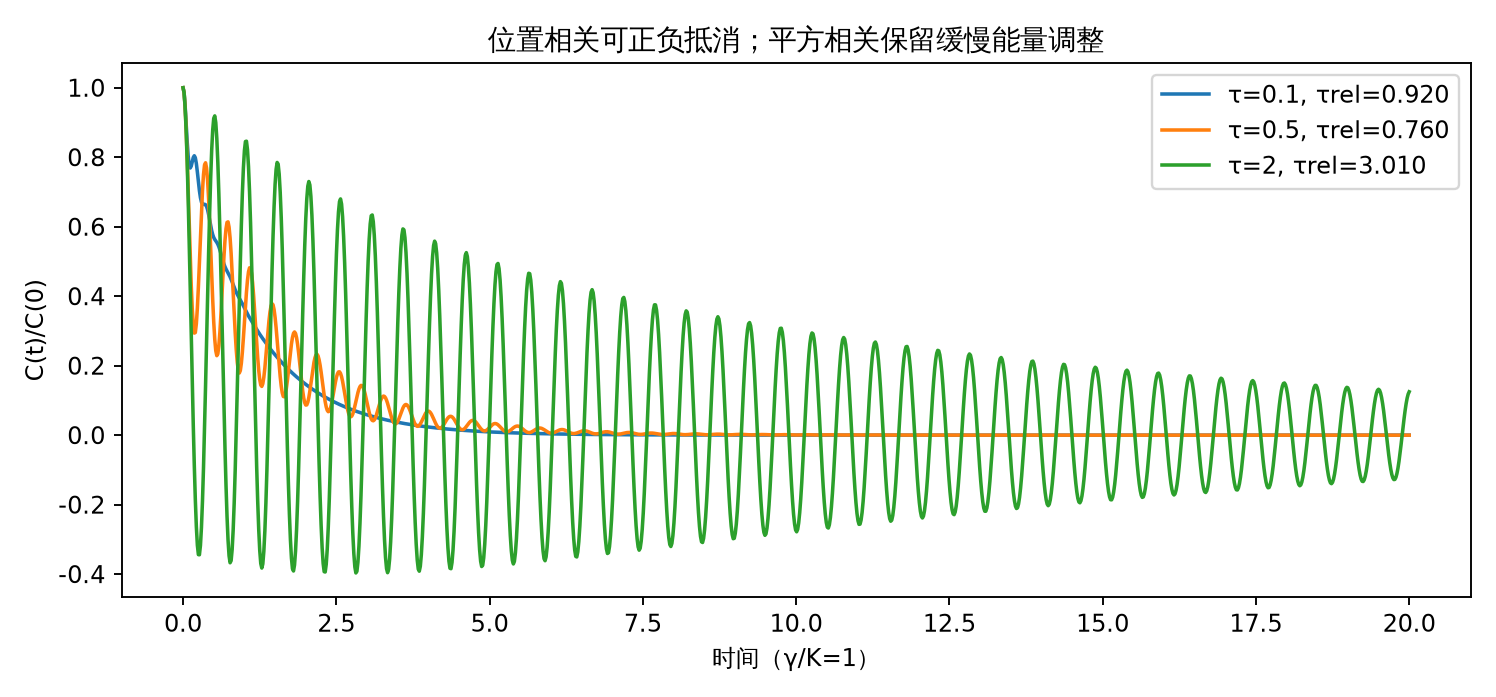
定义$C(t)=\langle x(t)x(0)\rangle$和$\bar C=C/C(0)$。原文采用:
高斯谐阱中,$U=Kx^2/2$,Wick恒等式使这个量等于$K^2/(k_BT)^2$乘以能量协方差的时间积分。这个归一化也使单指数位置相关$\bar C=e^{-t/t_0}$给回$\tau_{\mathrm{rel}}=t_0$;它不是任意能量相关时间的唯一命名约定。1
原文有限质量结果用三极点展开表达。本库从嵌入矩阵$A$独立求:
将六个对称矩阵分量消去后得到更短的同一结果:
这不是新发表定理,而是本库对原模型的代数化简。已做三种独立核验:显式$P$代回矩阵方程;100组正参数与原文式67—69逐项比较,最大相对残差约$1.7\times10^{-12}$;在$m=0.01,\tau=0.5,K=\gamma=1$时直接积分相关平方,得到0.76000000017,对矩阵结果0.76差$1.8\times10^{-10}$。
于是最小值发生在$\tau=\gamma/(2K)$,为$3\gamma/(4K)+m/\gamma$。固定$K=\gamma=1,m=0.01$时,$\tau=0.1,0.5,2,10$分别给出0.92、0.76、3.01、91.01。环境记忆先让这一松弛量略减小,长记忆后则明显增大。
反之,$\int_0^\infty\bar C(t)\,\mathrm dt=\gamma/K$,这些参数下始终为1。长记忆时,位置相关会振荡,正负部分抵消;平方相关保留了缓慢衰减的包络。相同平衡方差和相同位置相关积分,并不足以固定能量调整速度。
能量松弛怎样联系越障,又有哪些桥梁
原文将$\tau_{\mathrm{rel}}$放入Arrhenius形式的前因子,解释固定积分摩擦下的中间记忆加速与长记忆减速。对于势垒顶为吸收目标的平滑双稳势,其近似形式含$\pi\tau_{\mathrm{rel}}\sqrt{K/K_{\mathrm{bar}}}\,e^{\beta U_0}$;若目标在势垒另一侧,常见高势垒近似又有不同的因子。1
需要保留三个条件。首先,相关平方积分对于本篇谐阱嵌入是精确的,把它当作一般非线性越障前因子是另一层近似。原文采用一阶累积量展开,并用此前针对双稳势模拟标定的公式比较,没有公开本篇新模拟数据或软件。其次,阱底谐近似、势垒形状和高势垒近似各有条件;原文承认非谐性可能与记忆耦合。最后,两时高斯分布本身不等于完整的吸收路径统计;复杂记忆下应检查近似动力学是否还保留目标需要的路径信息。
本库实际重算了谐阱松弛量及原式,没有重新跑原作者的热GLE越障率,也没有用外部驱动表替代那项验证。长记忆的$\tau^2$动力学趋势有明确模型来源,其系数与真实首达均值能否匹配仍需在给定势垒、目标和初态下检验。
先删质量与最后取小质量极限,可能得到不同模型
对于这组没有额外瞬时摩擦的单指数核,先保留$m>0$算积分、再令$m\to0$,得到:
若在原响应方程里直接置$m=0$,响应出现瞬时奇异项;原文得到的位置方差为$k_BT\gamma/[K(\gamma+K\tau)]$,不再是$k_BT/K$,归一化能量松弛量为$\gamma/K+\tau$。两者在长记忆下分别二次和一次增长。1
差别说明快速惯性模式虽然时间很短,仍影响这组极限下的积分与平衡约束。它不能推广成“所有有记忆系统都不可过阻尼化”。T101的模型保留了额外瞬时摩擦且有不同的消元结构;其他核、附加摩擦和尺度分离条件,需要另作极限检验。
同一个位置,环境初态也会改变下一步
在外驱线性控制$\dot x=-x+u$中,固定$\tau=1,\sigma^2=0.16,x(0)=0$,只改变确定的$u(0)$,后续随机激励完全同分布。一时间单位后:
| $u(0)$ | $E[x(1)]$ | $P(x(1)>0.6)$ |
|---|---|---|
| −0.8 | −0.29430 | $1.34\times10^{-8}$ |
| 0 | 0 | $9.55\times10^{-5}$ |
| 0.8 | 0.29430 | 0.02867 |
三组未来噪声造成的位置方差相同,约0.025866;概率是精确高斯终点超阈值概率,不是“此前至少跨过一次”的概率。表中所见位置、模型参数和未来噪声都一样,差别来自起步时已经留在环境中的推力。
Zhou等人的热浴模型给出实际路径层面的对应:从另一井刚返回同一位置的辅助环境变量分布,与重新平衡后起步的分布不同;Appendix F展示了条件环境分布随过滤等待而变化。到达位置一样,不意味着下一次尝试的完整初态一样。2
能区分解释的检查,以及仍未解决的部分
只有平均寿命改变,不能判定记忆是原因。更有区分力的比较是:
- 同时报瞬时方差、相关函数积分与谱;分别固定方差和积分强度扫描。若趋势翻转,应把匹配条件写进解释。
- 对热浴,检查摩擦核与噪声配套、阱内平衡方差;保持温度不能只保留原摩擦而任意替换噪声。
- 旋转方向时核对总输入与目标方向投影;再匹配目标投影,可以检验差别是否只是资源重新分配。
- 固定可见位置,把环境状态分层或重新平衡,再比较同一定义的到达事件。只过滤记录会同时改变抽样,需保留对照。
- 检验时间步、观察窗口、目标边界及被删失的轨迹;松弛量、有限窗口风险、完整等待均值各自核验。
本篇已较稳的答案是:对指定模型,“同样强”的约束足以改变比较方向;热浴的平衡方差并不决定动力学,环境初态也不由当前位置唯一指定。外驱双稳势的具体比例是本库数值控制,热浴短公式是本库独立化简。真实系统是否满足高斯、线性摩擦或单指数核,以及热浴松弛量对某个非线性势垒的误差有多大,本篇没有解决。
来源与可复算材料
<a id="source-s1"></a>[1] Roland R. Netz(2026),Barrier-crossing and energy relaxation dynamics of non-Markovian inertial systems connected via analytical Green-Fokker-Planck approach,Physical Review Research 8, 033311,发表全文入口。本库保存发表PDF;实际核II D—G、式37/42/43/61/67—74、III讨论与相关附录。数据声明没有公开研究数据或软件,未冒充取得或重跑。
<a id="source-s2"></a>[2] Qingyuan Zhou、Artur Bakaev、Laura Lavacchi、Roland R. Netz、Benjamin A. Dalton(2025),Rapid state-recrossing kinetics and slow escape kinetics in non-Markovian systems,Physical Review E 111, 064110,发表全文入口。发表PDF从T110已核原件复制并验哈希;本篇重新核II、III、Appendix A/F的噪声、摩擦和环境初态条件,未重跑作者模拟。
原件在evidence/2026-10-08-noise-memory-and-direction/,来源读取范围与自审在research/sources/2026-10-08-noise-memory-and-direction.json。本库控制代码:research/calculations/noise_memory_direction.py与独立核验代码research/calculations/noise_memory_direction_audit.py;输入、计数、区间、成对时步差及松弛核验输出:results.json。路径数组、独立原式核验与下载日志保存在证据工作区。2018文献入口只取得挑战HTML,未作为全文证据使用。