一个读数,把哪些不同的未来合并了
系统刚离开一种状态时,可能返回,也可能进入另一种状态。看到同样的形状、位置或平均量,不意味着这两种结局的机会相同:方向、速度和环境状态可能尚未反映在读数中。
本篇把“哪些变量重要”收窄为一个可检查的问题:给定两个态区$A,B$和当前状态$z$,接下来先进入哪一个?原始PCCANN研究把这项概率与路径学习结合,并在三井势中分出竞争通道;非平衡路径研究则指出,稳态分布和实际转变动力学之间还隔着持续概率流。123
这里用这些原始模型和方法作入口,另解一个透明的低维基准。没有把“最重要变量”当作不随目标、初态和动力学改变的固定名单。
转变概率:问题固定了,答案才有意义
定义首次到达时刻$\tau_A,\tau_B$,以及:
这就是committor,也称分裂概率。$q=0.2$意味着在相同完整初态下重复后续随机演化,约20%的轨迹先到$B$;它不意味着已经走完“20%的路程”。
若$z$是完整Markov状态,生成算子$\mathcal L$已知,则:
过阻尼扩散$\mathrm dz=b(z)\,\mathrm dt+\sqrt{2D}\,\mathrm dB_t$给出$\mathcal L=b\cdot\nabla+D\Delta$。有惯性时,状态通常还包括速度;有有限环境记忆时,需要补上环境变量,或明确对哪些隐藏初态做平均。3
$q$回答的是去向概率。它没有同时回答何时到达、经过哪条通道、哪种操作最省力。把同一动力学的全部速率乘10,先到哪里不变,等待时间却缩短10倍;本库四状态对照实际核了这一点。
三井势:用同一个模型分开坐标和路径
主基准采用PCCANN发表补充材料式25的数值势函数:1
两个较深的井在左右两侧,上方还有一个较浅的井,左右之间可以从下侧直接走,也可以绕过上方。本库把该函数视为无量纲势,采用:
定义$A:x\leq-0.85,y\leq0.5$,$B:x\geq0.85,y\leq0.5$;盒子$x\in[-2,2],y\in[-1.5,2.5]$的外缘反射。这些是本库边界和热尺度,不是作者的温度、单位、神经网络训练或完整物理模拟复现。
计算用满足详细平衡的最近邻连续时间链:
沿方向$a$相邻的格点使用这组速率,独立解线性边值问题。网格$h=0.05,0.025,0.0125$分别有6561、25921、103041节点。中间网格与最细网格同位置的最大概率差约0.00053,均方根差约0.000062;细网格边值为0/1,内部残差约$2.6\times10^{-11}$,左右对称关系$q(x,y)+q(-x,y)=1$也满足。
这说明本篇所用有限盒子和网格的答案已相当稳定,不能据此证明无限域极限或所有连续扩散统计。
同一横坐标,为什么仍有不同去向
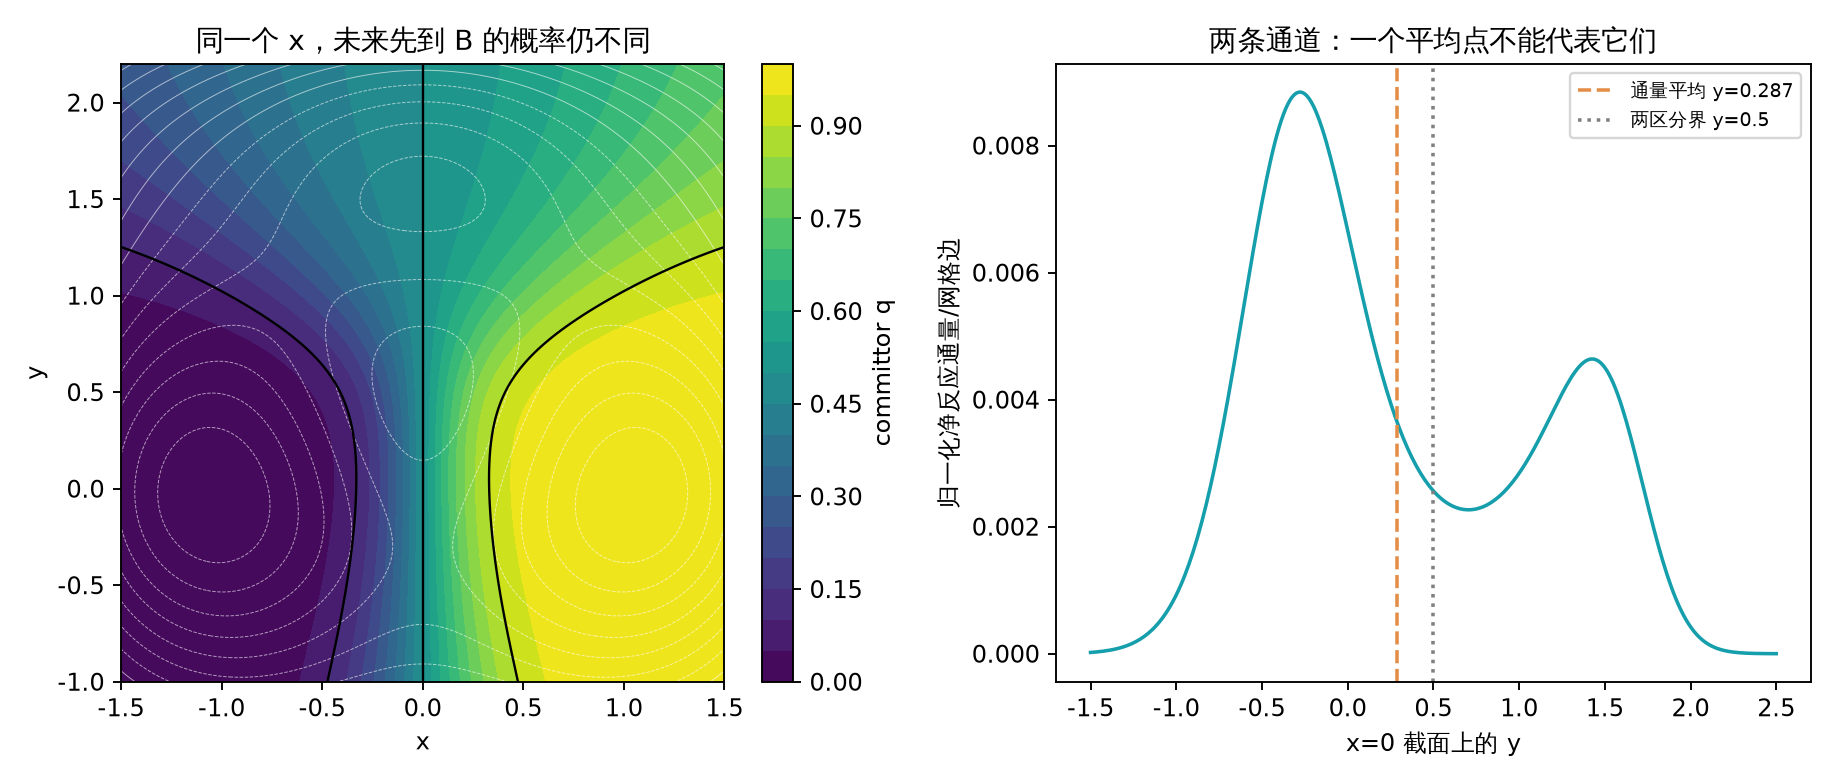
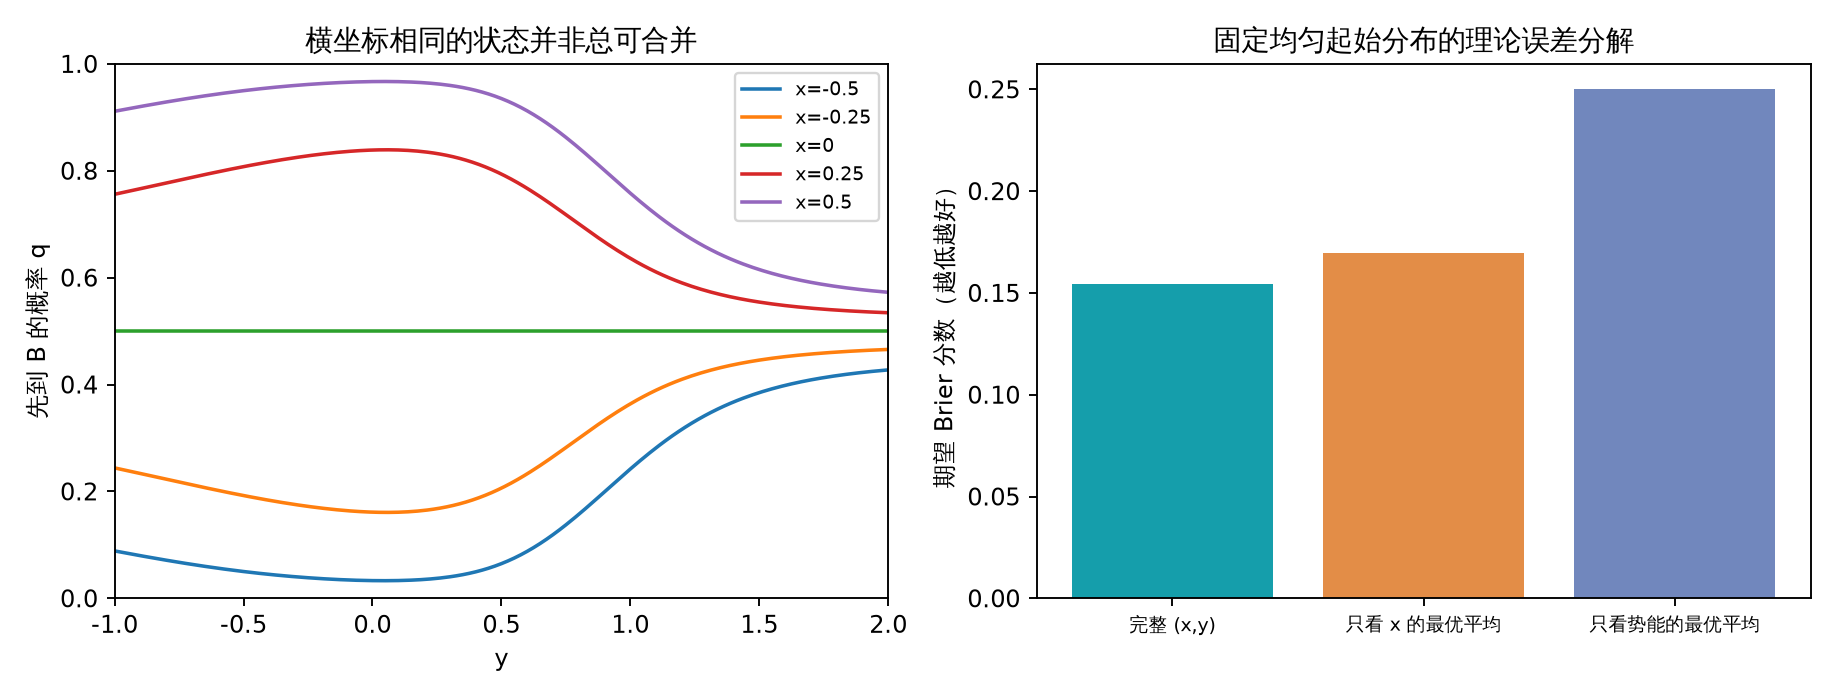
在$x=-0.25$、$y\in[-1,2]$这条竖线上,$q$约从0.161变到0.466。靠近左井的状态容易先返回$A$;上方状态则会先调整到其他位置,左右去向更接近均衡。
为了避免只相信线性方程,本库另用嵌入跳跃链随机发射轨迹。事件概率不依赖每一跳等待多久,因此可以只抽下一跳,直到先进入$A$或$B$。四个初态各1500条,共6000条,全部取得终点。
| 初态$(x,y)$ | 中间网格$q$ | 实际先到B/1500 | 观测比例的95%Wilson区间 |
|---|---|---|---|
| $(−0.25,0.05)$ | 0.16075 | 243 | 0.1442—0.1815 |
| $(−0.25,1.5)$ | 0.44571 | 649 | 0.4078—0.4579 |
| $(0.25,0.05)$ | 0.83925 | 1262 | 0.8220—0.8589 |
| $(0.25,1.5)$ | 0.55429 | 850 | 0.5415—0.5915 |
四组结果均与各自预测相容,偏差不超过约1.02个二项标准误。这是对同一有限格点过程的独立随机核验,不是另一次连续Langevin验证,也没有训练PCCANN。
只记录$x$会把第一、二行合并,丢掉与去向有关的信息。但并非任意增加变量都一定有收益:若新增变量在给定旧读数后不改变$q$,它对本目标就没有额外预测信息。
把信息损失写成误差,而不是只看一张降维图
令$Y=1$表示先到$B$,$Y=0$表示先到$A$;以$(Y-p)^2$衡量概率预测误差,即Brier损失。给定完整状态,最优预测是$q$;只看到坐标$r(z)$时,最优预测是:
全体起始状态上的最小误差满足:
第一项是给定完整状态后仍有的随机性,第二项是坐标合并不同$q$造成的信息损失。平均和条件方差都依赖起始状态如何抽样;训练样本多在哪个区域,会影响最佳平均预测。
本库固定独立于$q$的测试分布:$x\in[-0.8,0.8],y\in[-1,2]$内均匀抽样。最细网格结果为:
| 保留的读数 | 最小期望Brier损失 | 因遗漏状态而增加的部分 |
|---|---|---|
| 完整$(x,y)$ | 0.15450 | 0 |
| 只看$x$,按条件平均最优预测 | 0.16984 | 0.01534 |
| 只看势能$V$,按条件平均最优预测 | 0.25000 | 0.09550 |
只看势能的最佳预测为一半,是这个对称模型与对称测试分布的结果:$(x,y)$与$(-x,y)$能量相同,去向概率却互补。低能不直接说明更靠近哪个目标。
总体校准良好也不证明坐标充分。 若两个未区分群体真实概率为0.1和0.9,等量混合后报0.5确实校准;补上群体状态后仍能降低Brier损失0.16。本库下一节的四状态模型实际算出这一差别。区分性检验应看同一读数内部是否还有系统性的概率分散,以及新增信息是否降低预先指定测试分布上的误差。
一半成功概率,为什么可以有两条路径
在本模型的$x=0$上,对称性保证$q=0.5$;然而穿过这一截面的净反应通量有两个峰。平衡详细平衡链上,相邻边的净反应通量为:
本库把跨过$x=0$附近分割面的通量相加,以$y>0.5$区分上侧部分,得到约35.34%;其余约64.66%在下侧。中、细网格分别给35.20%和35.34%。全截面的通量也与从$A$流出的反应通量一致,作为独立守恒检查。
这里的比例是指定分割面的净通量份额,不是逐条轨迹互斥分类后的计数比例;有反复跨面时,两种计法需要分别定义。
把两个峰平均,本库得到$y\approx0.287$。这个平均点落在两峰之间,却不能同时代表两条通道;该处仍有非零通量,所以也不能夸大成“平均路径完全不可能”。原始PCCANN研究在等概率切片内聚类,再分别学习路径,正是为了避免一条均值线遮住分叉。12
这也界定了committor的能力:对于先到哪个态区的伯努利结局,知道$q$已给出概率;对于通道、途中结构或路径时间,两个$q$相同的状态仍可很不同。
相同稳态分布,改变环流仍会改变概率和通道
非平衡下,势能或稳态分布更不能代替动力学。给出一个本库可完全算清的对照:四个状态按$A\to U\to B\to L\to A$排列,顺时针速率为$1+c$,逆时针为$1-c$。
不论$c=0$还是0.8,四个状态的稳态概率都是1/4。把$U,L$的可见横坐标都记为0,就会得到完全相同的位置和稳态占有读数。但是:
| 条件 | $q(U)$ | $q(L)$ | A到B反应从上侧开始的份额 |
|---|---|---|---|
| $c=0$,详细平衡 | 0.5 | 0.5 | 50% |
| $c=0.8$,有环流 | 0.9 | 0.1 | 98.78% |
例如$U$的下一跳直接到$A$或$B$,所以$q(U)=1.8/(1.8+0.2)=0.9$。成功的$A\to U\to B$尝试权重与$1.8\times0.9$成比例,下侧为$0.2\times0.1$,上侧份额为$81/82$。反向成功反应主要走下侧。
有环流时,计算“上次从哪个态区来”的历史概率要用时间反演生成算子,不能一律用$1-q$代替。本库显式计算正向和历史概率;这是非平衡反应通量的必要区别。
Singh与Limmer的原始研究在活性浴和剪切聚合物中考察了详细平衡破缺、持续流与正反向机制差别。3 本库四状态对照不是那些分子模拟的复现,但确切证明一个有限结论:稳态占有完全相同,仍不足以固定转变去向与通道。
相同位置,速度也可能是承重状态
考虑势垒顶附近的无量纲局部模型:
线性不稳定率$\lambda_+=(\sqrt5-1)/2$,稳定率$\lambda_-=-(1+\sqrt5)/2$。组合$\zeta=v-\lambda_-x$满足$\mathrm d\zeta=\lambda_+\zeta\,\mathrm dt+\sqrt{0.5}\,\mathrm dB_t$。长期放大前的随机幅度是均值$\zeta(0)$、方差$0.25/\lambda_+$的高斯变量,因此:
在$x=0$、$v=-1,0,1$时,向正侧远离的概率分别为0.05794、0.5、0.94206。本库把这项解析解代回相空间后向算子,100个随机状态的最大残差低于$4\times10^{-16}$。
这项事件是局部倒抛物线模型的渐近离开方向,不是有限双稳态区的精确首达概率;实际势形、有限边界及返回会改变它。它把“同样的位置、不同的速度”怎样影响未来讲通,而没有把局部模型冒充全局反应坐标。带记忆时,环境状态有类似的作用;T111已给出相同位置与不同环境初态的对照。
换条件后,旧的好坐标和概率要重新检验
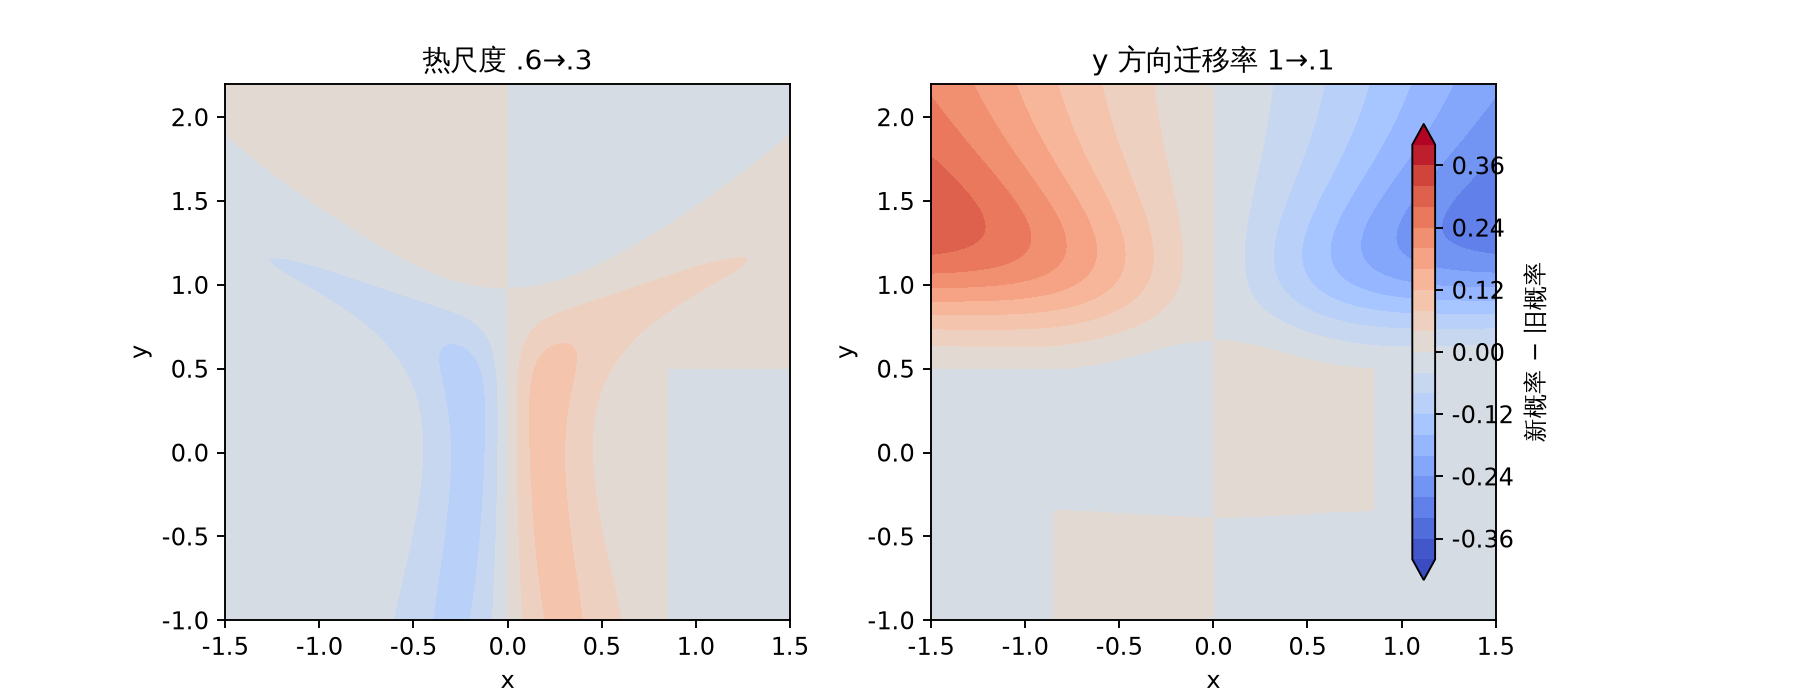
本库保持三井势、态区和边界不变,分别把热尺度从0.6改为0.3,或把$y$方向迁移率从1改为0.1,同时按新的迁移率配套扩散。
| 改变 | 上侧净通量份额 | 沿用旧$q$的最大概率偏差 | 旧$q$在固定测试分布上的额外Brier损失 |
|---|---|---|---|
| 原条件 | 35.34% | 0 | 0 |
| 热尺度减半 | 42.01% | 约0.100 | 0.00220 |
| $y$迁移率降为1/10 | 16.90% | 约0.337 | 0.00389 |
最大偏差与平均误差回答不同问题:少量区域可能受影响很大,固定分布上的平均损失却较小。这里没有把最坏点的差别当所有状态都同样失效。
尤其是第二种改变:配套扩散后,平衡密度仍为$e^{-V/\Theta}$,但相对运动速度变了,去向图和通道份额都变。若所有方向迁移率一起缩放,则只是统一改时钟,$q$不变。关键是动力学的相对结构,不是某个数值参数一变就必定需要新坐标。
学到一条好路径,还缺哪些验证
PCCANN以概率相关和路径一致性迭代学习,能够在其示例中分开通道;但学习对象、采样分布和时滞仍是条件。发表补充材料明确说明,有限时滞要足够小以满足去偏近似,并展示较长时滞下不理想的概率图与路径。1
其Table 1中,300 K下侧路径的宽管和窄管两行分别给出$5.82\times10^{-2}$和$5.65\times10^{-3}$的偏置估计;本篇只核表内数值及其宽/窄管脚注,未复算这些率。它们提醒读者:发现路径、获得条件路径分布、恢复全部通道的整体率不是同一验收。不能只凭都出现一条路径,就把不同取样范围的数字当同一总体的可直接相加估计。
本篇取得的是2024作者版和2025发表补充材料,发表正文PDF、Code Ocean代码及图4原始ZIP未成功取得;没有把作者版称为发表版,也没有声称重跑该神经网络。非平衡研究使用发表PDF,相关算子与控制假设已核。
对一个新坐标,更有区分力的检查是固定态区与动力学、从同一读数内不同状态发射轨迹,测去向是否仍分散;固定独立测试分布核校准和Brier损失;保留多通道后核整体通量;再改变初态、噪声或相对迁移率检查转移。纯粹漂亮的降维图和训练损失下降,都不能代替这些检查。
预测坐标也不自动成为可操纵机制。改变某个变量可能同时改变其他状态、生成算子或态区;若目标是干预,应重新评估这些变化和操作成本,而非只沿旧$q$的梯度下指令。原始研究中梯度与控制的联系也有其动力学、时间尺度与噪声条件。3
当前答案与可回查材料
对于固定A/B去向,少数读数是否足够,取决于它们有没有合并不同$q$的状态;这种损失可以量化,也可以用重复发射区分。完整$q$并不指定唯一通道或等待时间。平衡密度相同、位置相同或总体校准相同,都各自不足以证明未来统计相同。
本库实际核了有限二维基准、四状态环流和局部惯性模型。真实高维系统中缺哪些变量、观测误差下怎样估计条件分散、部分观测历史能否替代环境状态,以及原学习方法的全模型性能,仍未解决。
<a id="source-s1"></a>[1] Megías等(2025)发表Supplementary Information,Iterative variational learning of committor-consistent transition pathways using artificial neural networks,出版方入口。实际核1.2去偏、1.6时滞、2.4三井势式25/聚类、3.6及Table 1的范围;发表正文PDF未取。
<a id="source-s2"></a>[2] Alberto Megías、Sergio Contreras Arredondo、Cheng Giuseppe Chen、Chenyu Tang、Benoît Roux、Christophe Chipot(2024)作者版v1,arXiv:2412.01947v1。大学仓库PDF含作者版正文/补充;核概率定义、VCN/字符串学习与多通道迭代,不冒充2025发表正文的逐字版本。
<a id="source-s3"></a>[3] Aditya N. Singh、David T. Limmer(2025),Reactive path ensembles within nonequilibrium steady states,Physical Review Research 7, 043222,发表入口。实际核II的路径/后向算子与时间尺度条件、反应场控制、IV及聚合物讨论中持续流与不同正反路径;未复跑其分子轨迹。
原件与独立路径核验在evidence/2026-10-08-committor-and-hidden-state/;来源及自审记录research/sources/2026-10-08-committor-and-hidden-state.json。本库代码为research/calculations/committor_hidden_state.py及committor_hidden_state_audit.py;全部参数、误差和通量统计在results.json。概率网格和6000条发射结果保存于证据工作区,不以下载或作图代替已读、已算记录。