感知与适应15 分钟

一块由持续驱动单元组成的材料,怎样形成稳定的滚动或爬行?

局部电机不断供能,还需要结构和环境把能量组织成动作。2025年的主动铰链材料用邻居角度控制本地力矩,使两个形变方向非互易地耦合。较弱驱动时,重力与接触维持形变循环,循环再通过滚动与环境交换动量;较强驱动时,单元自身失稳,电机饱和使振幅稳定,并能支持不同步态。本篇复算了两条循环路线、能量收支和起振条件,并从作者角度记录重算剪切相位与滚动速度。原型依赖外部48V电源、气浮台和受控边界,不能直接等同于普通地面上的独立机器人;2026年的连接性研究还表明,局部驱动增强有时反而削弱宏观奇弹性响应。

先看清楚这块会动的材料

把十二个带电机的铰链用刚性臂连成一个环,给每个铰链一条只依赖近邻角度的规则。它没有一张预先排好的“先动1号、再动2号”的步态时间表。与边界接触后,环却能不断改变形状、转动并向前运动;改变驱动条件或地形,运动方式还会变化。这是Veenstra等2025年主动固体实验要解释的现象。1

先把装置条件放在台面上。每个单元含直流电机、角编码器、ESP32微控制器和通信电路,由外部48 V电源供电。单元直径约50 mm、高90 mm、质量约0.2 kg,相邻臂长7.5 cm,橡皮带提供被动回复刚度。由于电机力矩不足以直接举起单元自重,实验在低摩擦气浮台上进行。1 2

运动实验将气浮台倾斜约6°,在台面内产生约 $1\ \mathrm{m\,s^{-2}}$ 的有效重力,压向跑台边界或一层滚珠构成的地形。为让样品留在视野里,跑台速度由实验者手动调节。环的局部控制律没有因此变成预编排的全身步态,但这也不是脱离电源和辅助平台的普通地面机器人测试。
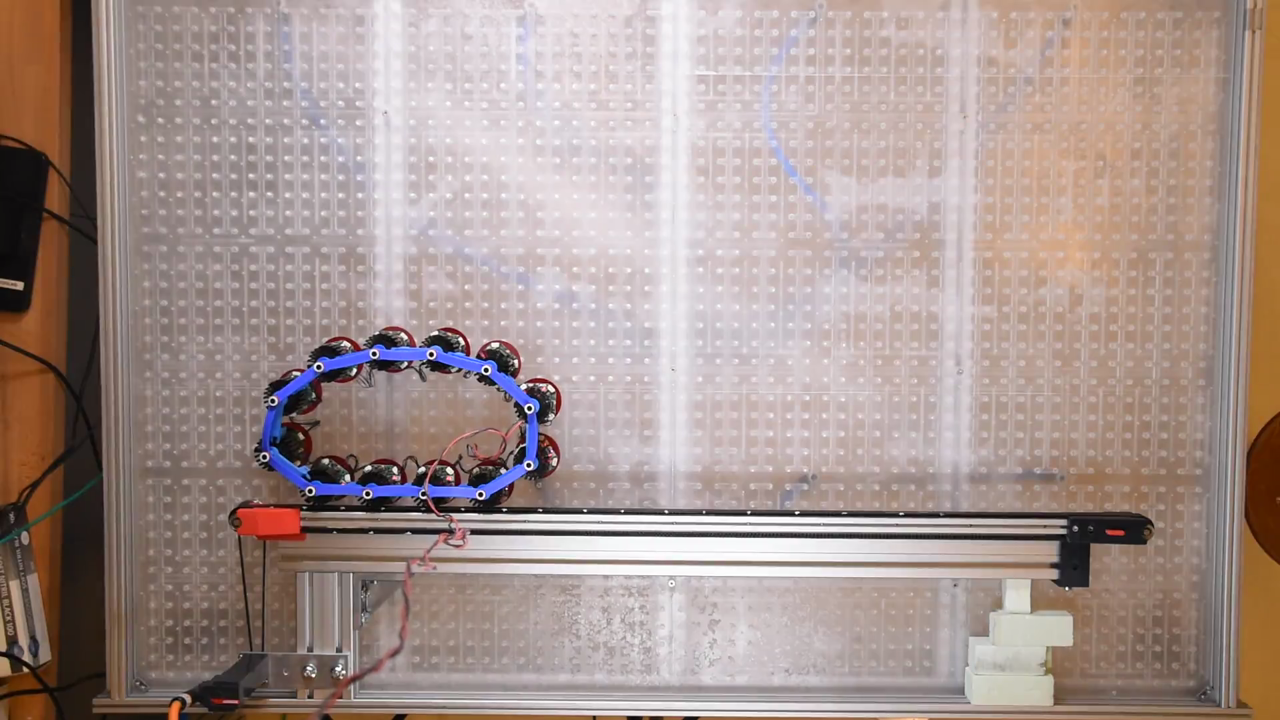
作者公开数据中的真实实验录像截帧,显示主动环、气浮台孔阵、接触边界与供电线。截取1秒处并缩放,未裁切。来源:Veenstra及合作者,Zenodo14558794,CC BY4.0。该录像对应一个实验运行,不代表本文下方五组角度记录的全部条件。

观看这段作者实验录像。7

真正值得研究的是:没有全局步态时钟,局部反馈如何把持续供能转换成反复发生的形变,再让形变与接触配合,产生净运动? 这至少包含“能做功”“能形成稳定循环”“循环能推动整体”三个不同环节,不能只看到材料在动就把它们都算作解释完成。

相邻铰链为什么不是普通弹簧那样互相回应

先看最小的两个角度偏差 $\theta_1,\theta_2$。论文设计的回复力矩为:

$$ \begin{pmatrix}\tau_1\\\tau_2\end{pmatrix} =\begin{pmatrix}-\kappa&-\kappa^a\\\kappa^a&-\kappa\end{pmatrix} \begin{pmatrix}\theta_1\\\theta_2\end{pmatrix}. $$

$\kappa$ 是普通回复刚度;$\kappa^a$ 描述主动交叉耦合。若压小左边角度,右边也受到让角度变小的力矩;但压小右边,左边受到的却是让角度变大的力矩。交换作用端与响应端,交叉响应的符号变了。1

这种不对称由局部电子反馈实现。一个铰链测量并传给邻居自己的角度,同时接收两侧角度,再按

$$ \tau_i^a=\kappa^a(\delta\theta_{i-1}-\delta\theta_{i+1}) $$

施加力矩。橡皮带另外提供本地回复作用。控制器、通信和预设增益都真实存在;去掉的是逐时刻指定整体姿态的安排,而不是去掉了控制装置。1 2

当类似关系出现在材料的剪切应力与剪切形变之间时,就形成所谓奇弹性:本构矩阵含交换输入与响应后变号的部分。它破坏的是机械响应的互易性,不是让整机凭空获得能量或动量。本原型的能量来自电源,运动时的动量交换仍发生在材料与环境之间。1 5

这也不同于“形状看起来不对称”。被动各向异性结构也可以把受力转成侧向形变,甚至让碰撞偏转。更有区分力的问题是:让材料缓慢走过一个闭合形变回路,回到原来的形状,是否仍能净输出机械功?

闭合形变回路为什么能够输出功

假设两个角度按一个圆形回路变化:

$$ \theta_1=a\cos\phi,\qquad \theta_2=a\sin\phi. $$

暂时只看上述准静态力矩关系,不把摩擦混进弹性项。普通回复部分来自势能 $\kappa(\theta_1^2+\theta_2^2)/2$,回到同一形状后净功为零。主动交叉项则给出

$$ W_a=\oint(\tau_1^a\,d\theta_1+\tau_2^a\,d\theta_2) =2\pi\kappa^a a^2. $$

也就是 $2\kappa^a$ 乘以形变平面里围成的有向面积。反过来走,功的符号也反过来;只沿一条线来回走,没有围出面积,这一项就没有净循环功。5

本篇实际积分验证了这个关系。取 $a=0.1\ \mathrm{rad}$、$\kappa^a=0.01248\ \mathrm{N\,m/rad}$,一圈主动功约为 0.784 mJ。把交叉耦合改成对称形式,闭合回路净功回到数值零。这里的正功来自主动控制持续输入,不能解释成被动弹簧把同一份储能无限拿出来用。本篇计算

但这只是“如果走过这条回路,能够输出功”。材料会不会自己持续走这个回路,还要比较驱动、回复、惯性和耗散。

第一条路线:环境持续把形变送回循环

论文把环的主要变形投影到两个剪切分量,写成复数 $z=S_1+iS_2$。在适当的无量纲单位下,最小模型为:

$$ \ddot z=-z+i\nu z-\Gamma\dot z. $$

第一项把形变拉回原点,第二项使回复方向带一个转向分量,第三项耗散运动。若 $|\nu|<\Gamma$,受到一次扰动后,形变会边旋转边衰减。有非互易耦合、有短暂的循环轨迹,并不等于能保持运动。1

持续压在边界上的环则不同。重力与接触使环保持一定压缩,压缩又通过非互易耦合转成剪切,质心与支撑点的相对位置改变,结构向前翻转。翻转后,又出现新的接触和新的压缩方向。环境因此不断参与下一步形变,而不是只在开头推了一下。

作者用一个径向等效加载项表示这一反馈:

$$ \ddot z=-z+i\nu z-\Gamma\dot z+g\frac{z}{|z|}. $$

它是保留两个主要形变模式的近似,不是全部地面接触力。相应的被动加加载势能为 $|z|^2/2-g|z|$:在没有主动耦合时,压缩态可以停在某个方向;主动项则不断推动形变方向转动。1 3

在忽略离散边角和饱和、加载方向对应平坦接触的这个模型里,令 $z=re^{i\omega t}$,可得

$$ \omega=\frac{\nu}{\Gamma},\qquad r=\frac{g}{1-(\nu/\Gamma)^2},\qquad |\nu|<\Gamma. $$

本篇取示意加载 $g=0.2$、$\nu=0.1$,并用 $\Gamma\approx0.1826$,数值积分得到 $r\approx0.2857$、$\omega\approx0.5477$,与公式一致。同一弱驱动在无持续加载时却衰减到零。这个对照说明,环境反馈能够在单元本身还不自激的区域维持循环;这里的加载值不是对实验环的重新拟合。

第二条路线:单元失稳,饱和把振幅定住

当主动耦合足够强时,即使没有前述接触加载项,最小单元也可以从小扰动长出持续振荡。在线性模型中,门槛是 $|\nu|=\Gamma$。超过门槛后,若始终保留无限线性的电机力矩,幅度只会继续增大,不会自动变成有限、稳定的动作。1

真实电机有力矩上限。论文用径向饱和近似,把主动力矩从随 $|z|$ 增大,改成达到上限后保持有限。进入饱和区后,回复刚度与惯性确定循环频率,持续供能与摩擦确定振幅。对单元角度模型,有

$$ \omega_0=\sqrt{\kappa/I},\qquad \Gamma=\frac{\gamma}{\sqrt{I\kappa}},\qquad r_{\mathrm{lim}}=\frac{\tau_{\max}}{\gamma\omega_0}. $$

这里 $I$ 是有效转动惯量,$\gamma$ 是有量纲阻尼。采用原文单元分析的中心值:$I=10^{-4}\ \mathrm{kg\,m^2}$、$\kappa=0.048\ \mathrm{N\,m/rad}$、$\gamma=0.0004\ \mathrm{N\,m\,s/rad}$,以及该分析设置的力矩上限4 mN m,得到:

模型量 本篇计算
起振时 $ \kappa^a
饱和形变半径 约0.456 rad
单元循环频率 约3.49 Hz
稳态机械输入功率 约0.040 W

这些是按校准参数算出的模型量,不是本篇新测量。4 mN m是单元振荡分析使用的设置,不能与前面12 mN m的硬件最大力矩混同;0.040 W是模型中的机械功率,也不是整个电子单元的电功耗。1 2
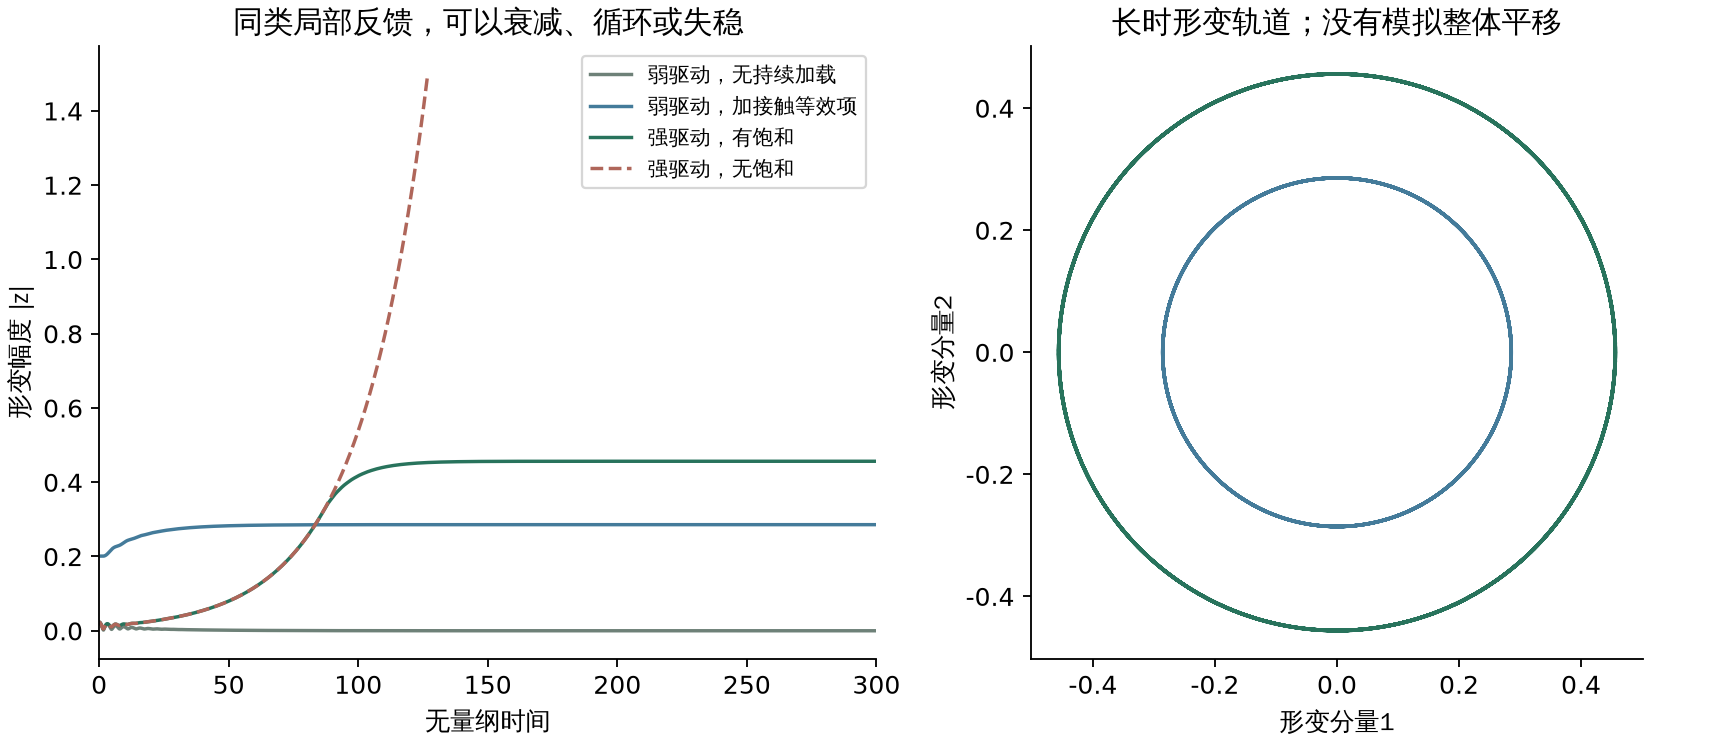
本篇两模式复算。弱驱动无加载时衰减,加持续加载后可保持循环;强驱动在饱和作用下保持有限振幅,无饱和的线性模型则增长到预设的小形变范围之外,曲线在该处停止。右图仅是形变空间的长时轨道,尚未模拟质心平移。

稳定不能只凭“画出一个圆”判断。我们检查了随循环一起转动的坐标中的线性稳定性:除去允许整体相位平移的中性方向,其余扰动都衰减。另把起始幅度和速度偏离循环,再积分,它们回到同一振幅与频率,而不要求回到同一个绝对相位。

能量也要单独核。单元模型的机械能为

$$ E=\frac{I}{2}|\dot\theta|^2+\frac{\kappa}{2}|\theta|^2, $$

其变化等于主动输入功率减去阻尼耗散;有等效加载的模型再加入相应势能项。本篇积分同时累计两项功,能量收支残差低于 $10^{-10}$ 的无量纲量级。稳定循环中,输入与耗散持续平衡;两种积分器和受扰动后的恢复检查也一致。本篇计算
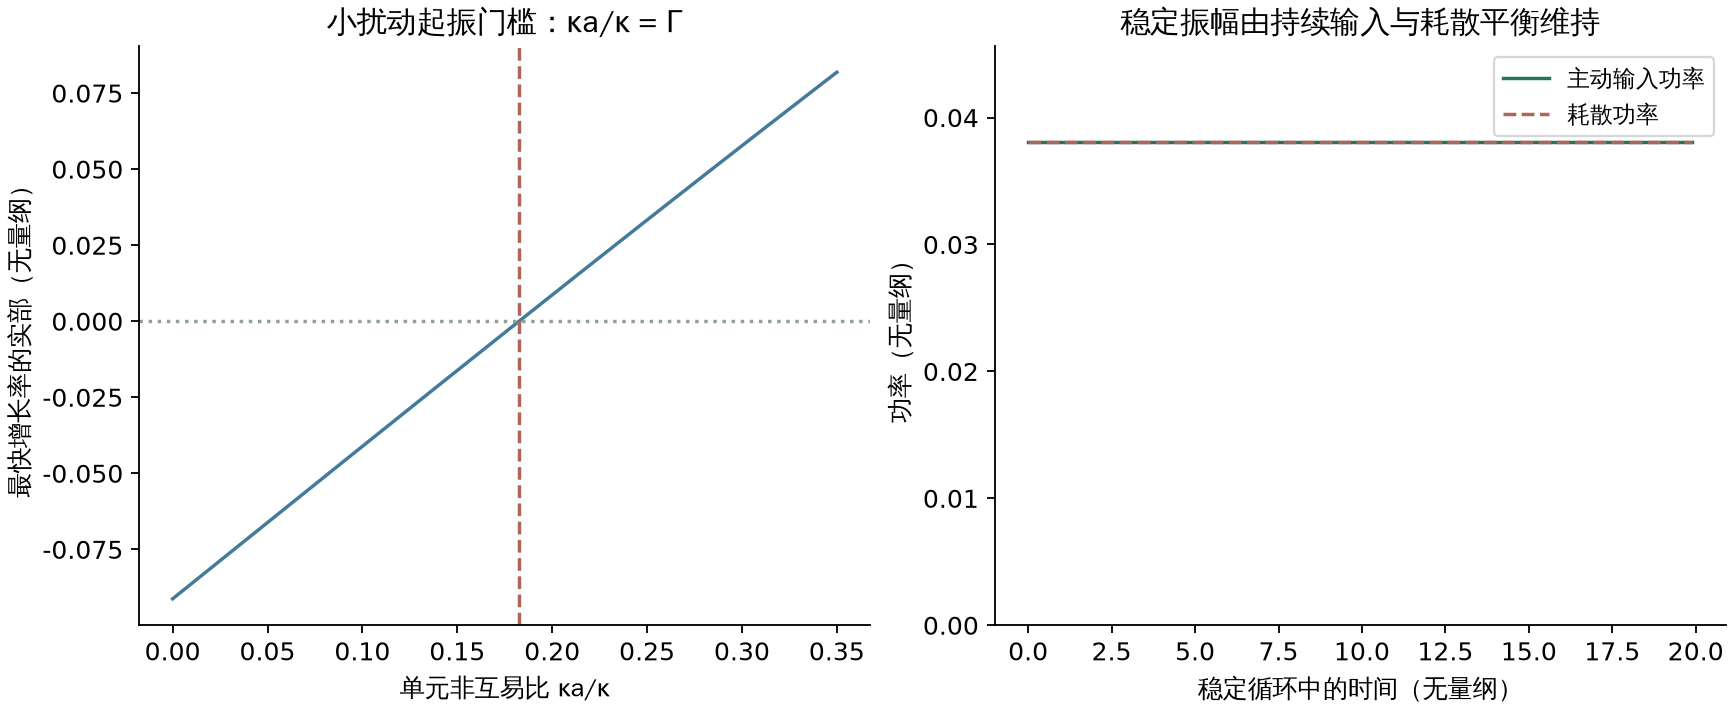
左图给出小扰动增长率在起振门槛两侧变号;右图显示饱和稳定循环中的主动输入和耗散功率相等。运动不是停止耗能,而是在稳定幅度上持续周转能量。

形变循环怎样变成真正的滚动和爬行

只含两个形变变量的方程没有质心坐标,不能仅凭它的闭合轨道就宣布“已经模拟出了爬行”。整块材料必须通过接触,把内部形变转换成与环境的动量交换。前面的十二边环依靠重力压缩、剪切、支点变化和翻转接续这一过程。1

在均匀滚动且打滑可忽略的情况下,一圈整体转动对应两个剪切循环。若周长为$L$、剪切角频率为$\omega_S$,则

$$ v=\frac{L\omega_S}{4\pi}=\frac{L f_S}{2}. $$

第二种写法中的$f_S$才是每秒循环次数。这一步必须分清角频率与普通频率;本篇与作者分析代码中的换算式交叉核对后,使用$4\pi$因子。3

我们选取作者公开的五组平坦边界角度记录,按其设备连接顺序重排,并保留作者注明的“原始保存角度多了一倍”修正,然后投影到两个剪切分量。沿用最后800个采样点的相位拟合窗口;少于800点的记录使用全部点。由相位速度推得以下滚动速度:3 4

作者记录的控制增益 $\epsilon$ 本篇推得的滚动速度
0 接近0
0.002 接近0
0.007 约+0.459 m/s
0.010 约+0.661 m/s
−0.010 约−0.601 m/s

$\epsilon$是原始文件中的控制增益标记,不能直接当成宏观奇模量。这里复算的是在无明显打滑假设下,由剪切相位推得的速度,没有独立重追踪质心。五个运行足以展示近零驱动和反号对照,不足以给出完整误差分布或精确起动阈值。

简单连续模型会预言非零驱动下就能循环,真实十二边环却需要跨过每个边角对应的能垒。因此,它有几何造成的起动条件。作者加入周期性阻力项描述这个差异;其定量速度曲线仍涉及拟合参数和饱和近似,不能称为全由独立校准参数无调整地预测。1 3

爬行又多一层。强驱动下,二维结构内部不同小单元不再保持同样的剪切状态,各自的循环会形成不均匀形变;开放链还能产生有方向性的形变波。碰到倾斜边界、不能顺利翻滚时,局部接触循环可以推动材料爬行。论文的录像与形变分析支持这些步态变化,但此时内部循环与整体转动未必一一锁定,不能继续机械套用上面的速度换算式。1 2

适应与容错有多大范围

这里的“适应”是环境通过接触改变形变,形变再改变局部力矩,使循环频率或步态重新组织。每个铰链不必有一张地形地图,但仍然使用预设的局部反馈律。这种物理闭环与在训练过程中改变参数的学习,不是同一个过程。

故障结果也需要按具体数据理解。作者公开小表中,失效单元增加时运动逐渐减慢,5/12失效时仍有正速度,6/12时已经记为零。因此,最稳妥的结论是部分单元失效后仍可维持运动,不能把“约50%容错”读成任何一半单元以任何方式损坏都照常运动。原小表没有完整列出故障空间排列与所有重复实验。4
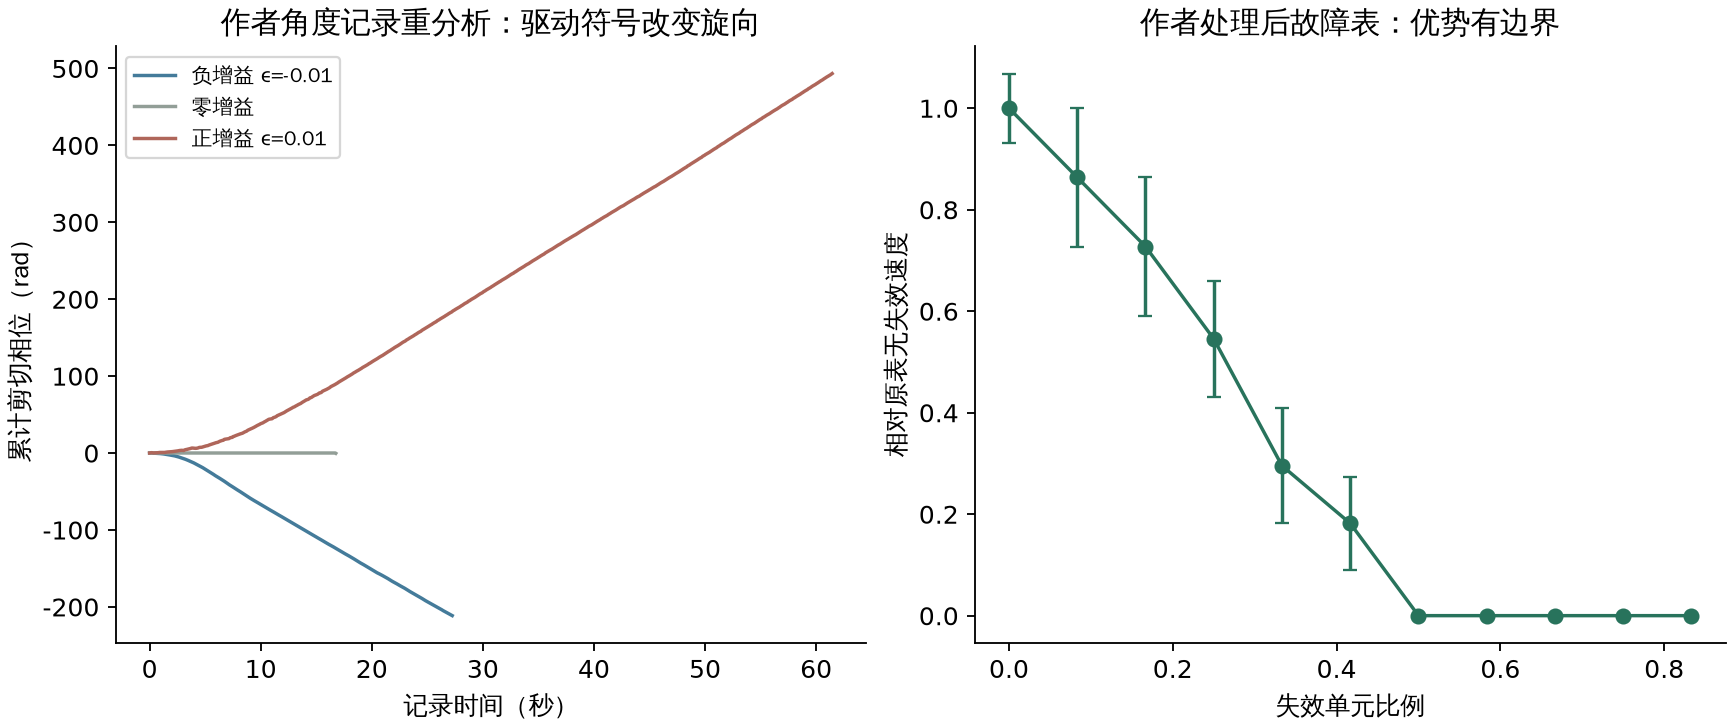
左图由作者三组角度记录重算,展示增益反号使累计剪切相位反向。右图直接按公开故障表归一化到无失效值,误差标记按原表同比例缩放,未另行解释为标准差;没有加入作者绘图脚本额外补上的零值点,也未采用其额外绝对速度标定。

论文还把局部规则与神经网络控制比较,但这一部分是模拟中的优化与验证。作者用200种随机复杂地形、固定终止时间的行进距离作为性能指标,以进化策略优化长程线性反馈或一个多层感知器,再到验证地形比较;局部反馈的表现与优化神经网络相差在约10%以内。这支持它在该任务族中有效,不意味着在导航、避障、能耗或所有真实地形上全面等价。1

驱动加大,宏观效果为什么还能变小

2026年的后续研究给这个设计路线补了一条重要边界。在某些活性单元较稀疏的结构中,局部非互易驱动继续增强,宏观奇剪切响应却先增强、后减弱。实验和粗粒化理论显示,此时形变不再均匀分摊:活性片区趋于锁住,被动自由度承担了大部分外加形变。6

对该文的一种周期几何,令 $x=\kappa^a/\kappa$,其理论结果为

$$ \frac{K^o a^2}{\kappa}=\frac{3x/2}{1+(27/64)x^2}. $$

本篇重算这条关系,峰值出现在$x\approx1.54$,再增大$x$,宏观奇模量反而下降。同一结构的普通剪切刚度却会上升。数值常数来自特定连接几何,不是所有主动材料共有的参数。
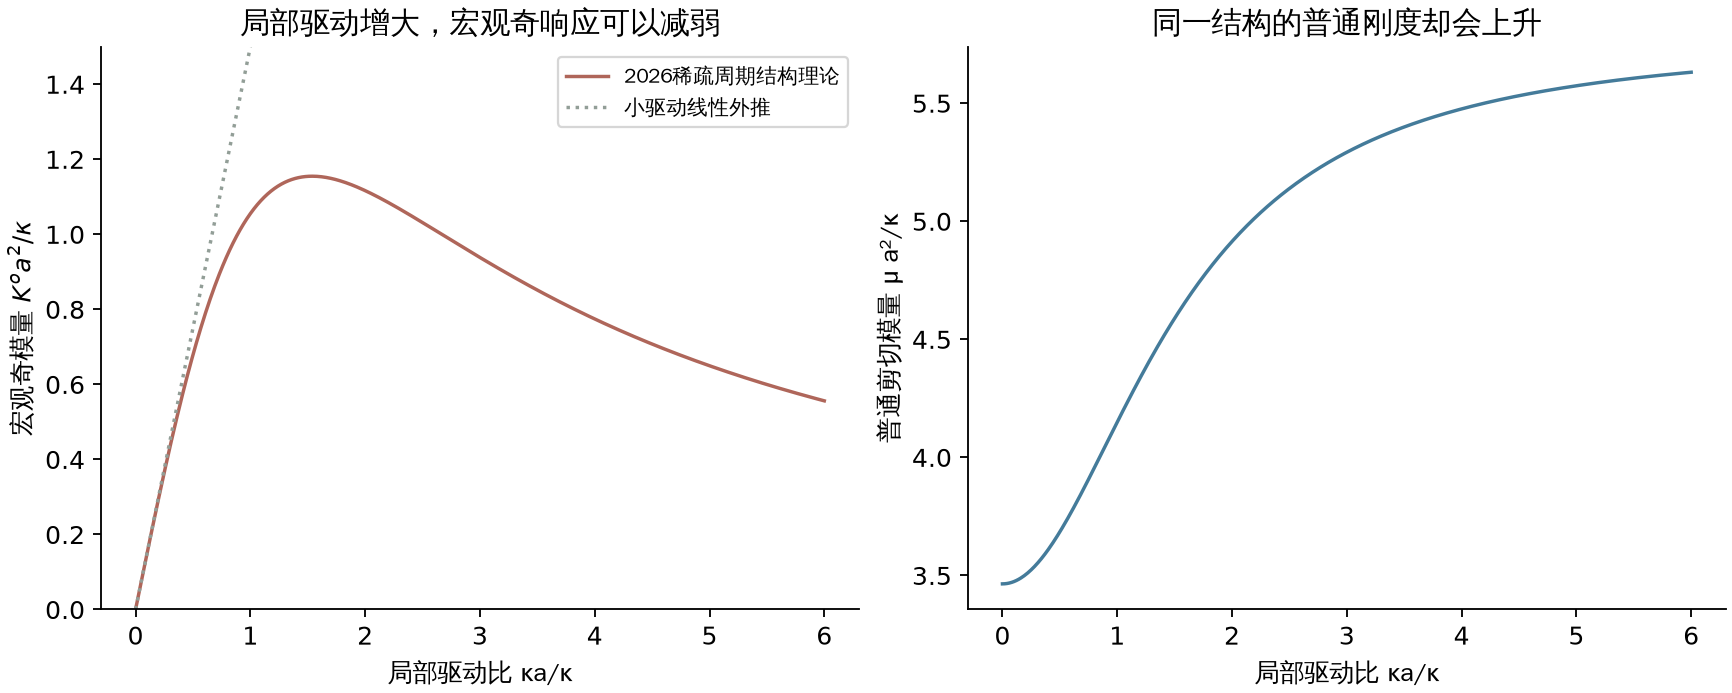
按2026原始理论公式计算,属于理论曲线,不是本篇新实验。左图的虚线是把小驱动线性关系一直外推,实线显示这种外推会失败;右图显示同一结构的普通剪切模量增大。这里测量和计算的是静态线性响应,不是滚动速度。

关键不只是“装了多少电机”,还包括活性部分是否形成能够跨越系统传递响应的连接。该文在特定随机点阵中找到了与渗流有关的转变,但相应阈值不能直接移植到任意机器人。这个结果也没有直接证明爬行一定变慢,它限制的是设计推理中的一步:局部驱动系数不能无条件替代宏观有效响应。

回到题目,一块主动弹性材料形成稳定运动,需要几件事同时成立:局部规则提供有方向的非保守做功;回复、惯性、耗散和非线性允许有限的形变循环;结构连接把局部变化传出去;接触再把循环转换为净位移。任何一环改变,都可能只剩短暂振动、局部乱动、停滞或失稳。已经较有依据的是这条在具体原型上走通的机制链,尚未确定的是脱离辅助平台后的扩展、复杂接触下的统一预测,以及包含供电和控制损耗的整机效率。

来源与依据

  1. S1 原始主动机械结构实验与理论

    Adaptive locomotion of active solids

    Jonas Veenstra, Colin Scheibner, Martin Brandenbourger, Jack Binysh, Anton Souslov, Vincenzo Vitelli, Corentin Coulais · 2025

    Nature639,935-941(2025);实际核读Cambridge作者接受稿,机构库DOI10.17863/CAM.119878;正式主文网页只核预览/元数据 · 相关全文已核

    主文Eq.(1)-(6)、Figs.1-4;Methods单元构造/实验协议/低模态动力学/运动模型M25-M38/神经网络benchmark

    48V外部供电、ESP32/编码器、气浮台倾6°与手调跑台。弱驱动接触循环和强驱动饱和循环分开。单元计算取I=1e-4kgm²、kappa=.048Nm/rad、gamma=.0004Nms/rad及4mNm限幅;不同于12mNm硬件最大值。环定量曲线含拟合,不作全参数盲预测;神经网络对照为模拟。

  2. S2 同一研究的正式补充理论、校准和协议

    Adaptive locomotion of active solids:Supplementary Information

    Jonas Veenstra及合作者 · 2025

    41586_2025_8646_MOESM1_ESM.pdf;封面为发表题名,内部仍保留Limit cycles turn active matter into robots旧稿名 · 相关全文已核

    S1离散力/约束与环模式;S2校准;S3非互易应力与动量;S4地形模拟;S5局部控制伪码;S6录像说明

    核刚度和阻尼量纲,避免照抄接受稿个别单位排版。主文称传感100Hz,SI伪码控制50Hz,本文不据此推断精确闭环带宽。净运动必须有与环境的动量交换;双模式模型不等于全身接触求解。

  3. S3 原作者公开代码与处理协议

    Adaptive locomotion作者分析代码:ExtractVelocity及Locomotion notebooks

    Jonas Veenstra及合作者 · 2025

    Zenodo14558794(2025-01-01),概念记录13832206;CC BY4.0;从FIG2.zip按成员提取 · 相关全文已核

    ExtractVelocity: orderunits/get_data/getS/analyze_series;Locomotion_systematic: convert_omega_to_velocity及故障表处理;MexicanHatLocomotion: 力场与势能

    另外两个notebook为ring-analysis.ipynb和ring-model.ipynb。实际核相关函数,不执行整份notebook及其pickle.load。确认速度用omega/(4pi)*12*.075;作者公开脚本与接受稿在部分拟合常数、饱和实现和离散周期项有版本差异,本篇不强行归因为某一种原因。

  4. S4 原始角度记录与作者处理后故障汇总

    作者选定编码器与故障数据(原字节子集)

    Jonas Veenstra及合作者;本库仅选择和封装文件 · 2025

    FIG2/defghi/arduinodata/slope=0中的eps=0,.002,.007,+.01,-.01;devlist;processed/fatboy12_defectnumber_vs_omega.txt · 相关全文已核

    selected-author-data.zip包含7个未改原字节文件及原始成员路径映射;独立副本同目录

    各ZIP成员CRC验证,SHA256记录在selected-files-sha256.json。角度重排和除2依原作者已声明日志错误,采样间隔0.02s。五运行不足以估全试验不确定度;故障表6/12为0,未采用绘图脚本额外补零或0.55m/s绝对校准。

  5. S5 原始奇弹性理论

    Odd elasticity

    Colin Scheibner, Anton Souslov, Debarghya Banerjee, Piotr Surowka, William T. M. Irvine, Vincenzo Vitelli · 2020

    Nature Physics16,475-480(2020);实际核读arXiv:1902.07760v1(2019-02-20)相关主文 · 相关全文已核

    主文弹性张量主对称性、Fig.1闭合形变功、A与K^o区别、无净力矩的剪切循环

    用于解释非互易响应不等于凭空能量/动量,以及循环功与形变有向面积的关系。未重证全部波动、边界或拓扑推广;本篇二角度积分为自行执行的最小例子。

  6. S6 原始主动材料实验、粗粒化与连接性理论

    More is Less in Unpercolated Active Solids

    Jack Binysh, Guido Baardink, Jonas Veenstra, Corentin Coulais, Anton Souslov · 2026

    Physical Review X16,021012,2026-04-13;核读arXiv:2504.18362v2(2026-04-27) · 相关全文已核

    主文Figs.1-3及Eq.(1)、活性片区锁定、非仿射形变和渗流范围;Methods相关几何系数与测量

    特定稀疏周期几何c1=27/64,c2=45/64,宏观奇模量先升后降,普通剪切模量增大。随机三角Bravais点阵的p_c=1/2不是所有材料阈值。该研究不直接测运动速度,且与2025工作同一相关团队,不作独立滚动复现。

  7. S7 作者公开实验录像

    主动环原始实验录像:eps=0.013、slope=0

    Jonas Veenstra及合作者 · 2025

    FIG2/defghi/mov/systematic/vary_nuo/eps=0.013_slope=0_dH=7.5.mov.mp4;1920×1080,约6.106秒;CC BY4.0 · 相关全文已核

    完整视频可解码;核1秒处截帧的环、气浮台、跑台边界和供电线;网页提供原短片

    从ZIP范围读取并CRC验证;封面只截1秒并缩放,未裁切/改色,许可和来源写入assets/image-provenance.json。该录像不等于本文五个其他增益的编码器运行;不据一段录像宣称完整地形能力。

最后更新 2026-09-08

来源