先说清楚,要警报的究竟是哪一种事件
观测到波动越来越大,可能意味着恢复力减弱,也可能意味着外界扰动增强。即使确实恢复变慢,也还要问:它会继续失去稳定,还是停在一个仍稳定的状态?
因此,预警至少有三个不同目标:识别恢复率下降、预测确定性稳定态消失、预测指定期限内实际越界。它们有关联,却不能共用一个未经说明的“正确警报”标签。
Rietkerk等人的2025 Perspective讨论了这种解释歧义,包含机制与统计例子;它不是一项已证明真实气候转变日期的试验。1 Kooloth等人的2026原始研究比较理想化地球子系统模型中的时间不对称指标与传统慢化指标,也明确限定分岔诱导转变。2
本文核两篇正文及补充材料、2026论文的9月勘误,另回红噪声估计原始研究的公式与假设。公开Zenodo程序及地球系统数据本次访问403,未取得;以下标为本库计算的结果均由明确方程另实现,不称执行过原存档程序。
最熟悉的预警,成立时依赖什么
在稳定点附近,若能写为白噪声线性模型:
平稳方差与滞后自相关是:
噪声幅度固定时,$a$减小使波动增加、记忆延长;小扰动的平均恢复也从$e^{-at}$变慢。这里三者有共同机制。
若只增加$\sigma$,方差会变大,自相关不必改变;若扰动自身变得更持久,方差和自相关都可能增加。把白噪声公式套给这些数据,会把噪声变化错读成恢复率变化。观测平滑、采样间隔或非线性测量也可能改变指标。1
“恢复率下降”本身也不保证一个折叠分岔。要解释为稳定态将消失,需要额外知道反馈结构、参数驱动及其续行;要解释为某期限的越界风险,需要完整状态、噪声与边界。
不是所有混淆都能靠更长时间序列解决
Morr与Boers的原始红噪声研究给出:
$a$描述系统恢复,$b$描述扰动记忆。平稳状态下:
功率谱正比于$\sigma^2/[(\omega^2+a^2)(\omega^2+b^2)]$。三式都在交换$a,b$后不变。原研究已经指出该对称性,其改进估计明确采用噪声比恢复更快的假设,或需要外部知识来区分两个速率。3
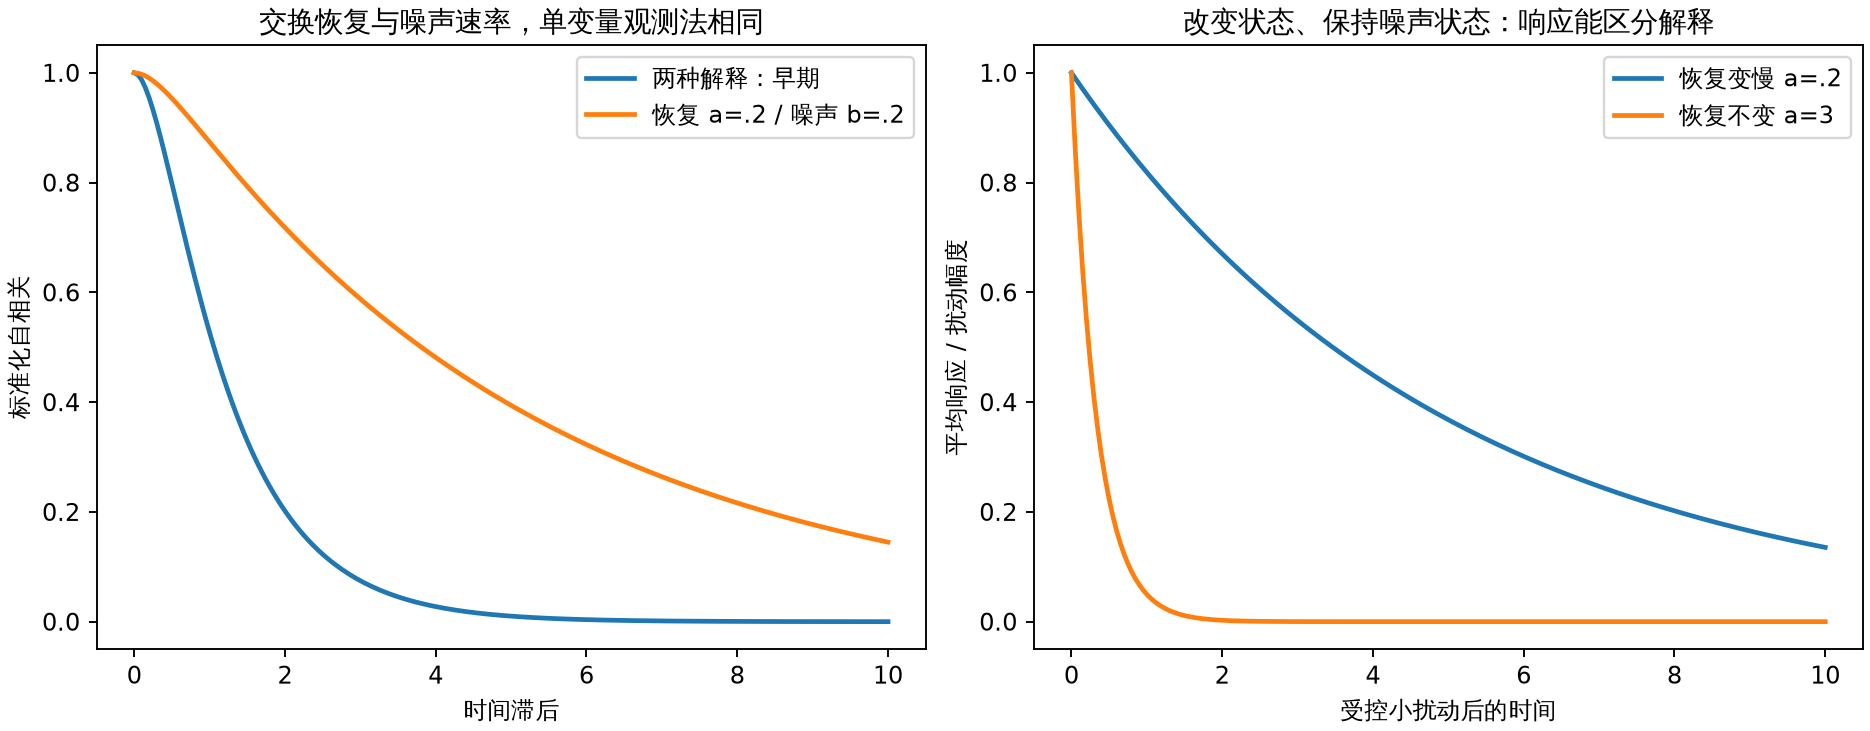
本库把发表公式展开为一个具体对照,固定$\sigma^2=0.48$:
| 解释 | 早期$(a,b)$ | 后期$(a,b)$ | 系统恢复是否变慢 |
|---|---|---|---|
| 恢复逐渐减弱 | $(1,3)$ | $(0.2,3)$ | 是,速率下降五倍 |
| 系统恢复不变,噪声记忆变长 | $(3,1)$ | $(3,0.2)$ | 否,恢复速率始终3 |
两者早期$X$方差均为0.02,后期均为0.125;采样间隔0.1的理论自相关均从约0.98685升到0.99730。
不只是两项指标相同:平稳、零均值高斯过程由协方差确定整个观测概率法,所以同一组时间点上的任意单变量统计,都不能给这两个解释贴上不同的可靠标签。更多被动$X$记录能估得更准,却不会自动知道哪个速率属于恢复。
这个结论只针对所列线性高斯模型的平稳阶段。连接阶段的快速参数变化不必保留交换对称;可观测到的非线性、额外变量或已知噪声时间尺度也能提供新信息。它不是所有预警都无效的证明。
改变观测或做小扰动,才可能区分两种机制
若还能观测$U$,平稳矩满足:
后期两种解释该比值分别为0.2和3。额外变量打破了只看$X$的交换歧义。
另一种办法是给$X$一个小位移,并保持噪声状态不变。此线性模型中,平均响应为$\Delta\mathbb E X(t)=\varepsilon e^{-at}$。1时间后,恢复减弱的模型仍保留约81.87%的位移,恢复不变的模型只保留约4.98%。本库用独立常微分方程核了这条响应;这是模型判别方案,并不是对真实地球系统已经做过的实验。
如果操作同时改变$U$、扰动过大离开线性范围、或响应有隐藏状态,上式就需要重建。已知的快噪声假设也可以排除第二解释,但应把它作为可检查的外部知识写出来,不能当作时间序列自己证明的事实。
共同误报预算:换了对照,检出能力也会改变
本库设置一个有限预测任务。每条记录只给出早期、后期两个独立平稳窗口,每窗1000点、间隔0.1;不把中间未观察的参数改变当作已验证的连续渐变。
目标事件是预先指定模型续行在50时间内失去确定性稳定性:第一解释后期的$a$按$0.2-0.004t$继续降到0;第二解释保持$a=3,b=0.2$。这些续行定义测试标签,不是从两窗数据推算出的崩溃日期。线性基准检验恢复率归零,没有模拟非线性折叠或两个吸引子之间的实际换态;后文另定义并生成首达事件。识别恢复差异都做不到时,对这组续行标签也无法作可靠区分。
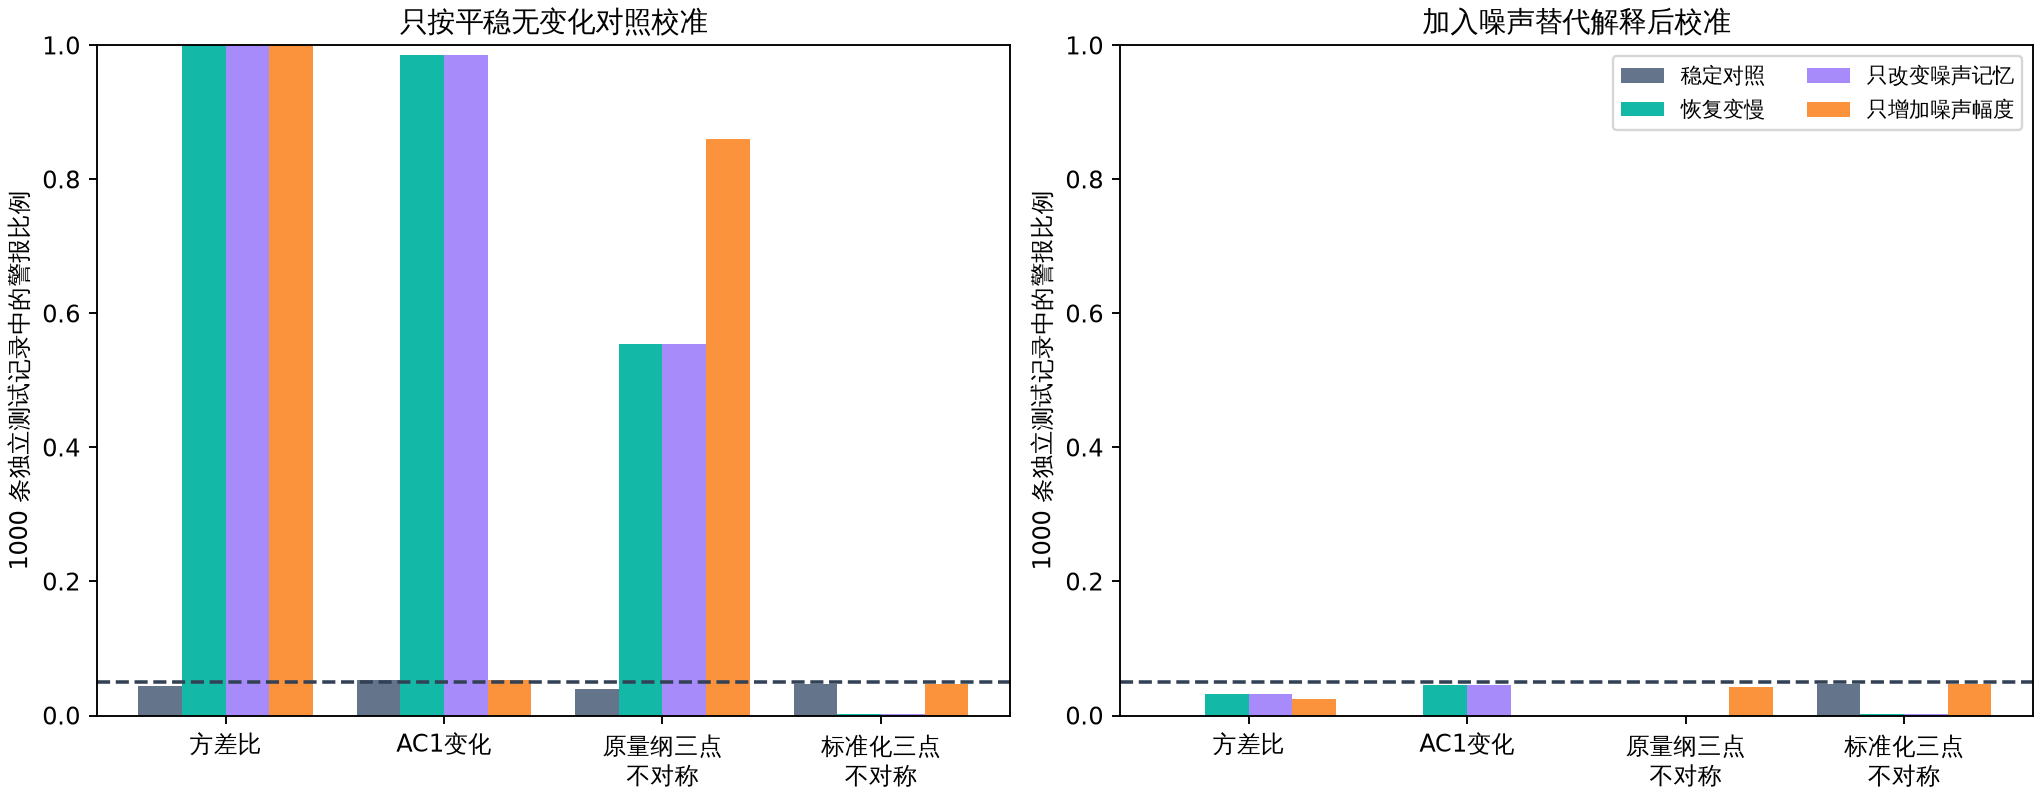
四个指标是方差比、自相关变化、三点时间不对称变化,以及先标准化后的三点不对称变化。每项先用2000条独立校准记录设95%分位阈值,再用另外1000条记录测试;只作每条记录一次决策,所有乘积均在已观察窗口内。它不是每时刻重复试探的滚动误报率,也不是原论文程序的全指标竞赛。
| 测试情况 | 方差比警报 | 自相关警报 | 原量纲三点不对称警报 | 标准化三点警报 |
|---|---|---|---|---|
| 稳定且噪声不变 | 4.4% | 5.3% | 4.0% | 4.7% |
| 恢复变慢的目标家族 | 100% | 98.6% | 55.4% | 0.2% |
| 只改变噪声记忆的非失稳家族 | 100% | 98.6% | 55.4% | 0.2% |
| 噪声幅度增加2.5倍,恢复不变 | 100% | 5.3% | 86.0% | 4.7% |
表中先用“稳定且噪声不变”作为校准对照。恢复变慢与噪声记忆变化两行有意共享同一组$X$观测:原始协方差恒等式允许完全相同的观测对应两种因果解释,不把它们冒充两套独立随机验证。
若把噪声记忆、噪声幅度两个非失稳家族也纳入校准,各用2000条记录,阈值取三个对照95%分位的最大值,再在原独立测试集评价,三类对照的误报均不超过4.7%。但恢复变慢家族的检出也降为:方差3.2%、自相关4.6%、原量纲三点0%、标准化三点0.2%。
这不是阈值调得不够聪明:对观测法相同的两个家族,任何只看$X$的规则都有相同警报概率。想把噪声家族误报压到5%,对应目标家族的检出也不能超过5%。原方法在快噪声假设成立时可以改善辨识;本例专门展示未知时间尺度时的限制。
1000条记录下,5%比例的抽样标准误约0.69个百分点;3.2%或4.6%不被解释成严格的总体上界。重新校准解决的是指定对照范围内的误报,无法创造不存在的信息。
时间不对称增加了什么证据,又留下什么边界
2026研究考察交叉相关的正反时间差,以及三点相关中交换两个时间间隔的差。2 前者需要不同观测量,后者可以从单一观测量构造。详细平衡的平稳过程下,这些有符号差的理论期望为零;反向推论不成立,部分观测可能看不到不可逆流。
本例的单变量平稳高斯$X$过程,在两种解释下都可逆。因而时间不对称指标不会自动指出哪一个正在恢复变慢。非平衡内部概率流、外部时间驱动和有限窗口误差,又可能让观测时间不对称增加。
原量纲三点乘积还受幅度影响。本库有限窗口估计先取绝对值,零期望附近仍有正的抽样基线;把序列乘2.5,其三点估计乘$2.5^3=15.625$。这解释了表内86%的噪声幅度警报。标准化消去此幅度因子,却不会因此证明恢复或失稳,也未消去一切相关性效应。这是本库特定估计控制,不把它当作原作者程序的实测错误率。
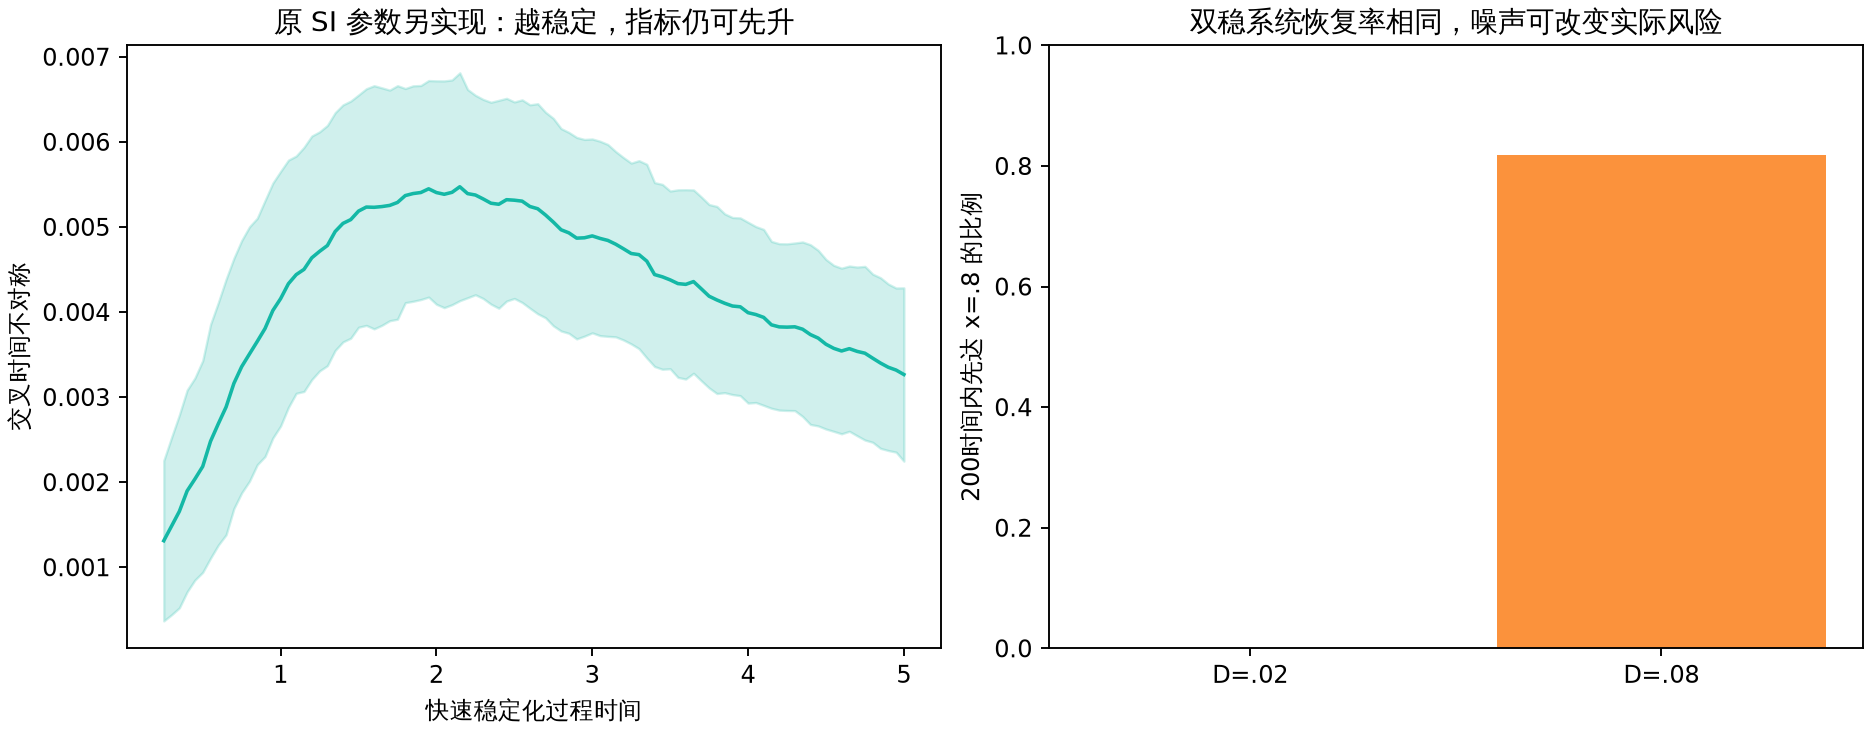
更有力的边界已经出现在原文补充讨论5:Stommel模型从稳定开态出发,快速减少淡水强迫,体系反而加强和稳定;时间不对称指标却可以先升后降。正文也承认现方法不能分离非自治外驱与非梯度内力的贡献。
本库按该补充材料参数另实现:$\eta_1=3,\eta_3=0.3,\eta_2(t)=1-0.3t$、噪声幅度0.03、步长0.00025,500条轨迹。正向稳定支的最大线性特征值随$\eta_2=1,0.5,0,-0.5$从约$-0.699$变为$-1.247,-1.603,-1.880$,恢复增强;500条均未出现$T-S\le0$。本库交叉时间不对称均值在约$t=2.15$先到峰值,再下降。
这里重现的是原已给出的反例条件和定性变化。本库将记录降采样到0.0025,用包含全部乘积的过去窗口及离散平均;原文用更密采样和滞后积分。因此不声称逐数复现原图S11或其最早警报时刻。独立高精度ODE与本库确定性轨迹最大差约$2.1\times10^{-5}$,梯度/特征值另作差分核验。
时间不对称是不同于慢化的证据,可以在部分模型中补充验证;它仍需要匹配非失稳的外驱、观测量、量纲和窗口对照,不能由“曲线先升”直接认定临界转变。
噪声造成的警报,不一定意味着风险是假的
回到实际越界目标:
从$X=-1$出发,目标是200时间内第一次达到0.8。两种噪声下局部恢复率都为2,没有接近确定性失稳。
本库实际生成每组4000条路径:$D=0.02$未观察到成功,独立二项模型单侧95%上界约0.0749%;$D=0.08$有3274条成功,约81.85%,Wilson95%区间80.63%—83.01%。零次不代表不可能。细/粗步长0.01/0.02共享布朗增量,高噪声组18条首达判定不同,合计比例相差0.1个百分点;抽样区间不包括全部数值误差。
所以,同一个“噪声变大”信号,针对确定性失稳可能误报,针对有限期实际转变却可能对应真正风险增长。反过来,没有临界慢化并不保证没有噪声诱导转变。先定义事件,才有误报和漏报的意义。
提前量、显著性和可信度,应当怎样报告
如果模型续行与边界明确,可以定义未来$H$时间内的首达概率,再用独立发射或实际后续事件检查校准。只有当前状态的$q$,或只知道恢复率变小,还没有得到一个无条件的现实转变日期。
窗口越长,统计常更稳定,最新变化也会被更多旧数据混合;窗口越短,不确定性和重复报警问题更突出。原2026补充材料的窗口比较把最早检测定义为集合均值持续离开初始1-SD包络,这与一条真实记录上、共同5%误报预算下的检出率和提前量不是同一指标。本文没有把这些模型检测时刻移植成气候预测年限。
即使已经知道灵敏度与误报率,看到警报后的可信度也依赖事件基率。举一个本库输入明确的例子:灵敏度80%、误报率5%、事件基率1%,警报后事件比例为:
这不是现实气候概率估计。它说明一个小$p$值或5%误报率,不等于事件已95%确定。用过窄的非事件模型、在测试段挑阈值、重复扫描却按单次检验解释,都会进一步削弱这层转换。1
本文较稳的答案是:噪声模型、可观测性、目标事件和对照范围共同决定预警能说明多少;某些歧义需要新信息,不能靠指标升级解决。本库已核具体可识别性、独立校准测试、快速稳定化反例和实际首达控制。完整原档程序、真实地球系统的噪声辨识、事件基率与可操作提前量,仍是缺口。
来源与复算范围
<a id="source-s1"></a>[1] Max Rietkerk、Vanessa Skiba、Els Weinans、Raphaël Hébert、Thomas Laepple(2025),Ambiguity of early warning signals for climate tipping points,Nature Climate Change 15, 479—488。Perspective,含模型/统计示例;保存作者机构开放的发表PDF及SI,核定义、替代解释、观测处理、显著性、Bayes框架与方法。不将其示例视作真实气候概率测量。
<a id="source-s2"></a>[2] Parvathi Kooloth等(2026),Time irreversibility as an indicator of approaching tipping points in Earth subsystems,Communications Earth & Environment 7, 250。保存发表PDF/网页及SI;核式5—10、平稳与非自治条件、Stommel/红噪声结果、方法/窗口、SI讨论1/3/5/6。已核2026-09-04勘误,涉及排版/阈值文字与致谢;不是新增预测验证。Zenodo17904887代码、17904765数据仅核DOI注册元数据,文件403未取得。
<a id="source-s3"></a>[3] Andreas Morr、Niklas Boers(2024),Detection of Approaching Critical Transitions in Natural Systems Driven by Red Noise,Physical Review X 14, 021037。取得发表PDF,核式1、TableII、ACS/PSD估计的交换对称及时间尺度假设、有限时间比较和额外降水观测。原SI与估计程序未取,未声称复现其ROC或非洲湿润期模型。
原件、模型轨迹与独立核验在evidence/2026-10-08-early-warning-identification/;本库代码research/calculations/early_warning_identification.py及early_warning_identification_audit.py,来源/自审在相应research/sources/JSON。全部输入、阈值、计数与限制见results.json,校准和测试指标见classification-records.npz。