先说明“反过来”究竟反了什么
左边推一下,右边动很多;右边推一下,左边只动一点。这可能来自真正的非互易耦合,也可能只是两端的自刚度不同、一次施力而另一次夹位移,或两次加载使材料落到不同工作点。
要判断材料能否学出指定双向响应,需要固定输入量、输出量、单位、初态、其他端口的约束,以及测量是有限变化还是同一状态附近的微小响应。物理约束作用于这些具体量,不直接作用于“向左容易、向右困难”这样的描述。
Du等建立了可学习形变的机器人超材料:马达、角度编码器和微控制器组成单元,通过局部反馈改变有效刚度,包括对称与反对称相互作用。作者v3的图2报告了双向反号的目标学习,发表补充与公开摘要也讨论非互易响应和多目标能力。123 这提供了真实装置入口,但讨论其能力时,必须把主动控制、保存与供能算进物理条件。
互易性要求哪些量相等
对同一稳定、线性、保守工作点,去掉固定自由度后的静态关系为
因此,用相同其他端口条件,在端口1施单位力、测端口2位移,与在端口2施单位力、测端口1位移,有相同交叉系数$G_{21}=G_{12}$。这里的力和位移是共轭量;转动单元对应转矩和角度。固定共同自由度或消去自由端得到的对称Schur补,也保留这一互易关系。
位移夹持实验却测另一个量。取
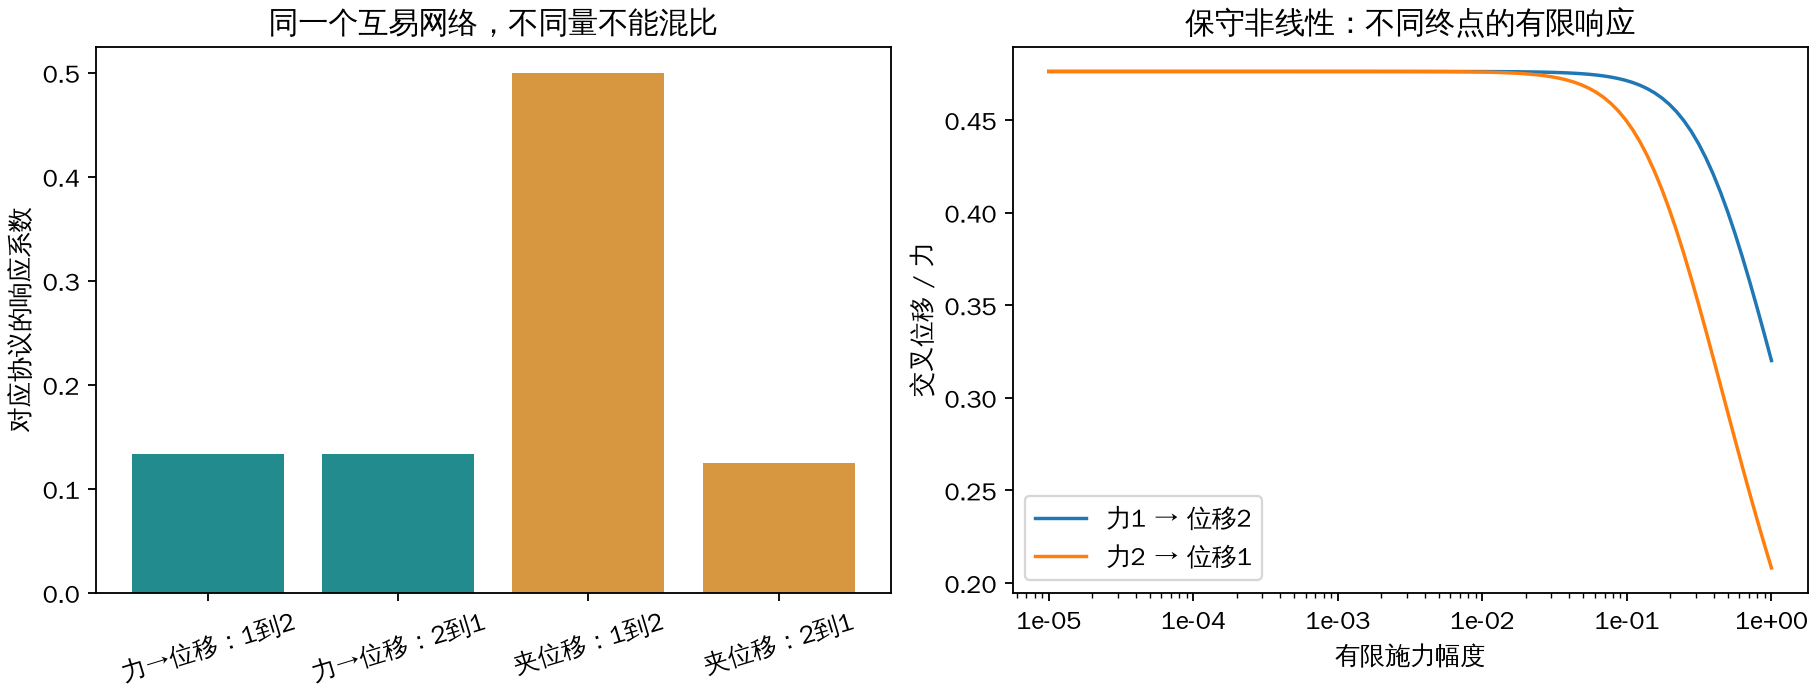
匹配施力实验的两个交叉响应均为0.133333。夹住$q_1$、让端口2无外力,得到$q_2/q_1=0.5$;反过来夹住$q_2$、让端口1无外力,得到$q_1/q_2=0.125$。同一个正定对称网络,位移增益差了四倍,互易性仍完整成立。4
一般地,$K=\begin{pmatrix}a&b\\b&d\end{pmatrix}>0$给出两方向夹持增益$-b/d$和$-b/a$。它们可以大小不同,但乘积为$b^2/(ad)$,必在$[0,1)$。所以要求两方向增益反号,或要求该乘积大于等于1,都与这个稳定被动线性两端口的条件不相容。训练更久不能改变这条边界。
非线性方向差异,先核是否仍在同一工作点
本库另构造严格凸的保守势
在端口1施力1、端口2无外力,解力平衡得$(x,y)\approx(1.1280,0.3201)$。换到端口2施力1、端口1无外力,得$(x,y)\approx(0.2081,0.5202)$。两个有限交叉位移0.3201与0.2081不同,但这里没有主动耦合,也没有破坏势函数的存在。
原因是两次到达不同状态。各状态附近的切线刚度为
仍对称正定。同一点上,分别施加两方向微小探针,得到的交叉灵敏度相等:在第一状态约0.193304,在第二状态约0.097868。本库分别用解析Hessian逆矩阵与有限差分平衡解核对。4
这给出一个直接的区分办法:先把系统保持在同一个平衡状态,再交换微小施力与读出端口。若有限幅度的差异随着探针缩小而恢复同点对称,就应讨论非线性和工作点变化;若同点的线性响应仍不对称,再检查主动反馈、非互易耦合和共同边界条件。
一个被动系统学不到的明确目标
规定匹配施力的目标响应矩阵
按两个基输入的总平方误差一半定义$C=\|G-G_*\|_F^2/2$。所有互易响应$G$都是对称矩阵;把$G_*$投影到对称矩阵集合,最近点是单位阵$I$,它本身也正定可实现。因此,被动互易系统的精确全局最低损失为0.25,不是训练算法留下的残差。
加入反对称反馈后,$K_*=G_*^{-1}=\begin{pmatrix}0.8&0.4\\-0.4&0.8\end{pmatrix}$即可实现目标。对称部分为$0.8I$,对应过阻尼模型局部稳定。本库在对称正定部分加反对称项的参数化中实际优化:被动方案停在0.25,主动方案达到约$3.8\times10^{-16}$。解析投影、矩阵求逆和独立力平衡核对一致。
这里新增了反对称耦合这个物理资源,不能把结果说成同一被动材料仅因学习规则更聪明便突破了互易约束。输入输出目标也与上一节的夹持增益不同,0.25只属于这项匹配施力损失。
原形变装置如何把反对称相互作用学出来
原装置各单元记录自身角度、与邻居交换数据并控制马达。作者版Methods写明,实验使用螺钉人工夹持目标;残余静摩擦有时需要小扰动帮助系统达到形状。它是局部控制的物理学习装置,尚有具体测量、保存、监督呈现与机械操作分工。1
对两单元,将骨架与现场对称刚度合为$a,d$,相邻耦合写成
$p$对称,$c$反对称。单一弹性能的二次型消掉反对称部分,无法直接为$c$提供更新。原方案引入加载路径方向$\alpha$:从左向右和从右向左取相反符号,让反对称参数也读取自由与约束状态的差。作者版式4、5、7给出局部角度平方、邻角乘积及带$\alpha$的乘积差;发表SI第2节说明其路径工作构造。12
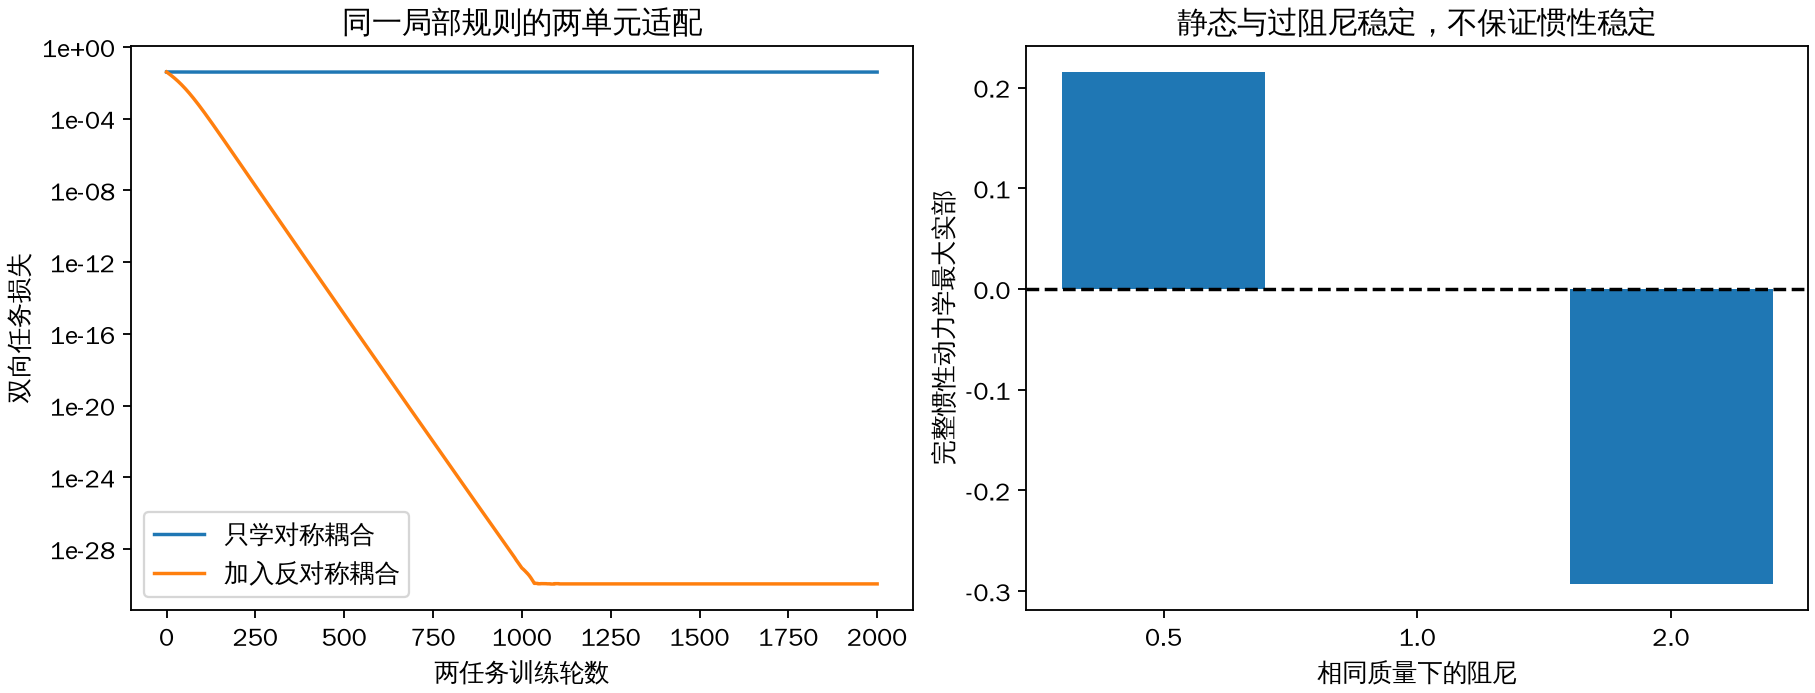
本库做了明确的两单元适配:交替训练“输入$q_1=0.2$,输出$q_2=0.2$”和“输入$q_2=0.2$,输出$q_1=-0.2$”,采用上述局部规则,并显式投影到所规定的参数范围和过阻尼稳定子集。每轮包含两项任务,训练2000轮:
| 允许的耦合 | 最后两方向位移增益 | 双任务损失 |
|---|---|---|
| 仅对称$p$ | 约$-0.01351,-0.01351$ | 0.040007 |
| 对称$p$及反对称$c$ | 约$1,-1$ | $1.14\times10^{-30}$ |
这说明路径感知更新在该实例确实能走到原先不相容的目标,不是只写下一个可实现矩阵。参数投影是本库适配中的额外控制;本例不证明任意非保守系统都执行精确任务梯度,也不是原六单元实验或固件的复现。
作者v3的图2使用六单元,要求一个方向产生同号曲率、交换加载后产生反号曲率;仅对称耦合与加入反对称耦合的训练结果分开。本库已核作者原图、正文和发表补充;数据包在本机的元数据、网页和文件请求均返回403,没有取得原数值或代码,故不把图中实验误差曲线冒充本库重算。公开发表页所指的Zenodo存档保留为回查入口。3
主动功能有路径功,也有稳定性条件
考虑$K=\begin{pmatrix}1&1\\-1&1\end{pmatrix}=I+A$。反对称反馈力为$f_a=-Aq$,不能由单值势函数导出。让$q=r(\cos t,\sin t)$沿闭合圆走一周,该反馈对机械系统做功
取$r=0.2$,得到0.251327个模型能量单位。直接时间积分与独立多边形面积计算一致。反向走圆会反向交换功,说明“保存了同一个参数”不等于后续操作没有供能需求;这里算的是机械路径功,没有测电源效率、马达静止电流或微控制器功耗。
稳定也要接回实际动力学。上述$K$在$\dot q=-Kq$中本征值实部为$-1$,过阻尼响应稳定。但加入质量$m$与阻尼$\gamma$,
本例的稳定条件为$\gamma^2>m$。取$m=1$,$\gamma=0.5,1,2$时,完整状态矩阵最大本征值实部分别约$0.2154,0,-0.2929$:依次为失稳、临界和稳定。该结果用状态矩阵与独立四阶特征多项式核对,条件也与发表SI第6.4节在这一参数选择下相符。24
原SI特别记录,实验惯性并非可以任意忽略。因而,静态目标达到或过阻尼稳定,不能代替完整质量、阻尼与反馈条件下的检查。
有限马达转矩能限幅,不自动保证静止形状
原马达有最大转矩,骨架则提供被动恢复力。这两者能在适当参数下产生多个稳定形状;发表SI第6节及原实验讨论了这一路径。不过,把“限制了幅度”直接理解为“最后一定停在某个稳定形状”,仍多走了一步。
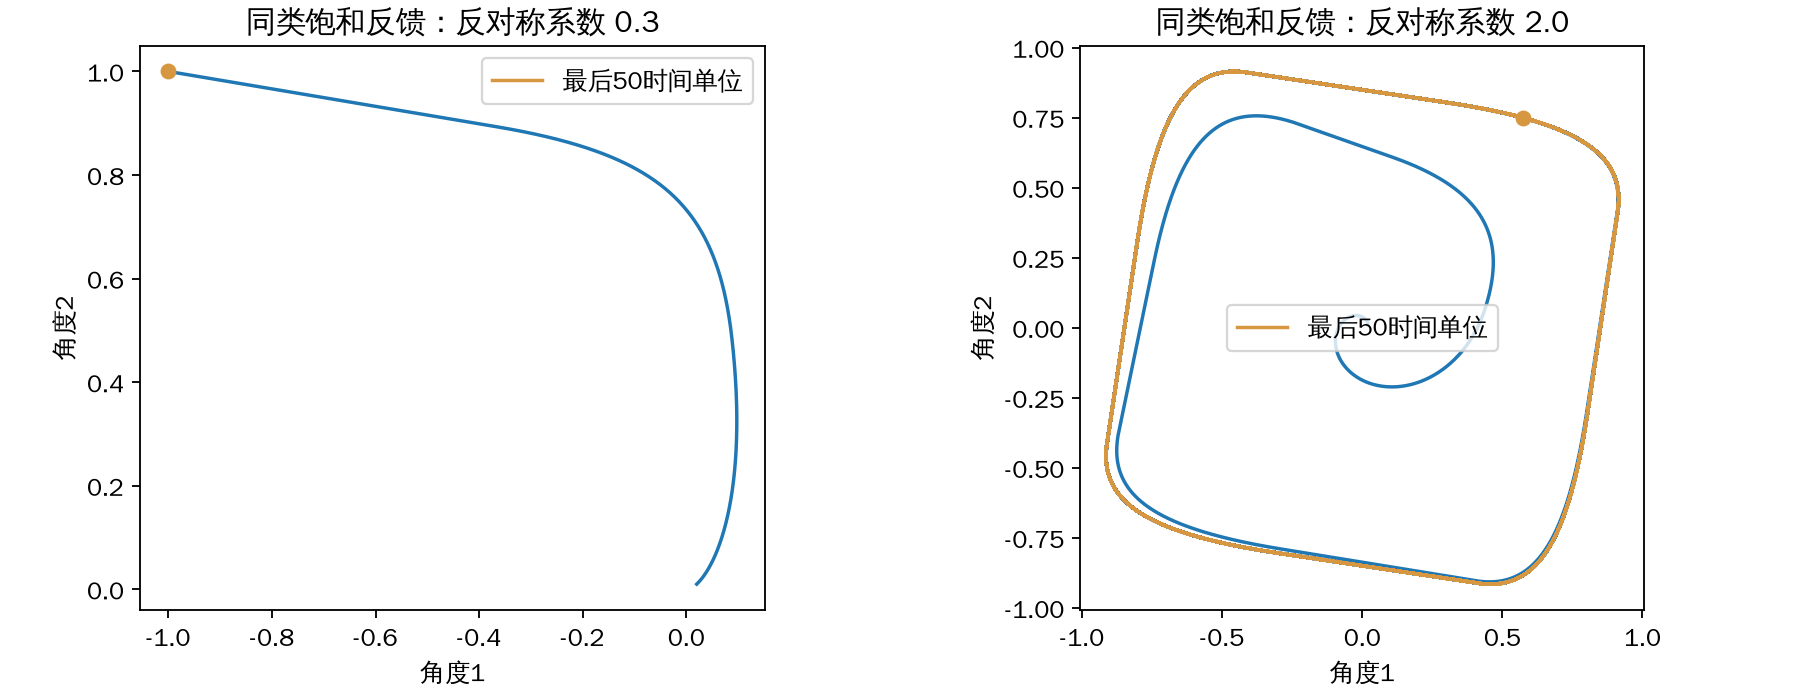
本库用同类明确定义的饱和反馈作对照:
骨架刚度、阻尼和马达限幅均取1,采用示例单位。$c=0.3$时,全体九个饱和区域的固定点枚举给出四个稳定角点,另有原点及四个不稳定点;指定初态最终停到一个角点。$c=2$时,同样枚举只剩不稳定原点,数值轨迹持续环行。不同积分器给出的晚期过零周期均约7.57591,最后50时间单位的速度均方根约0.843;这些是重复轨迹证据,不称全域唯一极限环的证明。
在后一轨迹的同一时间窗,主动机械功约35.4223、阻尼耗散约35.5041,骨架能量变化约$-0.08188$,能量账差约$5.2\times10^{-6}$。持续运动由主动供能维持,幅度有界与停到静态形状是不同任务。这个反例限于所列同类反馈方程,不否定原实验选择参数下得到的多稳态形状。
局部稳定约束还要核完整谱
若所有Gershgorin行圆盘都严格位于复平面右半侧,可以保证$K$全部本征值实部为正,因而过阻尼原点稳定。但某一个行圆盘在左侧,并不足以独自保证那里一定有本征值;圆盘可能与其他圆盘相连。
一个精确例子是
第一行圆盘中心$-1$、半径0.5,完全在左侧;第二行圆盘中心3、半径10,与它重叠。矩阵的迹为2、行列式为2,本征值为$1\pm i$,过阻尼系统仍稳定。
发表SI式S68把某负现场项及该行的严格占优用于触发负实部模态;若把这一形式读成任意非对称矩阵的一般充分条件,上例指出还缺圆盘组隔离等条件。原文还采用额外现场正则项和特定训练参数,不能据这个一般条件的缺口断言其实际实验没有多稳态。可核做法是把局部约束作为设计手段,再核完整谱及相关非线性吸引态。24
哪些目标需要改变物理条件
对同工作点的被动线性网络,互易性直接排除部分双向映射,训练不足与任务不相容可以分开。有限非线性响应可能产生方向差异,但应先核同点切线;位移夹持增益不同也不能独自作为破缺证据。
反对称主动反馈提供新的可调方向,路径感知局部更新能在本例中取得它;相应的供能、惯性稳定、马达限幅与持续运动都进入任务条件。真实形变装置支持这一主动平台的可行性,尚未给本篇提供原数据级重算或整机能耗账单。
最有用的实验对照,是在同一初态和端口条件下,依次核匹配施力、同点微扰、有限加载及闭合路径功,再将学习后的矩阵放回实际动力学。这样才能判断方向差异来自哪一环,以及学会的功能能否稳定、持续地使用。