同一个终点,可能有不同的运动
给弹簧挂上相同重物,最后伸长一样,不表示拉开后会用同样速度回到原位。质量改变加速度,阻尼改变运动中的耗散;即使最后的形状不变,超调、相位、传播时间和振铃仍可能不同。
动态学习因此需要先固定任务:输入是力还是位移,波形和时钟怎样给定,初始位置与速度是什么,以及在哪些时间、哪些位置比较输出。只训练最终位移、稳态单频幅相和完整时间轨迹,给系统的约束不同。
Li和Mao的2026年v1预印本提出一种时间域局部伴随方法:先施加输入,记录输出误差,再将误差倒序驱动同一线性机械网络,通过局部场的乘积取得刚度、质量和阻尼的梯度。1 本篇核这条机制,重点区分数学上成立的梯度、指定参数能否实现任务,以及实际回放需要什么资源。原文示例是数值研究,不作为已完成的自主材料实验。
单频完全学对,也可能留下时间响应的自由度
先看一个受力振子:
恒力下的最终响应为$q=f/k$,不包含$m$和$c$。稳态谐波响应则为
在一个非零频率$\omega_0$准确确定复响应,只约束$k-m\omega_0^2$与$c$;即使幅度和相位都测了,刚度和质量仍可一起改变。
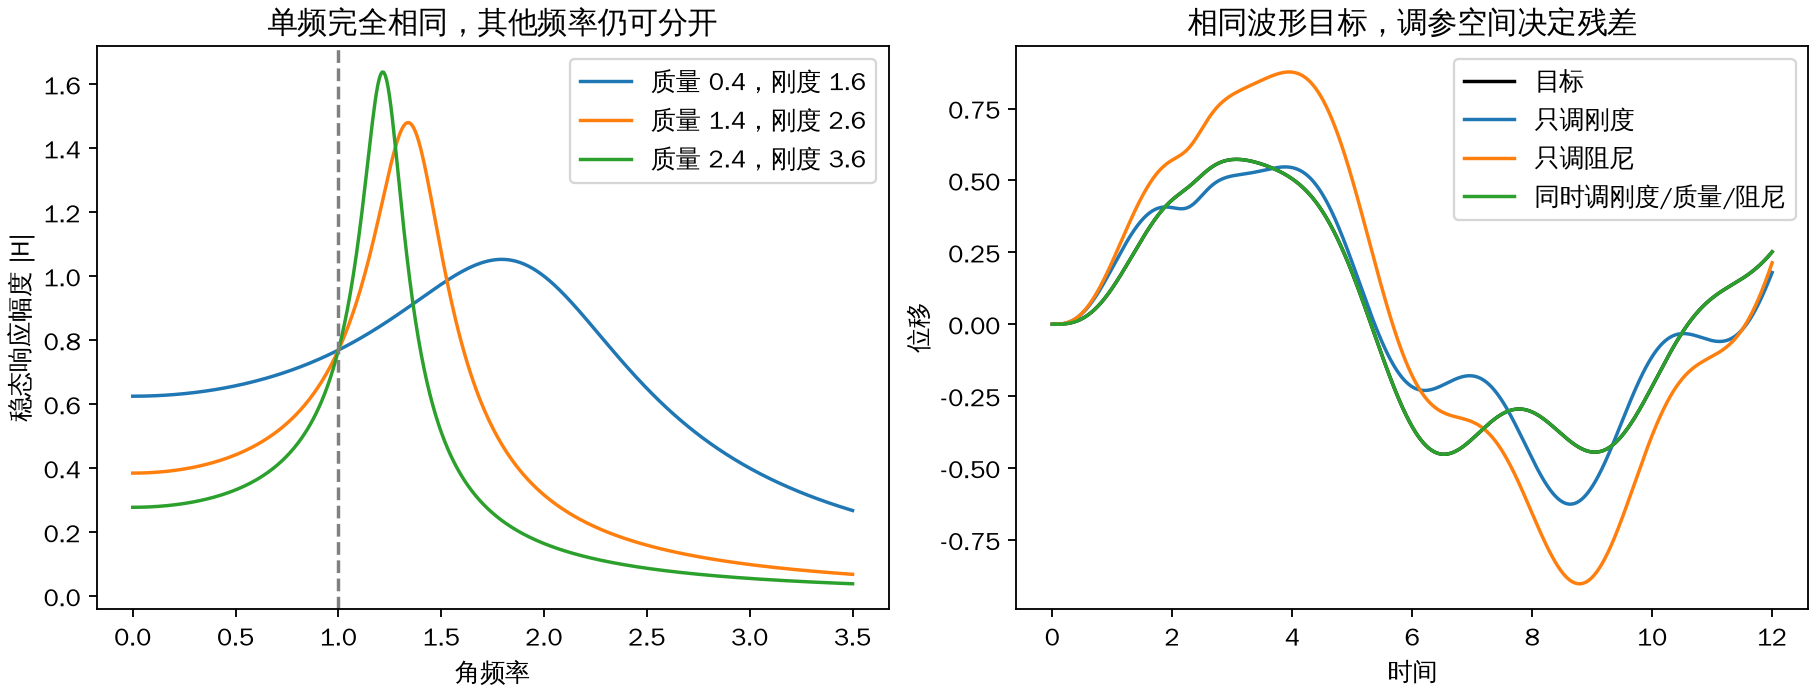
取$\omega_0=1$、$c=0.5$,三组$(m,k)$为$(0.4,1.6)$、$(1.4,2.6)$、$(2.4,3.6)$。它们在训练频率上都满足$H(1)=1/(1.2+0.5i)$,其他频率却不同。例如$\omega=2$时,幅度分别约为1、0.316和0.164。三组参数均为正,差异不靠引入不稳定或主动增益。2
这不是说单频训练没有用。如果用途就是同一频率的稳态响应,它已经给出相关约束。但若要处理脉冲、宽带波形或换初态的过程,单频测试留下的自由度就会成为未检查的能力。反过来,若已准确确定同一个线性系统的全部传递函数及所需初态映射,时间任务并没有神秘地增加一套物理定律。
参数类型怎样限制波形任务
本库给目标振子规定$(k,m,c)=(2.6,1.4,0.5)$,从零位置、零速度出发,在时间$[0,12]$施加已知力
以下数值使用一致的示例单位,没有按真实材料定标。
训练损失为$L=\tfrac12\int_0^{12}[q(t)-q_*(t)]^2dt$。所有方案从$(1.4,0.6,1.1)$出发,可调参数的范围均为$[0.1,5]$;用对数坐标保持正值,实际执行有界L-BFGS-B更新,梯度由下文的伴随规则计算。
| 可调量 | 本次收敛参数$(k,m,c)$ | 波形损失 |
|---|---|---|
| 只调刚度 | $(2.2310,0.6,1.1)$ | 0.08027 |
| 只调阻尼 | $(1.4,0.6,0.9741)$ | 0.37275 |
| 只调质量 | $(1.4,0.1,1.1)$ | 0.30408 |
| 三者一起调 | 约$(2.6,1.4,0.5)$ | $4.37\times10^{-21}$ |
表内是实际优化结果,不把各单参数结果冒充一般的全局最小值。这里还可以独立判断能否把误差降到严格零:若两套参数产生完全相同的目标轨迹,必须有
本例三个时间函数的Gram矩阵本征值约为0.644、0.838、2.185,均明显大于零。因此三者线性独立,完全相同的轨迹要求三项系数都相同。只开放一个参数、另外两个固定在错误值时,确实无法精确实现这个目标;这一判断不依赖优化器是否找到最低残差。2
联合方案用了三个可调量,前几种只用一个,不能把成绩差解释为同资源下算法必然更优。对恰好只改变阻尼的目标,只调阻尼完全可能足够;增加参数也可能带来冗余、难辨识方向或更差的优化条件。
训练后冻结参数,新输入改成$\sin(1.7t)$;另一测试保持原力但把初态改成$(q,\dot q)=(0.2,-0.1)$。联合方案的损失仍约$10^{-20}$量级,因为它在这个精确同模型例子中恢复了目标参数。单参数方案则分别保留不同残差。这里没有噪声、制造误差或模型错配,不把它外推为现实硬件的任意输入泛化。
用一个额外响应,把所有局部梯度算出来
将振子推广为线性网络:
设$C$把节点位移映到边伸长,$K=C^T\operatorname{diag}(k)C$;阻尼由边上的$b$和节点上的$\beta$组成,$B=C^T\operatorname{diag}(b)C+\operatorname{diag}(\beta)$。先只考虑位移轨迹损失
并要求初始位置、速度是预先给定且不随学习参数改变的。将网络方程作为约束,用乘子$\lambda(t)$构造$L+\int\lambda^T(M\ddot q+B\dot q+Kq-F)dt$。对轨迹变化两次分部积分,体项为
边界项为$[\lambda^TM\,\delta\dot q+(\lambda^TB-\dot\lambda^TM)\delta q]_0^T$。没有终点损失、初态固定时,可以取
这就消去了需要逐参数求解的轨迹变化,留下边或节点处的积分:
这与原v1式1—6的约定一致。1 梯度同时含“这里怎样响应”和“这里的变化怎样影响目标误差”;伴随场把后者通过网络带回各处。一次前向和一次伴随求解可取得许多参数的梯度,省掉的是逐参数扰动求解的次数,测量、保存和积分的资源仍需计入。
为什么有阻尼,也能倒序驱动误差
伴随方程里阻尼前的负号容易引起误解:它是从终点向过去求解的最终值问题。令$\widehat\lambda(s)=\lambda(T-s)$,便得到
它重新使用正阻尼和同一组$M,B,K$,从规定的伴随初态出发,由倒序误差信号驱动。构造的是一个新响应,不是让原来的受阻尼运动沿原路返回。
例如,无外力自由衰减轨迹$q(t)$的物理倒放$r(s)=q(T-s)$,在同一正阻尼装置中满足的残余力为$-2B\dot q(T-s)$,通常不为零。原运动损失的能量也不会随误差倒序自动恢复。本库另算自由衰减,验证$E(T)+\int\dot q^TB\dot q\,dt=E(0)$,差约$1.4\times10^{-12}$;相应倒放残余力的最大分量约0.331,确认它不能作为无驱动原运动重放。2
局部积分还需要时间配对:实际测得的是$\widehat\lambda(s)$,与它对应的前向场是$q(T-s)$。把两条记录按相同时间顺序直接相乘,会换成另一个积分。原状态的复位、误差的记录与回放、前向场的局部保存或同步重放,都属于实现协议。
两节点、四类参数,逐项核梯度
本库构造两个自由节点、三个弹簧边:左节点接地、两节点相连、右节点接地。三条边均可有阻尼,两个节点另有环境阻尼,共10个参数。输入力只加在左节点;本次明确测量两个节点的位移,目标来自另一套正参数网络。
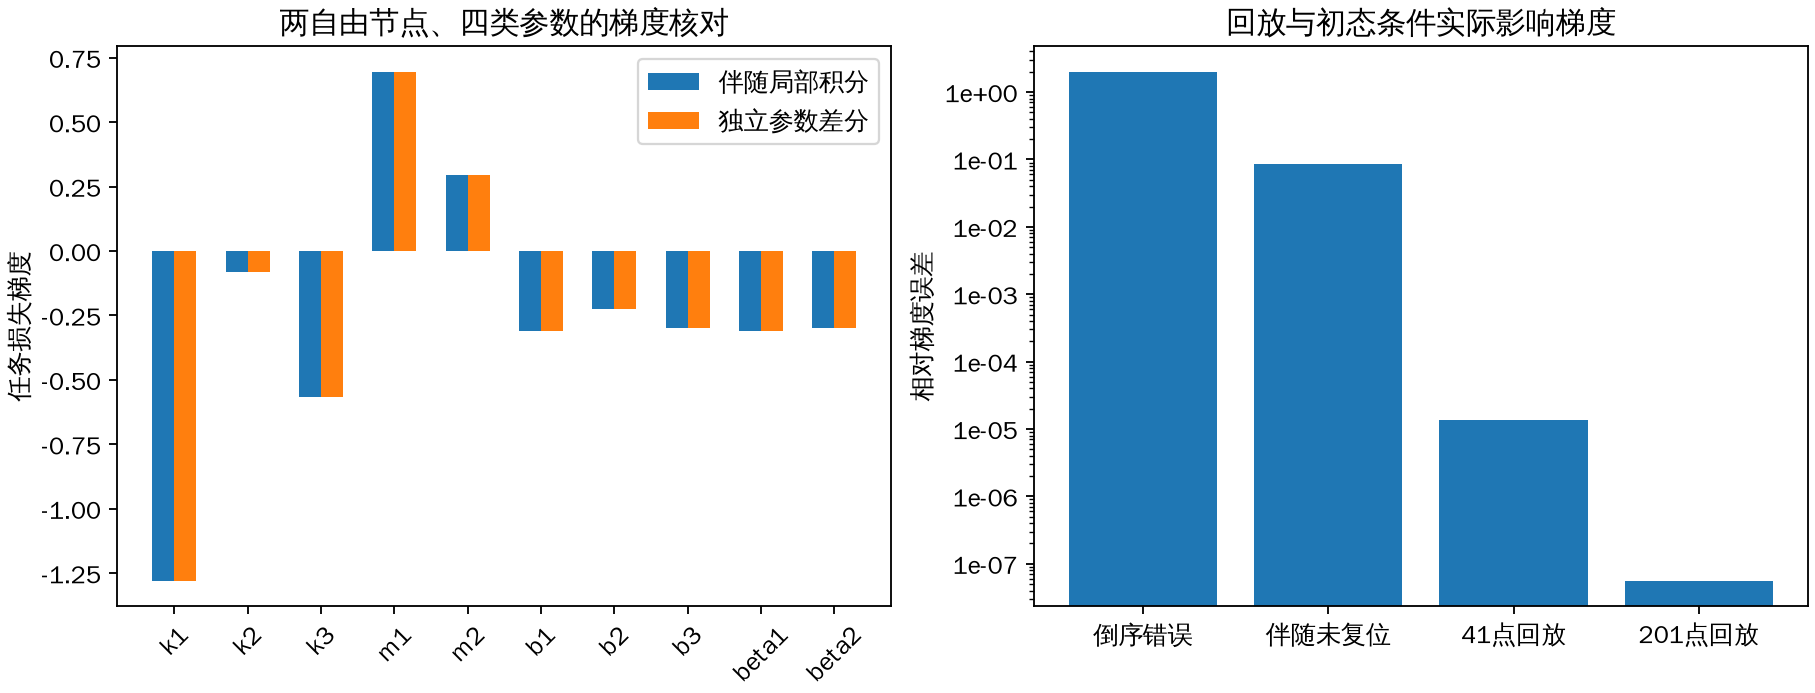
初态、目标和输入保持固定,核三条刚度、两项质量、三条边阻尼、两项节点阻尼的梯度。伴随局部积分与中心差分在步长$10^{-4}$下相对差约$1.7\times10^{-8}$;使用$10^{-3},10^{-4},10^{-5}$再核截断与舍入。另一份实现直接积分10组前向参数灵敏度,普通轨迹、固定非零初态、终点惩罚、速度能量惩罚四种情况,与伴随结果的相对差均小于$10^{-9}$。2
这些是自建小网络的独立数值路线,不是原文大型隐身、成像或分类网络的重现,也不是独立作者审阅。
回放干预给出另一组判别证据:
| 改动 | 相对梯度误差 | 与正确梯度的夹角余弦 |
|---|---|---|
| 误差未倒序,却仍按倒序配对 | 1.991 | −0.939 |
| 伴随启动时残留指定位置和速度 | 0.08468 | 0.9965 |
| 误差只保存41点、三次插值回放 | $1.35\times10^{-5}$ | 接近1 |
| 保存201点、同样插值 | $5.58\times10^{-8}$ | 接近1 |
在本例里,倒序错误使估计几乎反向,沿其负方向更新可增加真实损失;伴随未复位产生不同程度的偏差。平滑低频误差信号使用41点已经较好,并不支持“有限采样必然失效”。换更高带宽、含噪或尖峰误差时,需要重新核采样条件,不能搬用这个数字。
终端条件随任务改变,不能固定背下来
如果在积分损失之外加入终点惩罚$\phi(q(T))$,边界变化会多出$\phi_q^T\delta q(T)$。同一乘子约定下应取
因此倒序伴随启动时,速度为$-M^{-1}\phi_q$,不能仍把位置和速度都置零。本库加入$\phi=1.5\|q(T)-q_*(T)\|^2/2$,正确梯度通过差分与灵敏度核;继续使用零终端速度会产生约11.0%的相对梯度误差。
如果损失依赖速度,分部积分还会出现$\ell_{\dot q}$。对于$\phi$只依赖终点位置的情况,伴随源与终端速度分别改为
若损失显式依赖参数,参数梯度还须加$\int\ell_pdt$,不能只保留局部场乘积。本库实际核了附加$0.2\dot q^TM\dot q/2$的任务:源、边界以及质量参数的显式项一起加入后,独立灵敏度与差分一致。若初态本身由参数决定,初端边界也需要另外保留。
原文的基本推导限定$\ell(q,t)$,另一个被动瞬态任务包含机械能惩罚,实施时就应核这些扩展条件。所取得v1 PDF、HTML和源码包没有其引用的Supplementary Notes,作者执行代码也未取得;本篇不据缺失材料断言其具体实现出错,而将适用条件与本库确实算过的扩展写清。
梯度正确,仍可能有参数冗余
在本篇两节点网络中,左节点接地边的阻尼$b_1$与同节点环境阻尼$\beta_1$,都给$B_{11}$贡献同样一项。把$b_1$增加0.04、$\beta_1$减少0.04,保持二者为正,整个阻尼矩阵严格不变;所有相同边界和初态的运动都不变。相应两个参数的梯度相同。
这种冗余不是伴随法缺少信息,而是当前方程与观测确实不能区分两类物理贡献。可调元件数多,不等于有同样多独立动态能力;硬件若还包含各元件的局部能耗、温度或非线性,才可能通过新增读数或条件打破这里的等效性。
正参数也不是随意换的格式要求。它们保证本例惯性正定、弹性稳定、阻尼耗散非负。优化时的正性、调参范围、固定总量或元件分辨率会限制可达函数。联合调参扩展了搜索空间,但没有消除任务不可实现、梯度病态、有限保持时间或测量噪声的问题。
从学一个数,推进到学一段过程
动态任务新增的约束来自输入频谱、相位、惯性、耗散和初态。本文的单频族说明哪些关系尚未确定;完整波形与Gram矩阵说明本例哪些参数必须改变;伴随推导和四类梯度核验说明怎样把时间任务的信息送回局部元件。
原v1及本库计算支持线性条件下的数学方案与数值可行性。仍待实际装置解决的是前向历史怎样保存、局部速度和加速度怎样取得、伴随怎样可靠复位、回放带宽和可调元件范围怎样配合,以及完整训练成本。
一个有判别力的下一步,是同时测真实参数微扰的损失变化和伴随预测,并改变回放顺序、终端目标、起步状态与采样密度。训练曲线下降只是结果;这些对照才能检验系统是否按声称的局部动态机制在学习。