从一个可动单元,到必须共同满足的折角
一个折纸单元能顺利展开,许多相同单元连起来,却可能只能靠压弯纸面运动,随后突然跳到另一形态。原因需要分两步问:刚性面板、理想铰链的模型有没有连续路径;真实材料沿允许路径运动时,哪个稳定支路会失去稳定。
Raptis与Hull的Mars研究提供具体入口:特定山谷折痕安排下,孤立方形扭转单元可刚性折叠,相邻单元却不能同时满足折角传播关系。纸样依靠面板变形继续运动,并出现明显力降。1 这支持“装配约束使隐含变形参与”的机制,还不单独证明“凡不相容必弹跳”,更不证明一种几何能独立预测力降百分比。
另一个入口是Zang等的Kresling模块实验:在已有弹性多稳态单元中加入可调弹簧,改变能景和折叠顺序。3 这里有明确的预应力、供能与操作,以及不同加载夹具;它与Mars的运动阻断有关联,但不是同一个模型。
为什么沿相邻单元传播会出矛盾
同一条共享折痕只有一个折角,不能由左右单元各自指定。对Mars原研究使用的四折痕顶点分支,把主要、次要折痕角的大小记为$\rho_M,\rho_m$,用半角正切参数
该分支满足$t_m=p\,t_M$,其中$0<p<1$由扇区几何决定,沿运动保持不变。这里恒定的“速度比”是半角参数的比;实际角速度比一般还含$1+t^2$,不能误当恒定角速度比。山谷符号及分支选择是约束的一部分。1
原图2把主折痕参数速度归一为1,孤立方形的传播可以闭合。延到邻居后,在冲突顶点,传播给出次要折痕$1/p$、主要折痕$p^2$,主要/次要之比变成$p^3$;局部关系却要求$1/p$。非零运动要求$p^4=1$,与$0<p<1$矛盾。零角平展状态仍存在,但不能据此启动该山谷分支的连续刚性运动。
独立的四关系环把这个逻辑走完。令$t_{i+1}=k_it_i$,返回原处要求
取$k=(1/2,1/2,2,2)$,任意$t_0$都能一致传播。改成四个$1/2$,返回值只有$t_0/16$,唯一严格相容解是$t_0=0$。两者都有四个局部可动关系,整体可动性却不同。这是本库传递约束示例,不是Mars网格重建;没有检查三维面片闭合、碰撞和有限厚度。对一般折纸,环闭合也只是必要条件之一。4
写成$Ct=0$,前一矩阵秩为3,后一为4。“变量数减方程数”没有揭示实际秩、非线性高阶条件和允许山谷符号,局部自由度相加不是全局可折证明。
没有刚性路径,仍可有平滑的弹性路径
真实纸面会弯、折痕会伸长,边界也可能微移。为分开“允许变形”与“发生失稳”,给上述环增加弹性松弛$y_i$:
$k_r$惩罚传递关系偏差,$k_b$惩罚新增变形;$y$是明确的弹性自由度,不直接等同纸面曲率。固定$t_0$,放松其余$t,y$,消去$y$得到
本库取$k_r=1$、$k_b=10,1,0.1,0.01$及刚性松弛极限。匹配环最小能为零;不匹配环代价随$t_0^2$平滑增长,降低$k_b$只降低系数。用$t_0=\tan(\rho_0/2)$换算输入角,图中$0\le\rho_0\le2.4$范围仍连续。
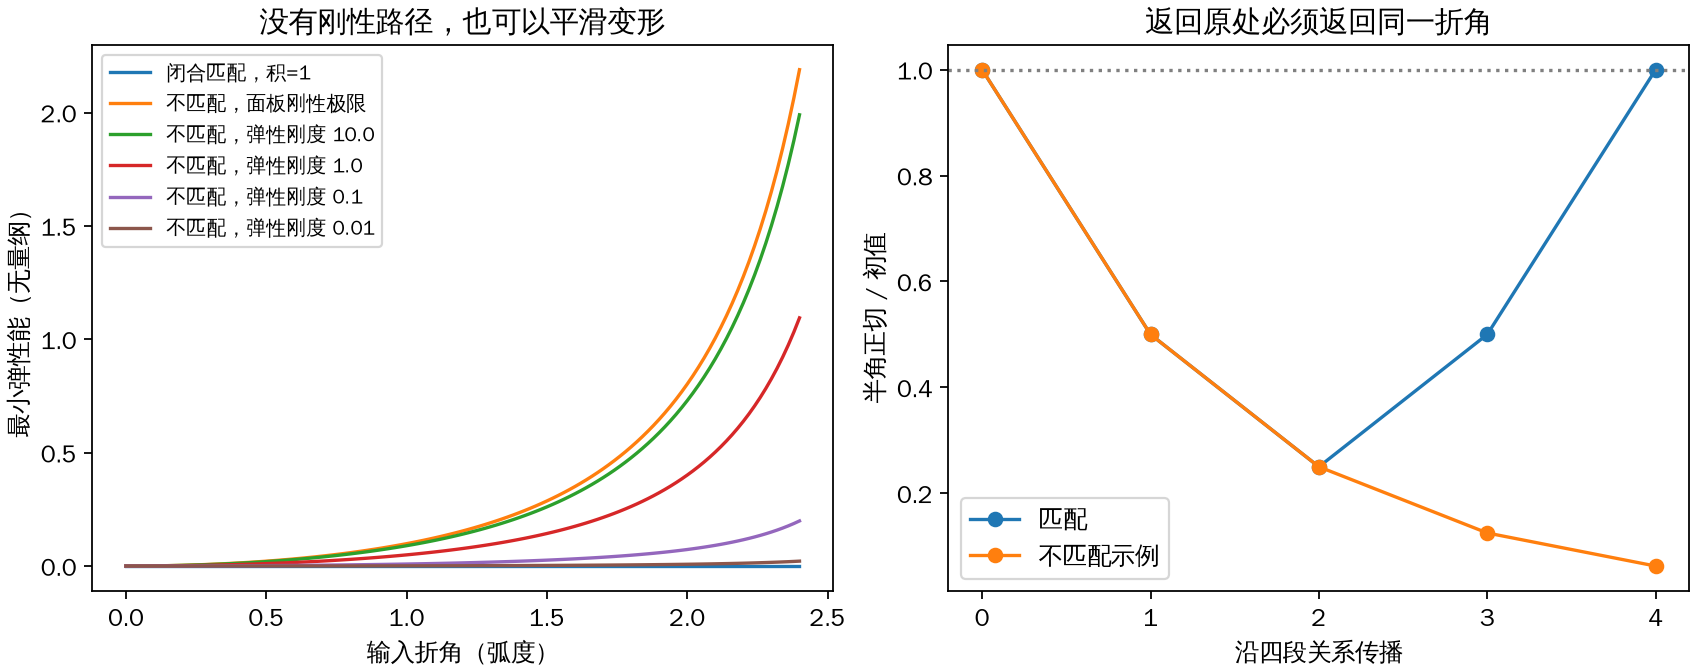
所以刚性运动不相容不充分保证双稳态或弹跳。它说明运动必须付某种变形代价;能垒和失稳还要看实际几何与能量。减少弯曲代价、增加折痕或释放边界可能降低代价,也可能改变分支,不能一律称为“消除了几何不相容”。
Mars附录的证据强度也要分开:新增方形对角折痕后,顶点阶数及运动关系改变。作者列一阶闭合、二阶约束及山谷不等式,称数值尝试没有找到共同解。这是对所分析改型的进一步阻断依据,不是公开给出完备证明的、适用于所有对角方案的全局不可折定理。增加自由度未自动保证可折,数值未找到解也不能被升级为一般严格证明。1
为什么同一个能景,换夹具会换掉弹跳
用可解的势把加载条件放进去。$q$表示折叠进程,$r$表示耦合扭转,所有量无量纲:
这是本库正常形示例,不是Mars或Kresling拟合能量。扭转自由时$r=q$,有两个极小$q=\pm1$;固定$r=0$则额外付$q^2$,稳定性已经改变。
连接刚度$K$、位置$X$的加载装置,再加可选预应力弹簧:
$s$是弹簧偏好位置;移动$s$改变储能,需要操作做功。扭转自由时消去$r$,平衡和局部稳定条件为
若$K+k_s>1$,势严格凸,只有一条稳定支路。若$K+k_s<1$,一定驱动范围有两条稳定支路。沿左侧局部极小准静态加载,支路在
处消失;对应$X$由三次方程求出。临界位置的另一极小为$-2q_f$,反力$F=K(X-q)$下降$-3Kq_f$。这是“跟随亚稳态直到失稳”的零噪声协议;每步取全局最低能会更早切换,热激活或扰动也可能提前跨越能垒。
实际计算$K=0.2,0.7,1.2$和三组预应力控制。无预应力、自由扭转时,$K=0.2$失稳于$X\approx1.377$,折叠跃迁约1.549、反力下降约0.310;$K=1.2$连续。固定$r=0$增加2的切线刚度,使图中$K=0.2$也连续。约束不总是制造更多弹跳,本例中它消除了双阱。4
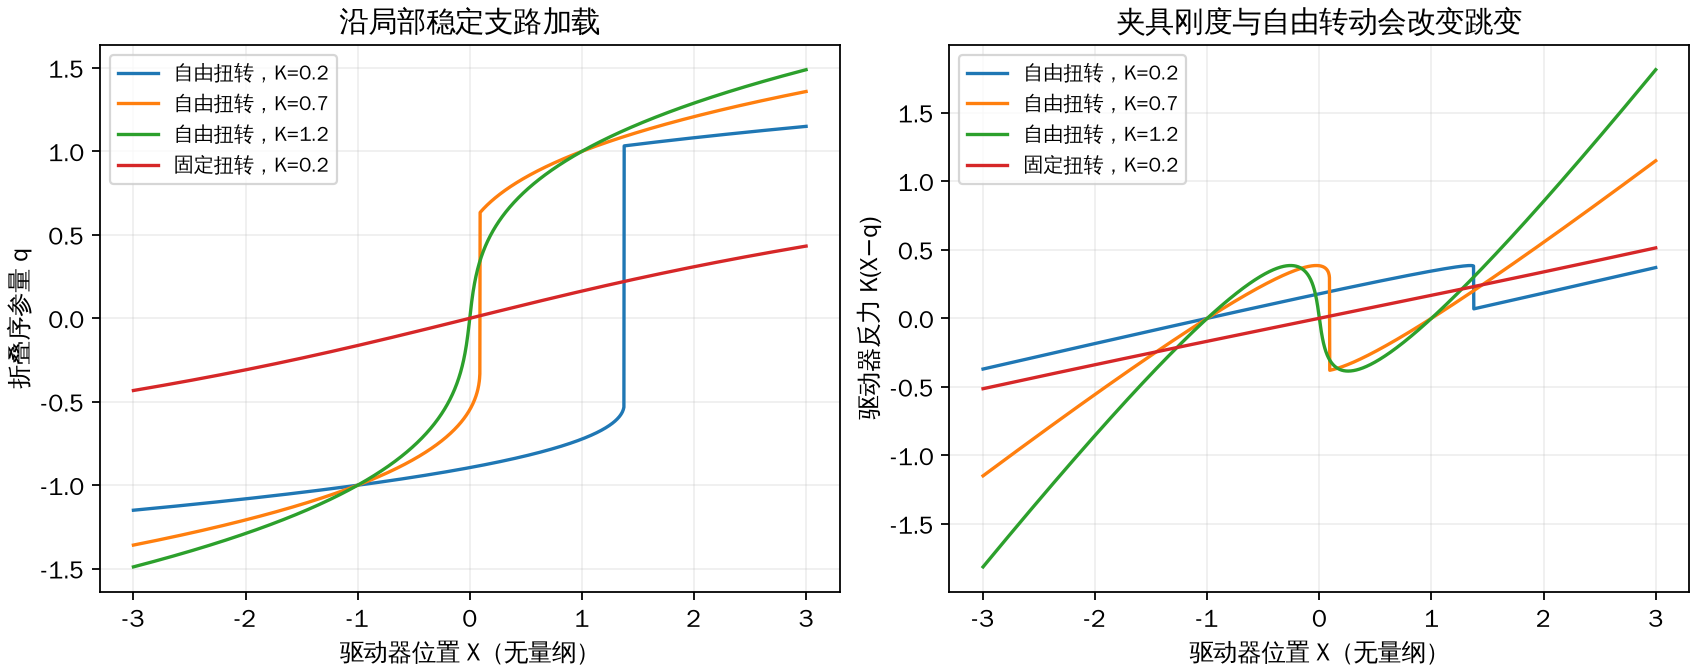
严格夹持$q$时反力可以经过负斜率段;力控制则考察$U-Fq$,有限刚度装置介于两者之间。真实多变量折纸须检查所有允许扰动的Hessian,或消去自由变量后的Schur补;只看到力曲线下降不够。位移控制下内部未夹持模式仍可能失稳,硬夹具不是一切结构稳定的保证。
Mars原始曲线支持到哪一步
原研究用约0.254 mm厚纸、中心方形边长3 cm的$3\times3$图样,一边固定,另一边连接位移装置和力传感器。每步约0.2 mm、延迟0.1 s。论文报告31次基线运行、主要力降$92.6\pm5.5\%$、峰谷中点$-0.039\pm0.002$ m;“31个纸样”与另一处“thirty distinct paper specimens”措辞不一致,31份文件不能独立核实纸样独立性。1
本库取得作者公开仓库固定提交中的31份基线和6份功率数据。文件两列、没有力单位和提取脚本;个别首行含极小非正常量。统一排除首行,按最负位移分出第一支路,再用明确极值显著性、峰谷窗口选最大绝对下降事件,不平滑曲线。完整规则和逐文件端点保留在结果中。24
| 明确口径 | 文件数 | 平均力降及样本标准差 | 平均峰谷中点及样本标准差 |
|---|---|---|---|
| 原论文报告 | 31次 | $92.6\pm5.5\%$ | $-39\pm2$ mm |
| 本库较宽峰窗口 | 31 | $95.35\pm5.52\%$ | $-35.69\pm3.95$ mm |
| 本库中心峰窗口 | 30,有1份无合格峰 | $95.20\pm5.62\%$ | $-38.93\pm1.76$ mm |
宽规则会在部分样本选中更早的峰,“最大事件”不是无歧义。原论文精确统计没有被本次独立提取复现,不能把相近的力降或中点当完全核合。公开曲线仍清楚显示突出机械转变;没有原提取脚本、校准和纸样记录,差异原因未决。
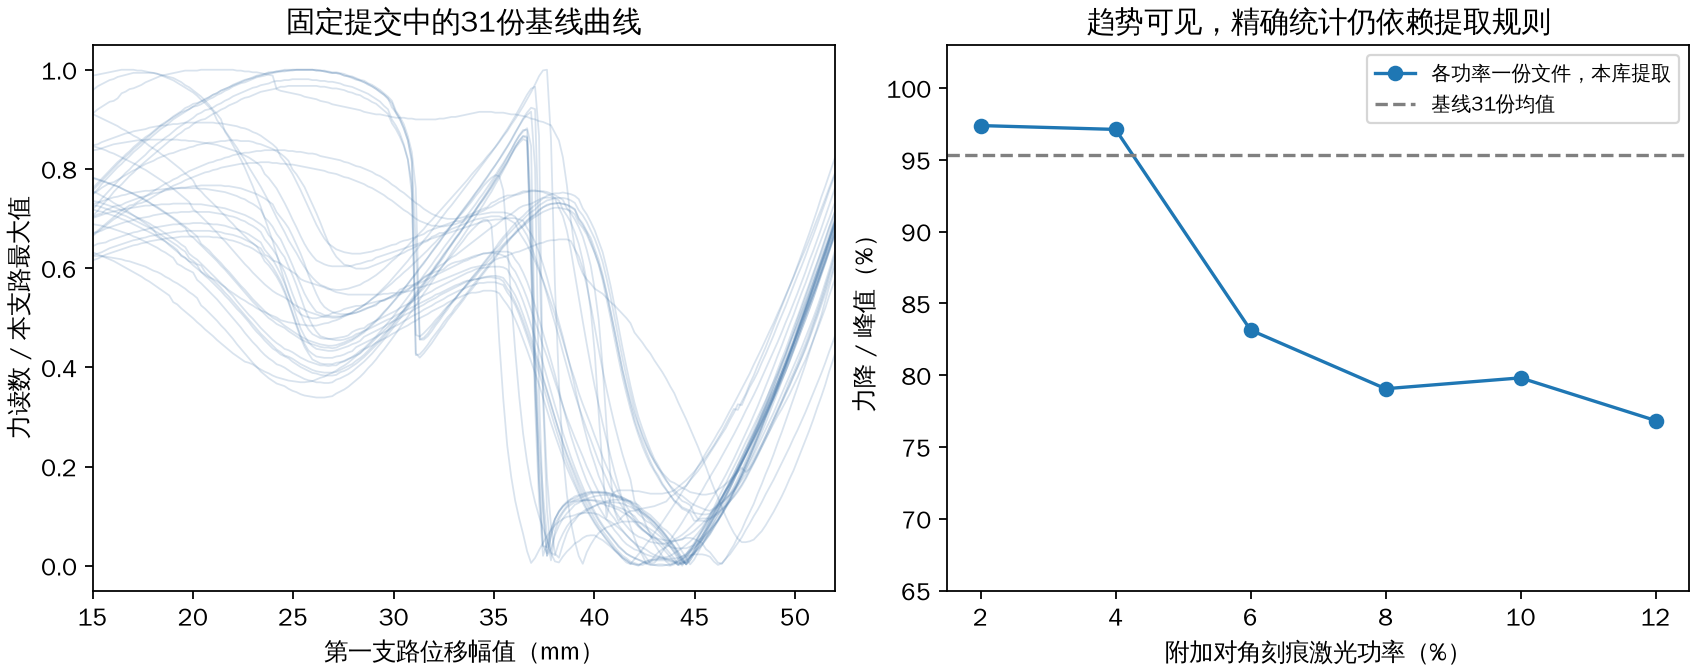
2、4、6、8、10、12%六个功率文件中,本库力降与功率的Spearman相关$-0.943$,8到10%略反向,不能称严格单调。论文方法列表缺6%,文件确有这一条件。沿用作者假定各点独立正态、标准差5.5个百分点,实际生成$10^4$份数据,99.93%的相关为负。这是指定误差假设下的趋势敏感性,不是重复实测样本的置信概率,也不是排除替代机制的因果检验。
激光功率不是直接测得的铰链刚度,深刻痕也可能改变厚度、损伤和残余应力。原Origami Simulator只用于定性应变位置选择,绝对应变没有当定量预测。$7\times7$图样多次力降,但总体纸幅相同、单元尺度变化,不能当保持所有局部尺度的纯尺寸实验;局域能量再分配解释也缺逐单元高速追踪。力降百分比不等于释放相同比例总能量,后者至少需要共轭力位移积分和完整加载路径。
预应力能改顺序,资源和约束也跟着改变
Zang等把Kresling单元面板伸长、折痕转动等写成$U(u,\varphi)$,另加弹簧能。主文给出全局伸长、扭转和局部折痕伸长;例如接合状态下
预伸长、预转角或刚度改变初态、鞍点和能垒,不只是沿同一能景“更用力”。正向伸长装置在弹簧恢复自然长度后可能失去接合,不能两方向都当始终作用的双向Hooke弹簧。外力与转矩的功为$\int F\,du+\int T\,d\varphi$,夹住哪个变量也改变可走路径。3
原三单元实验组合不同厚度和手性,比较轴向加载下自由/固定转动,以及扭转载荷下自由/固定轴向位移。作者给出八稳定态的有向路径分类,并展示部分路径:调整预应力后,原会先跳的低能垒单元可以让位于另一单元。这里“不可达”相对于指定加载、顺序和能垒,不表示两个静态构形之间绝无任何三维连续弹性路径。
本篇核发表PMC主文的能量、接合、加载和制作方法,另取作者主文稿对照。补充PDF入口返回验证页或拒绝访问,未取得有效附件,所以不复报全部参数化能垒、不重算完整56路径分类,不称原模型和实验复现。作者稿页脚日期与正式题录不同,引用按发表题录,读取范围分别登记。
哪些对照能分开解释
| 待区分机制 | 有区分力的控制 | 只看什么还不够 |
|---|---|---|
| 刚性运动被闭合阻断 | 固定山谷分支,核有限折角和高阶约束,与释放连接比较 | 自由度计数、一次求解未找到解 |
| 面板变形提供替代路径 | 同几何改面板/折痕刚度,追踪曲率、伸长和能量 | 应变彩色图、力降百分比 |
| 弹性支路失稳 | 改加载刚度、自由转动边界,追踪允许模式最小刚度 | 单条力曲线负斜率 |
| 摩擦、接触、制造差异 | 反向循环、间隙/润滑/厚度控制、同步形态追踪 | 迟滞本身 |
| 动态或激活切换 | 固定几何边界,改速率、等待和扰动 | 单一速率下的跳点 |
较稳的答案是:共享折痕把局部运动耦合为整体约束;真实材料可付额外变形代价绕过刚性障碍;弹跳和可编程顺序还需要能量、装置、操作条件。原Mars特定分支的传播矛盾明确;改型普遍可折性、公开数据与原统计差异,以及接触和速率贡献仍待核验。
与T125的分界在于构形存在和构形之间的允许运动;与T109、T121的分界在于折叠闭合及外加弹簧能景。父库强度篇只作材料、缺陷和边界背景,不重做其强度预测问题。
来源与复算
<a id="source-s1"></a>[1] 原始预印本。 Raptis, M.; Hull, T. C. Tunable Snapping and Rigid Foldability in the Mars Origami Pattern. 固定2606.12228v1,2026-06-10。PDF/HTML核§2、§3–4和附录A;改型数值无解与证明范围分开。
<a id="source-s2"></a>[2] 作者公开数据。 Mars仓库固定提交4232540。README、31份基线、6份功率文件取得;未找到事件提取脚本、力单位或逐样本制作记录。
<a id="source-s3"></a>[3] 原始发表研究。 Zang, S.; Zhao, T.; Misseroni, D.; Paulino, G. H. Origami frustration and its influence on energy landscapes of origami assemblies. PNAS 122, e2426790122 (2025)。DOI,发表PMC全文。主文HTML和作者主文PDF取得,核Eq1–9和方法;有效SI未取得。
<a id="source-s4"></a>[4] 本库实际执行。 输入包、结果。research/calculations/origami_motion_compatibility.py、_audit.py、_figures.py。闭环消元与独立KKT、势梯度/Hessian差分、临界点与落点、37文件端点/比例共188项核通过;KKT误差约$1.1\times10^{-14}$、Hessian差分最大约$9.2\times10^{-6}$。验证的是本库模型和提取规则,不冒充原有限元、原统计脚本或新实验。