保存一个态,还要让它对信号作出反应
量子传感希望一个未知参数在探针中留下可测变化。噪声也会改变探针,纠错因此看似很适合传感:让相干保存更久,积累更多信号。
困难是,信号和错误可能沿同一种物理作用进入。若纠错把这种作用全部消掉,探针确实更稳定,却也不再响应待测参数。反过来,容许一点不可纠错误,可能保住信号并提高有限实验时间内的精度。因此“逻辑寿命增长”“严格纠错成立”“渐近标度改善”和“实际读出更精确”是四个不同问题。14
本篇先走完一个两比特例子,再改变控制速度和隐藏环境,最后接到近似Fock编码及一项腔实验。数值是本库自建有限模型;实验部分只复算论文印出的参数和时间,没有重拟合原始测量数据。
信息在哪里,决定应该计算什么
设待测角频率为$\omega$,某个实际测量结果为$x$。局部经典Fisher信息是
它描述在指定参数附近、重复同一实验且满足常规局部估计条件时的辨别能力。若独立重复$M$次,局部无偏估计的方差满足$\operatorname{Var}\hat\omega\geq1/(MF_C)$;这个下界不是一次读数的实际误差,也不解决全局相位缠绕和参数正负歧义。
量子Fisher信息$F_Q$是对输出态可用测量的信息上限。要称可达,还需给出读出。本库使用局部对称对数导数,即SLD的本征测量,明确依赖$\omega_0$附近的先验。末次二元读出以概率$\epsilon$翻转结果;对任意二元投影测量,其结果概率等价于测量$\tilde\rho=(1-2\epsilon)\rho+\epsilon I$。本库据这个等效态求SLD基底,再从实际含翻转结果的概率计算$F_C$,没有假设读出噪声可以被事后扣除。辅助比特、准备和中途检查仍有理想假设,不能把这套测量模型直接当完整器件控制方案。
反复纠错还产生记录$r$。完整可见输出为
其信息分成
第一项是记录本身的信息,第二项是知道记录后量子输出中的信息。忘掉记录后只剩$\sum_rp_r\rho_r$,信息不会增加。记录本身的FI为零,也不表示记录无用:它仍可能告诉我们该怎样解释最后的量子读出。下面全部保留记录与失败可能,没有只挑“无错误”轨迹。
比较可重复实验时,还报告$F_C/t_{\mathrm{wall}}$。总时长包含本模型规定的准备、询问、控制等待和读出;只有在实验可按该节奏重复时,这个信息率才能换算长期预算下的精度。
同一编码怎样保留一种信号、抹掉另一种信号
取一个受噪声探针和一个无噪声辅助比特,编码为
检查算符$S=X_PZ_A$在码空间取$+1$。噪声为$\gamma\mathcal D[Z_P]$,其中
$Z_P$把码空间移到$S=-1$的错误空间。测$S$后,若结果为负,再施加$Z_P$;理想恢复的两个Kraus算符是
这里$P$是码空间投影。对编码映射$V$直接核得
因此$Z_P$噪声满足这个码的纠错条件,而信号生成元$G=X_P$在码内仍有非平凡作用。若改测$G=Z_P$,生成元的码内作用却为零:理想快速纠错也会不断消除其逻辑响应。此编码是正式Markov理论中探针—辅助构造的具体实例;本库使用$H=\omega X$,没有额外的$1/2$,相位与FI因子均按这个约定计算。1
每隔$\Delta=0.2$作一次理想检查,取$\omega_0=0.4,\gamma=0.2$,共五轮,信号开启总时长为1。对每段Lindblad演化及参数导数作矩阵指数计算,并保留全部32条记录,得到:
| 信号生成元 | 记录与量子输出的总QFI | 忘掉记录后的QFI | 仅记录的FI |
|---|---|---|---|
| $X_P$ | 3.730518 | 3.717363 | 0 |
| $Z_P$ | 0.102094 | 约0 | 0.102094 |
无噪声、信号开启时长为1时,这个$X$信号的理想QFI为4;它只是参照,不能冒充有噪声裸基线。
第二行尤其值得注意:逻辑响应被抹掉,不等于所有可见信息都消失。 对平行信号$Z_P$,每轮错误综合征概率为
完整记录的FI为$n(\partial_\omega p_1)^2/[p_1(1-p_1)]$,与量子计算一致。每轮恢复后的逻辑态不再变化,但信号造成的离码概率仍留在记录里。这个概率对$\omega$是偶函数,不能全局分辨$\omega$与$-\omega$;这里讨论的是非零$\omega_0$处的局部精度。
固定$\Delta$增加轮数时,这类记录FI只线性累加。对$\gamma>0$、固定信号开启总时长而令$\Delta\to0$,其信息又趋于零。这并没有绕过平行Markov噪声的渐近限制。
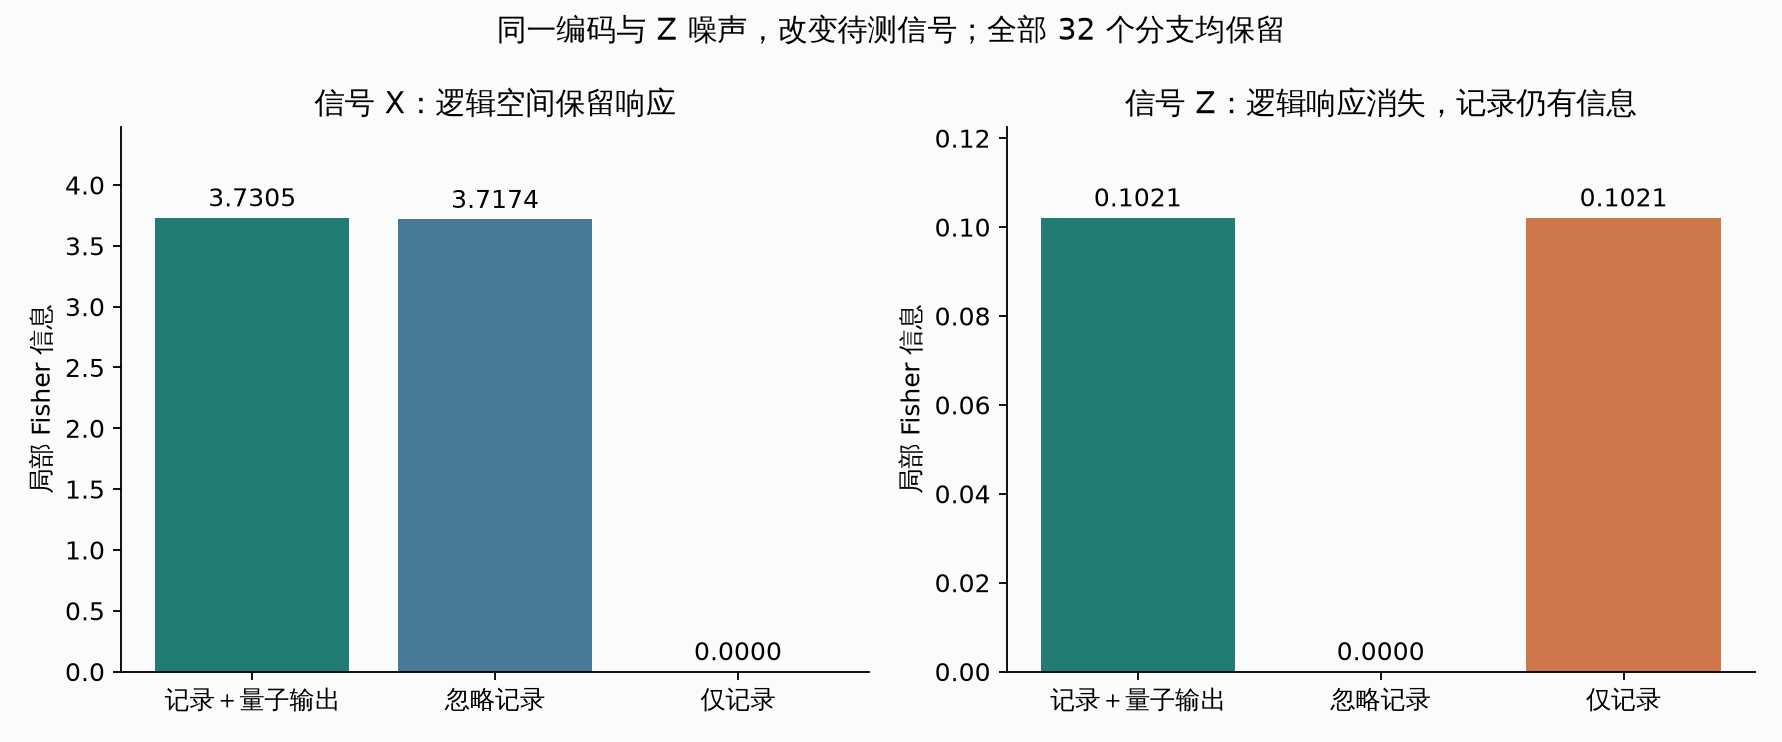
理论允许任意快纠错,实验时间却有限
正式Markov结果使用有限维探针、可用无噪辅助及任意快速准确的控制。令
在相应假设下,$G\notin\mathcal S$是用纠错恢复海森堡标度的充要条件,即HNLS条件。它要求生成元有落在噪声空间之外的成分,不要求整个生成元与噪声空间完全正交。无噪辅助也可由满足额外条件的编码辅助代替,但会引入新的实现要求。1
这是控制资源的理想极限。为看有限速度,本库在每段信号开启$\Delta$之后加入等待$\tau_c$:信号关闭,探针噪声继续,末尾再作理想瞬时检查与恢复。总时长为
0.1是自选的准备与末读出固定开销,不是实测时长;模型未额外展开这两个边界操作内部的噪声。中途综合征准确、辅助无噪声,末读出则有$\epsilon=0.02$的翻转。SLD测量可以依已知记录调整基底,尚未把这种控制编译成带噪门电路。
裸基线使用一个同噪声探针,优化纯初态与局部末读出;没有辅助或中途控制。初态优化从球面网格出发细化,参数导数保持所选初态固定。另扫描询问时间,避免用过长、已失去精度的裸探针当唯一对照。这是明示数值搜索得到的基线,不是所有初态、控制和预算下的最优性证明。
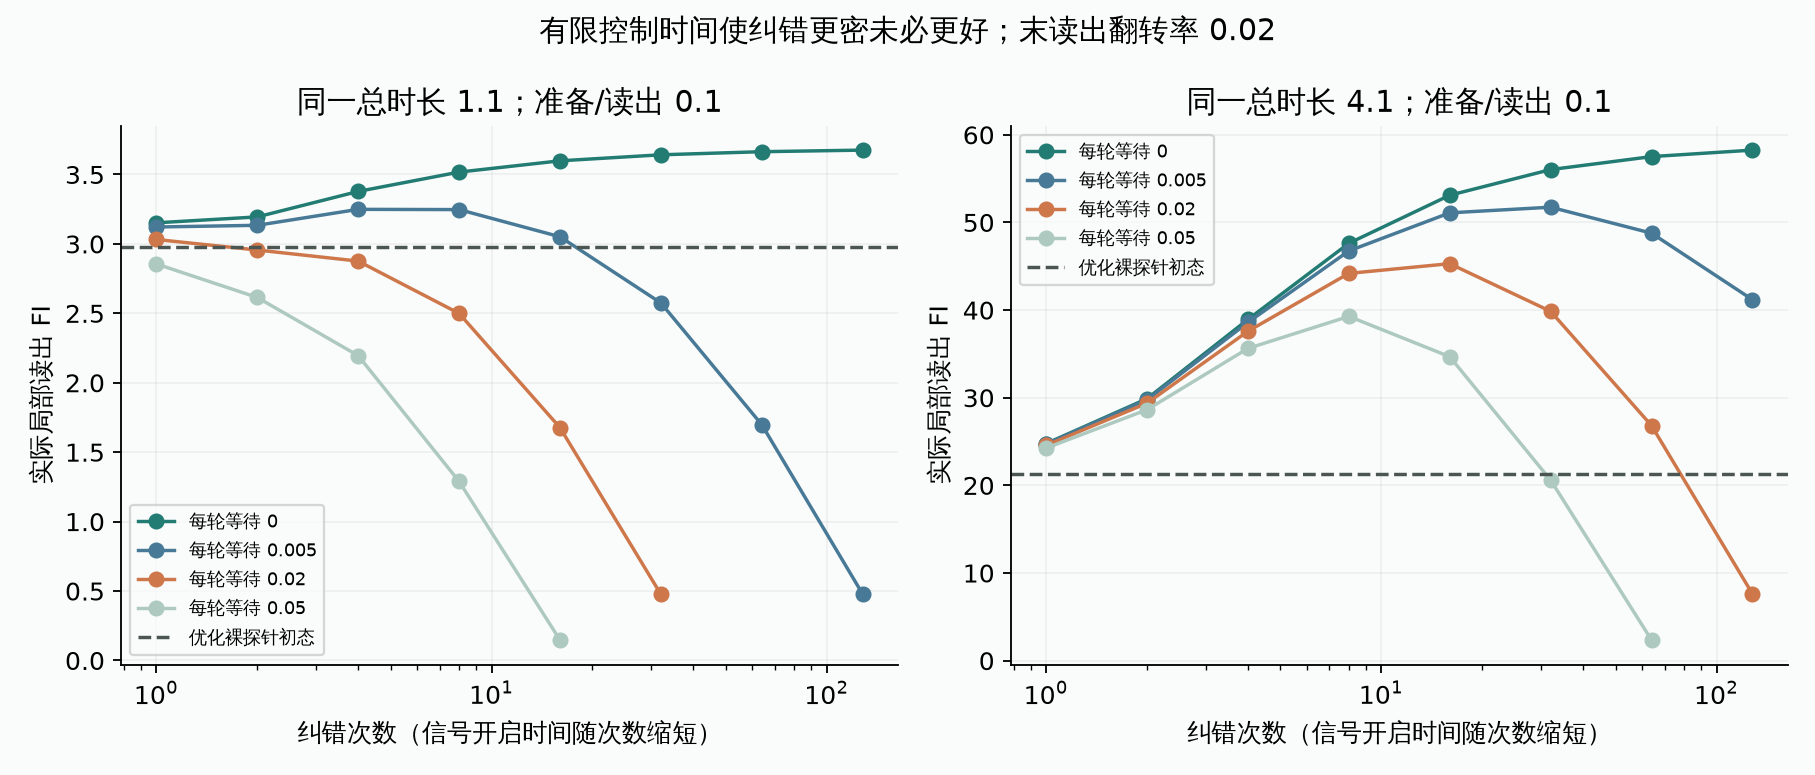
对$X$信号,以下是相同$W$下的结果;纠错次数在$1,2,4,\ldots,128$中搜索,不声称整数全局最优:
| 总时长$W$ | 每轮等待$\tau_c$ | 所扫次数中最优$n$ | 纠错实际FI | 同截止时间优化裸探针FI |
|---|---|---|---|---|
| 1.1 | 0.005 | 4 | 3.248349 | 2.977835 |
| 1.1 | 0.02 | 1 | 3.031253 | 2.977835 |
| 1.1 | 0.05 | 1 | 2.855168 | 2.977835 |
| 4.1 | 0.02 | 16 | 45.284918 | 21.309276 |
快速检查抑制未及时纠正造成的相位损失,但检查越多,留给信号的时间越少。短任务中把等待从0.02增到0.05,就足以让所扫纠错方案落后于裸基线。$W=4.1,\tau_c=0.02$时,最佳所扫方案的信息率为11.0451;裸探针扫描不同询问时间后的最好信息率约为5.8425,出现在询问时间3.03125附近。后者对应长期重复预算的基线,不能与“单次必须恰好长4.1”的口径混为一谈。
这说明有限控制会改变收益条件;并未证明同元件、同能耗下纠错普遍占优。所用方案多了一个理想辅助和多次理想检查,资源差异还在。
看不见的环境记忆会改变哪些条件
Markov主方程只描述探针当前态的演化。若一个不可访问的环境保留过去的信息,探针与环境的联合过程可以是Markov的,单独探针却不再有相同的无记忆描述。
Mann等的正式研究把这种情况写成隐藏Markov模型。其HNES条件把任意环境基态之间可能诱导到探针的噪声、相互作用和相关乘积纳入扩展空间;信号在该空间之外时,理想任意快速纠错足以恢复海森堡标度。HNES是充分条件,失败不等于一般不可能。 原文III E给出同一联合动力学因初环境态不同而分别达到不同标度的例子;一般充要条件仍未解决。2
这还要求区分原文的时间层次:环境不触及的一次演化、环境可重置的多次协议,以及再外层的独立重复。不能把本库每次综合征检查都当作一次免费环境重置。
本库另建一个更具体的两态环境:
$\rho_0,\rho_1$是未归一环境块。环境0的噪声可被前面的码修复;环境1的噪声与信号平行,会成为逻辑相位噪声。每段控制等待期间,噪声与环境切换继续。恢复只作用于探针和辅助,环境始终不测量、不重置,最后才对它求迹。
扩展噪声空间包含$X$和$Z$,所以这个模型的HNES条件不成立。但当$\nu=0$且初环境确定在0,坏扇区从未被访问,探针仍退化为可保护的单噪声模型。它是充分条件非必要性的一个自建例子,借用了原文强调的初态机制,没有重跑原文的具体例子或SDP。
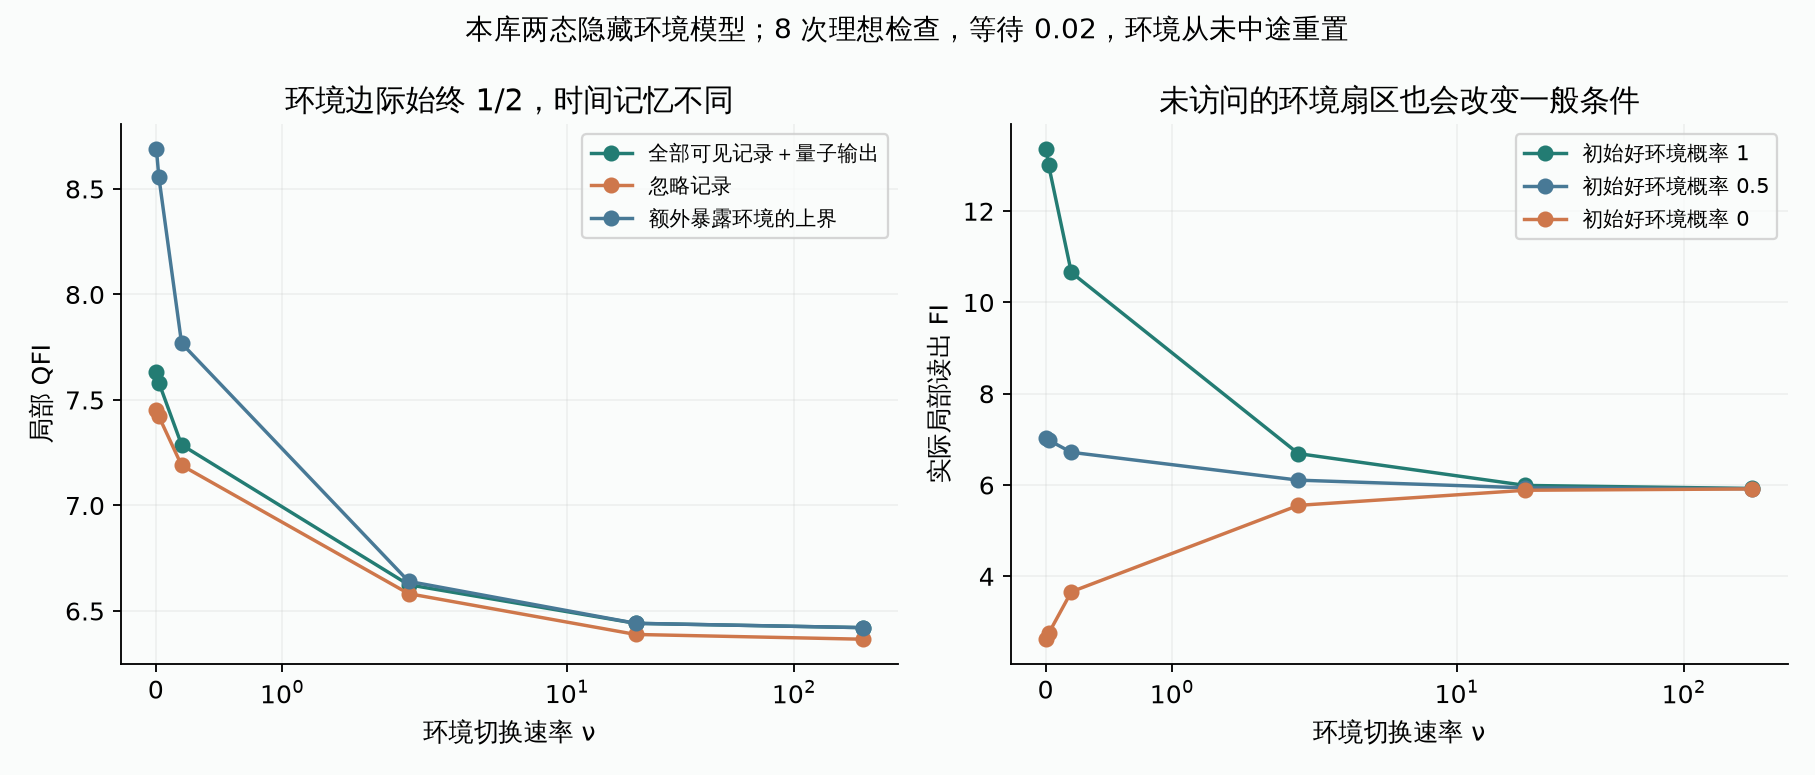
取信号开启总时间2、八次检查、每轮等待0.02,固定开销0.1。环境初始为各半时,其瞬时边际始终各半;只改变切换速率,便得到:
| 环境切换率$\nu$ | 完整可见输出QFI | 忽略记录QFI | 末读出含2%翻转的实际FI |
|---|---|---|---|
| 0 | 7.632877 | 7.453399 | 7.020175 |
| 0.2 | 7.287080 | 7.189950 | 6.714985 |
| 2 | 6.624035 | 6.581879 | 6.104681 |
| 200 | 6.420792 | 6.365976 | 5.917389 |
相同的瞬时环境占比,没有决定相同的多时刻精度。这个模型中记录分布与$\omega$无关,记录本身的FI为零,但它提供噪声路径线索,仍能帮助末读出。
另在$\nu=0$固定环境时,初始全在0或全在1,完整可见QFI分别为14.539253和2.842229。环境初态因此是承重条件。额外把环境状态暴露给读者只可构成信息上界,不能冒充本来可执行的测量。
这些是选定八轮协议的有限结果,不能据此判定所有允许控制下的渐近最优标度,也不能把“有记忆”概括成总会帮助传感。
严格纠错失败,为什么近似编码仍能有用
考虑光子损失$L=a$和频移信号$G=\hat n=a^\dagger a$。因为$G=L^\dagger L$已经在Lindblad空间内,严格HNLS条件失败。对$\{|1\rangle,|4\rangle\}$编码,更直接有
不满足严格单损失纠错要求的标量条件。损失会把
相位间隔仍在,振幅却变了;环境也能从不同损失率获得逻辑内容的线索。把两个错误能级送回原位,并不能同时抹掉这一切泄露。
本库在Fock0至4的完整五维空间计算
共享恢复跳保留两条修复路径间的相干;所有进一步损失与能级2都保留。这个子空间在所选生成元下封闭,不是把越界样本删掉的截断。模型是连续理想泵,不是实际腔实验的150微秒脉冲序列。4
无限快单损失修复极限留下逻辑有效跳$\operatorname{diag}(1,2)$,逻辑相干仍以$\kappa/2$衰减。因此
而非无衰减的$9t^2$。有限$\Gamma$计算向这个表达式收敛,支持这个模型内的残余噪声解释;不把固定时间数值极限当完整一般证明。
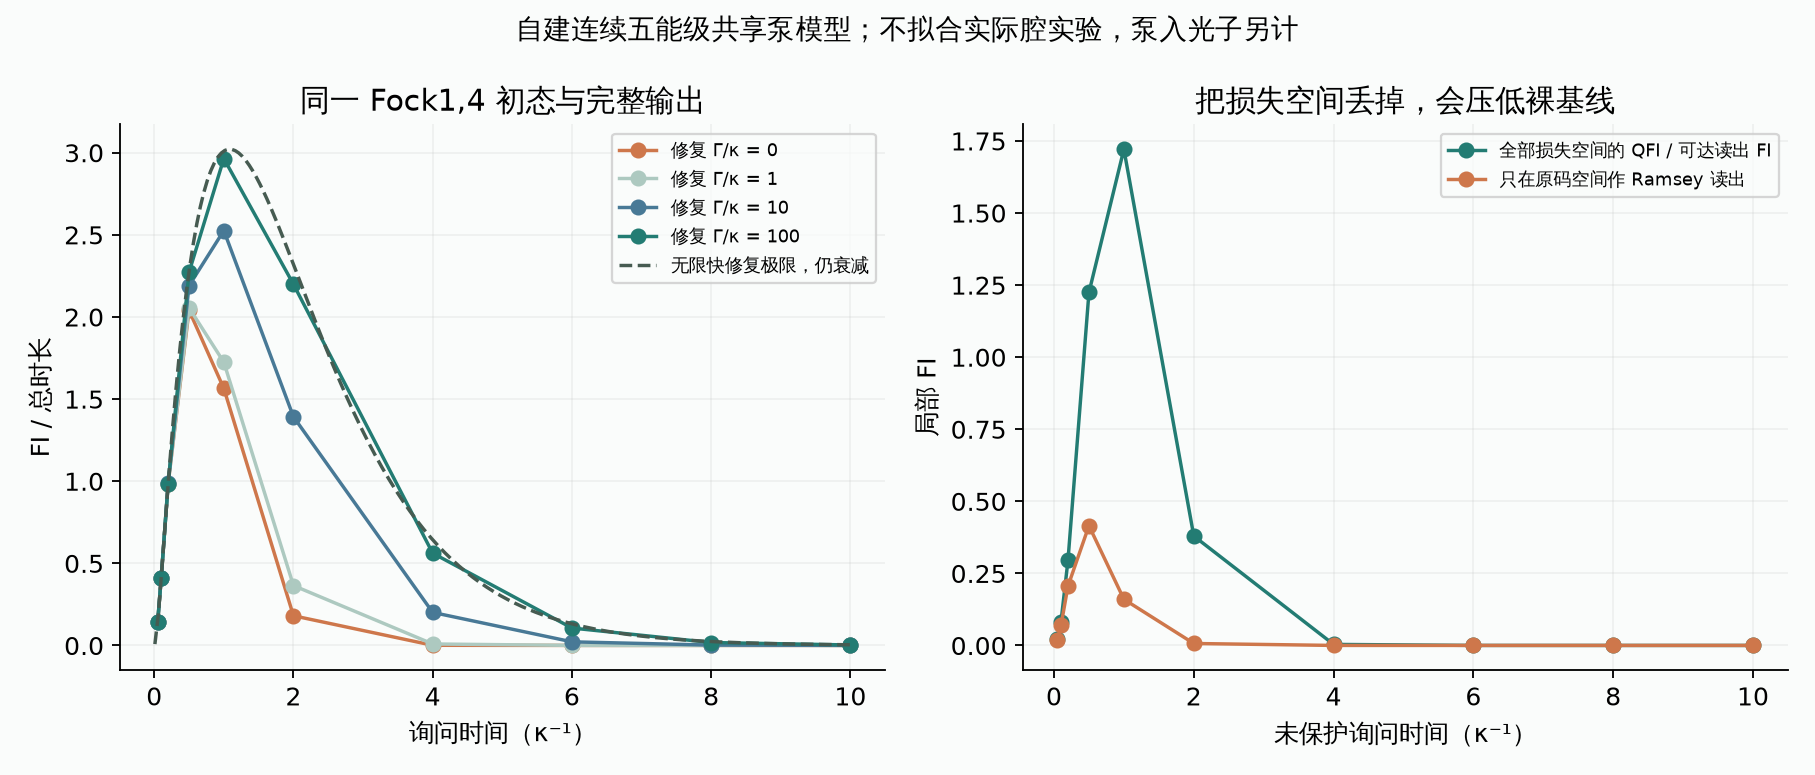
初始均为$(|1\rangle+|4\rangle)/\sqrt2$、平均光子数2.5,$\kappa=1$,固定边界时间0.1。在询问时间0.005至15内作网格及邻域细化,得到:
| 修复速率$\Gamma/\kappa$ | 最佳所求询问时间 | 完整输出FI/总时长 | 该次实验平均泵入光子 |
|---|---|---|---|
| 0 | 0.619600 | 2.125412 | 0 |
| 10 | 0.851012 | 2.571042 | 1.105908 |
| 100 | 1.050526 | 2.968499 | 2.366388 |
有限信息率可以改善,即使严格纠错及无衰减海森堡标度没有实现。与此同时,泵并不免费:在$\Gamma=100$的所求最优点,平均损失2.531027个光子、泵入2.366388个,末平均光子数2.335361,满足
这是该模型的光子通量账,不是驱动器、辅助复位和制冷的总焦耳账,也没有把保护与未保护匹配成相同泵预算。
一个容易偏低的裸基线:损失空间仍有相位
未保护的Fock1,4探针发生一次损失后,$|0\rangle$与$|3\rangle$之间仍有相干。若末读出只测原码空间的$|1\rangle\pm|4\rangle$,把其余结果合成一个失败标志,便会忽略一部分本来可读出的参数信息。
在上述模型中,非零相位相干只在$(1,4)$和$(0,3)$两对能级内。对两对分别作局部正交相位的Ramsey测量,再保留能级2的结果,得到五个结果;其FI等于完整量子态QFI。这个显式测量只需本地相位先验,没有先把QFI自动宣称成实验读出。
$t=1,\Gamma=0$时,完整输出QFI为1.720889,只在原码空间读出的FI却只有0.160031,相差约一个数量级。故前表的裸基线使用完整损失空间;有限修复收益仍在,但不能靠压低裸读出制造它。
腔实验的3.3 dB与6.3 dB分别比较什么
Ni等固定作者稿的存储研究使用binomial等编码,传感部分改用近似Fock1,4码。主文Fig.4和补充材料IV给出末端辅助比特的二元读出
实验改变虚拟相位$\phi$以模拟频移相位积累,拟合振幅和偏置,再换算FI。因此它支持编码相干与这一读出方案的信息收益,不能额外称已经完成未知$\delta$的盲估计或全局误差标定。4
作者按正交工作点公式
报告归一化Fisher信息。$t_{\mathrm{tot}}$明确计入纠错与复位,不能说论文忽略了控制时间。沿用作者参数与单位约定,用补充材料S30—S32印出的舍入参数复算:
| 探针与保护 | $A,B$ | 询问时间 | 总时间 | 本库复算$\bar F$,$\mathrm{kHz}^{-1}$ |
|---|---|---|---|---|
| Fock1,4,有AQEC | 0.296,0.516 | 450 μs | 464.21 μs | 1.377341 |
| Fock1,4,无AQEC | 0.246,0.482 | 300 μs | 306.08 μs | 0.641421 |
| Fock0,1,无AQEC | 0.261,0.525 | 1200 μs | 1205.08 μs | 0.326418 |
第一行的总时间为三轮各150微秒询问、2微秒纠错、0.710微秒复位,再加6.08微秒固定编码—解码与读出开销。原文给出的约1.38、0.644、0.327与舍入参数复算接近,不能用已舍入的$A,B$要求尾数完全相同。
同Fock1,4有、无保护,复算增益为3.319 dB,对应作者约3.3 dB;与Fock0,1相比为6.253 dB,对应作者约6.3 dB。后一个比较还改变相位能级间隔和初平均光子数,从0.5变成2.5;不能把全部6.3 dB归因于同资源的纠错。
还有一个小的公式边界:$B\neq1/2$时,正交相位点不是二元FI的严格最大点。按印出的曲线参数再对相位数值优化,三行分别只提高约0.055%、0.042%、0.094%,不改变这组量级和增益解释。本库保存两种值,未重估原拟合不确定度。
这里的归一FI沿用作者对$\delta$的约定,不与前面无量纲角频率模型直接拼绝对值;若改变待估参数定义,FI也需按参数变换的导数平方换算。原始拟合轨迹未取得,论文注明进一步源数据可合理请求,本次没有发送索取消息。
哪些判断较稳,哪些还要继续核
较稳的机制是:纠错保留什么取决于信号生成元与可纠错误的关系;实际可见信息要同时算记录和量子输出;严格渐近标度、有限精度、控制开销及资源预算须分别比较。124
本库新增的是四组可检查的有限条件结果:两比特码的逻辑响应与记录信息分离,有限等待下纠错次数的收益转折,相同环境边际而记忆不同的精度,以及包含损失空间和泵光子通量的近似Fock读出。它们解释条件怎样改变结论,没有重证一般最优控制定理。
仍未决的是:带噪辅助、真实中途测量和反馈电路能保留多少收益;没有局部先验时怎样处理符号与相位别名;一般隐藏量子环境下的必要且充分条件;以及匹配驱动、光子和整机时间预算后的净收益。腔原始数据与作者SDP均未复现。下一篇T140将从能匹配的有限任务选方案比较,不把存储、操作和传感压成一个总分。
复算入口与自审范围
计算代码为有限计量模型、作者科学核验和绘图脚本。结果目录含输入、输出、实验印出参数复算与假设;CSV保存174个控制点、168个裸基线点、54个隐藏环境点、70个Fock点及询问时间优化结果。
177项作者核验包括完整物理态与简化仪器、八维联合环境与隐藏块模型、全部有限分支的参数导数、SLD线性方程与实际含翻转读出、完整损失Kraus解、独立ODE、相位读出和光子通量。精度修正只消除已解析确认的对称性禁项,并逐项限制其机器误差残差;未删除物理小概率结果。
原始文献、正式版/固定作者稿、实际读取段落与未读部分分别登记。以上是Codex作者自审的计算依据,不能称独立审阅、实验全复现或一般渐近证明。