13
晶体里的缺陷,什么时候是在帮助整体释放应力?
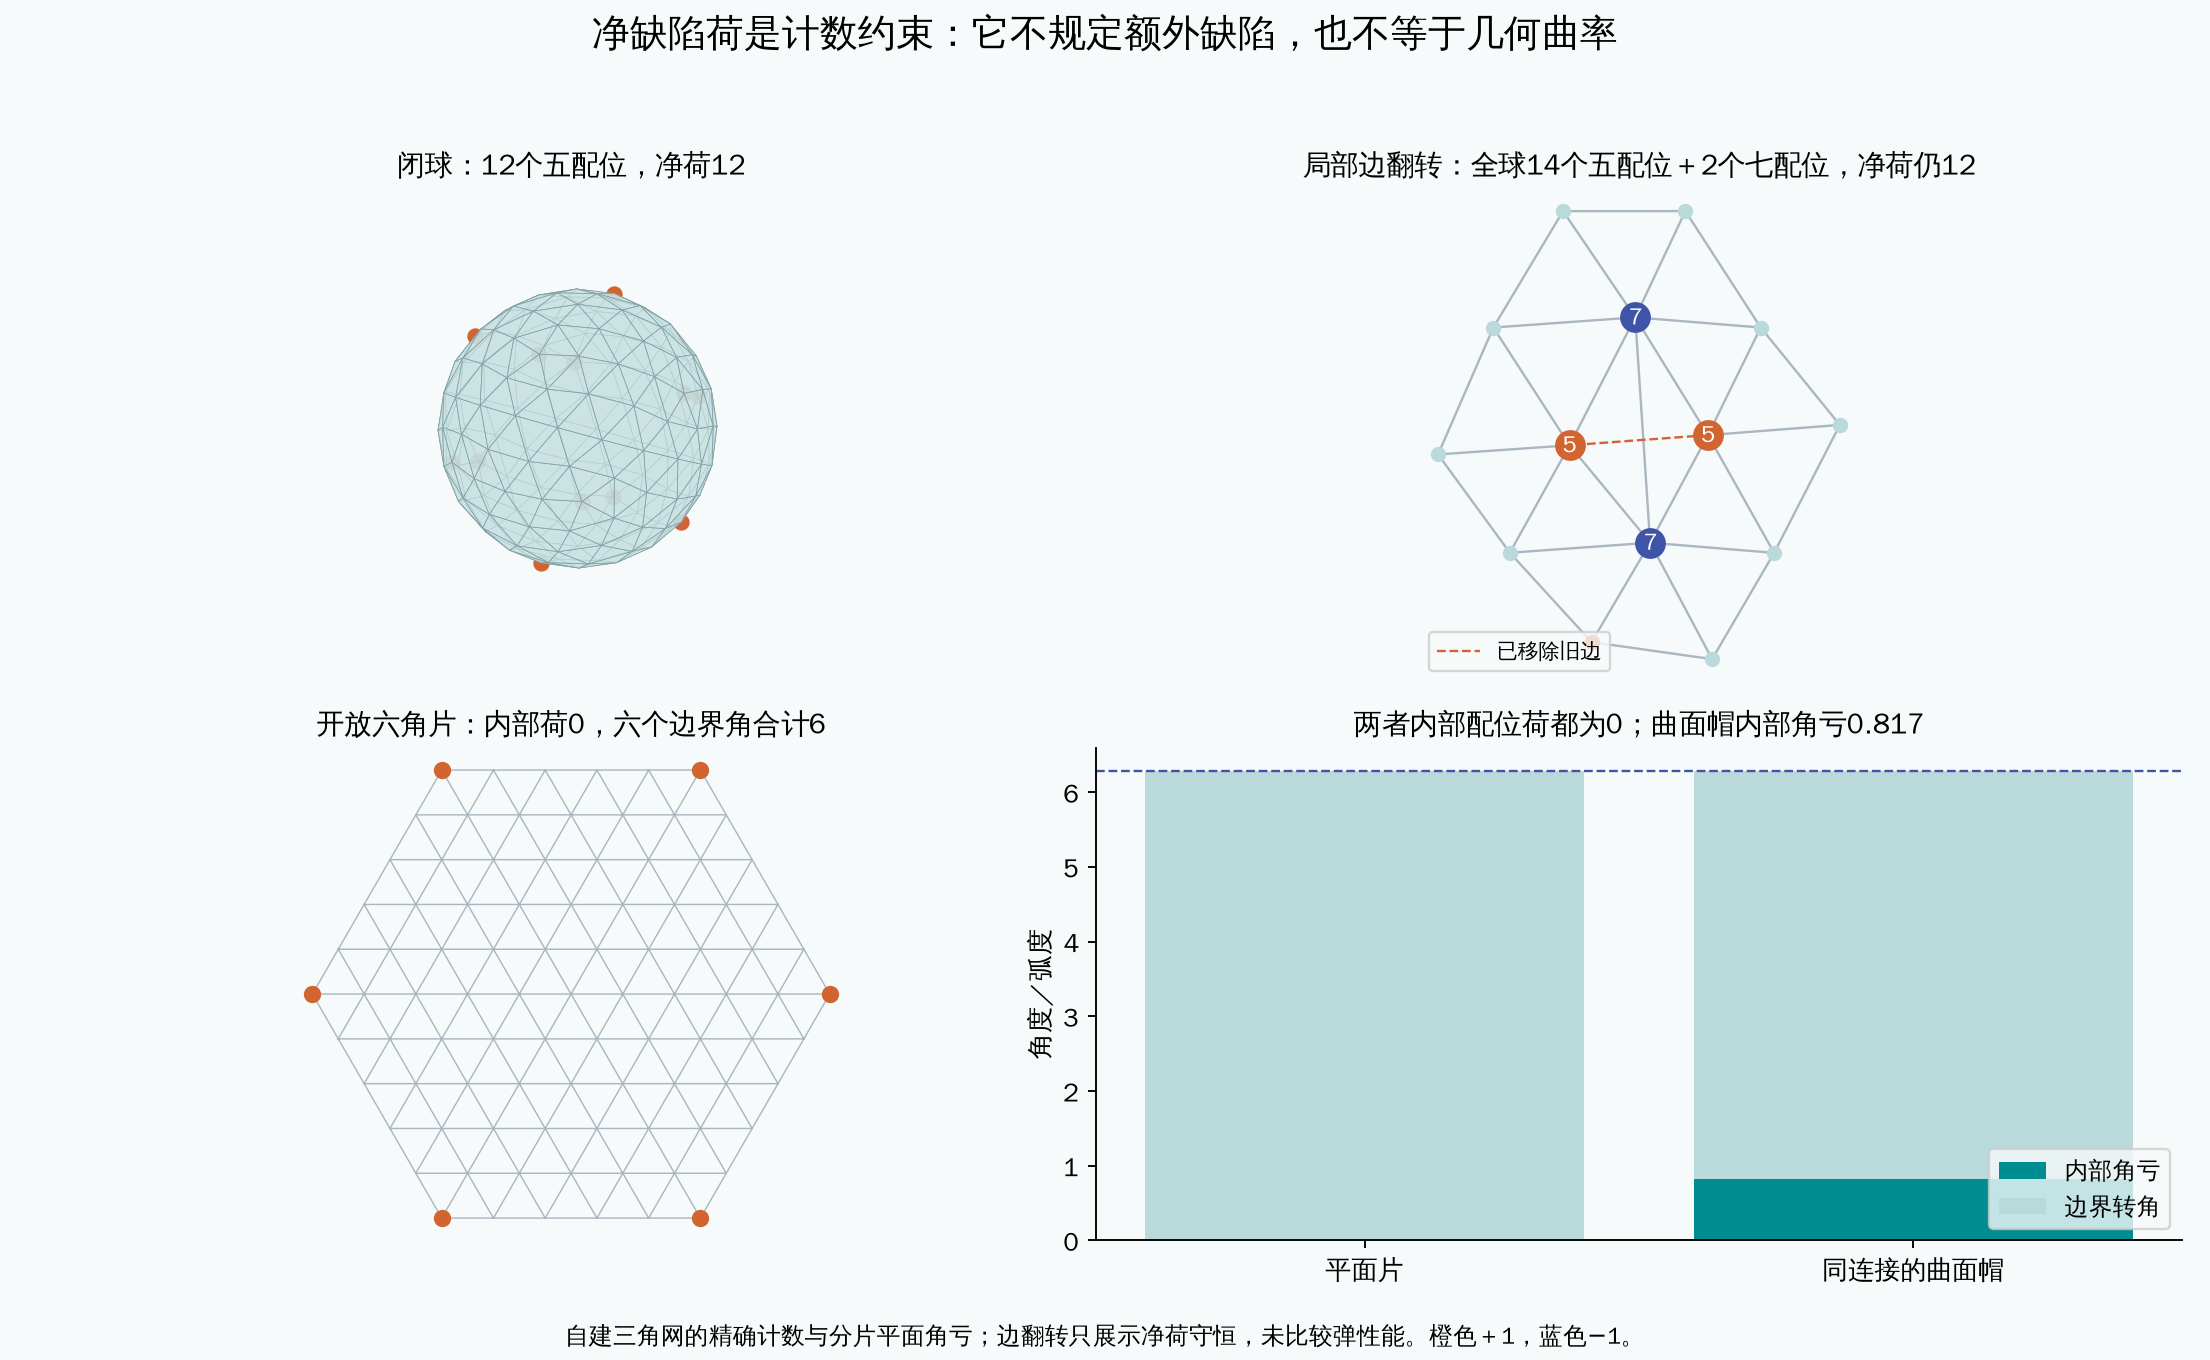
曲面晶体的缺陷不能只按多少来判断。封闭表面的拓扑规定净配位荷,开放边界会分担这笔计数;额外中性位错是否有利,还取决于它释放的分布应变能能否补偿相互作用与核心代价。本文核曲面胶体原始实验及补充理论,用精确三角网计数和实际位错对复算,分开净荷、角亏、取向、位置及能量阈值,并以拉伸增加晶格行数和主动颗粒自剪切作成因对照。
Mechanism Atlas · 现象 — 机制 — 条件
从一个可回答的问题出发,比较可能的机制,走通最小因果链,再看条件改变之后什么会变化。
曲面晶体的缺陷不能只按多少来判断。封闭表面的拓扑规定净配位荷,开放边界会分担这笔计数;额外中性位错是否有利,还取决于它释放的分布应变能能否补偿相互作用与核心代价。本文核曲面胶体原始实验及补充理论,用精确三角网计数和实际位错对复算,分开净荷、角亏、取向、位置及能量阈值,并以拉伸增加晶格行数和主动颗粒自剪切作成因对照。
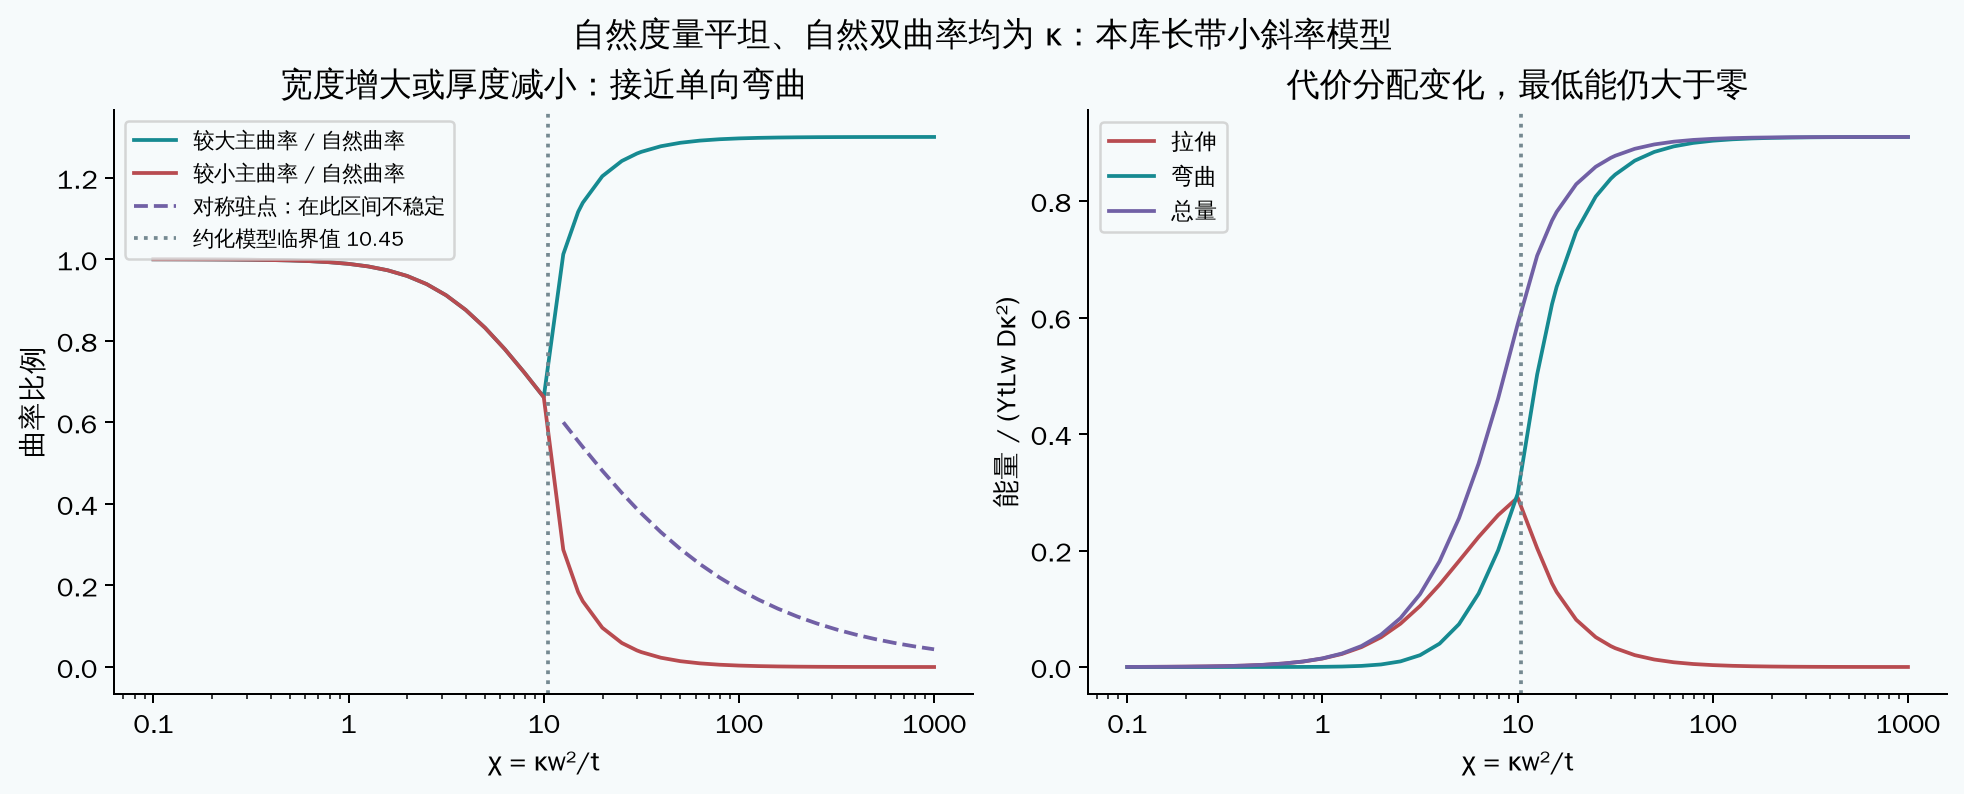
形态取决于材料偏好的自然度量与自然曲率,也取决于厚度、宽度和边界允许它怎样放松。本文核2026薄带严格结果与原始实验,分开Gauss和Codazzi不相容;再实际求解双曲率小斜率模型和受支撑薄条,展示拉伸与弯曲竞争、整体拱起与细皱纹选择,以及平坦仍受压的条件。最低能、稳定驻点和求解器收敛分别检查,渐近尺度不冒充有限材料的精确转变阈值。
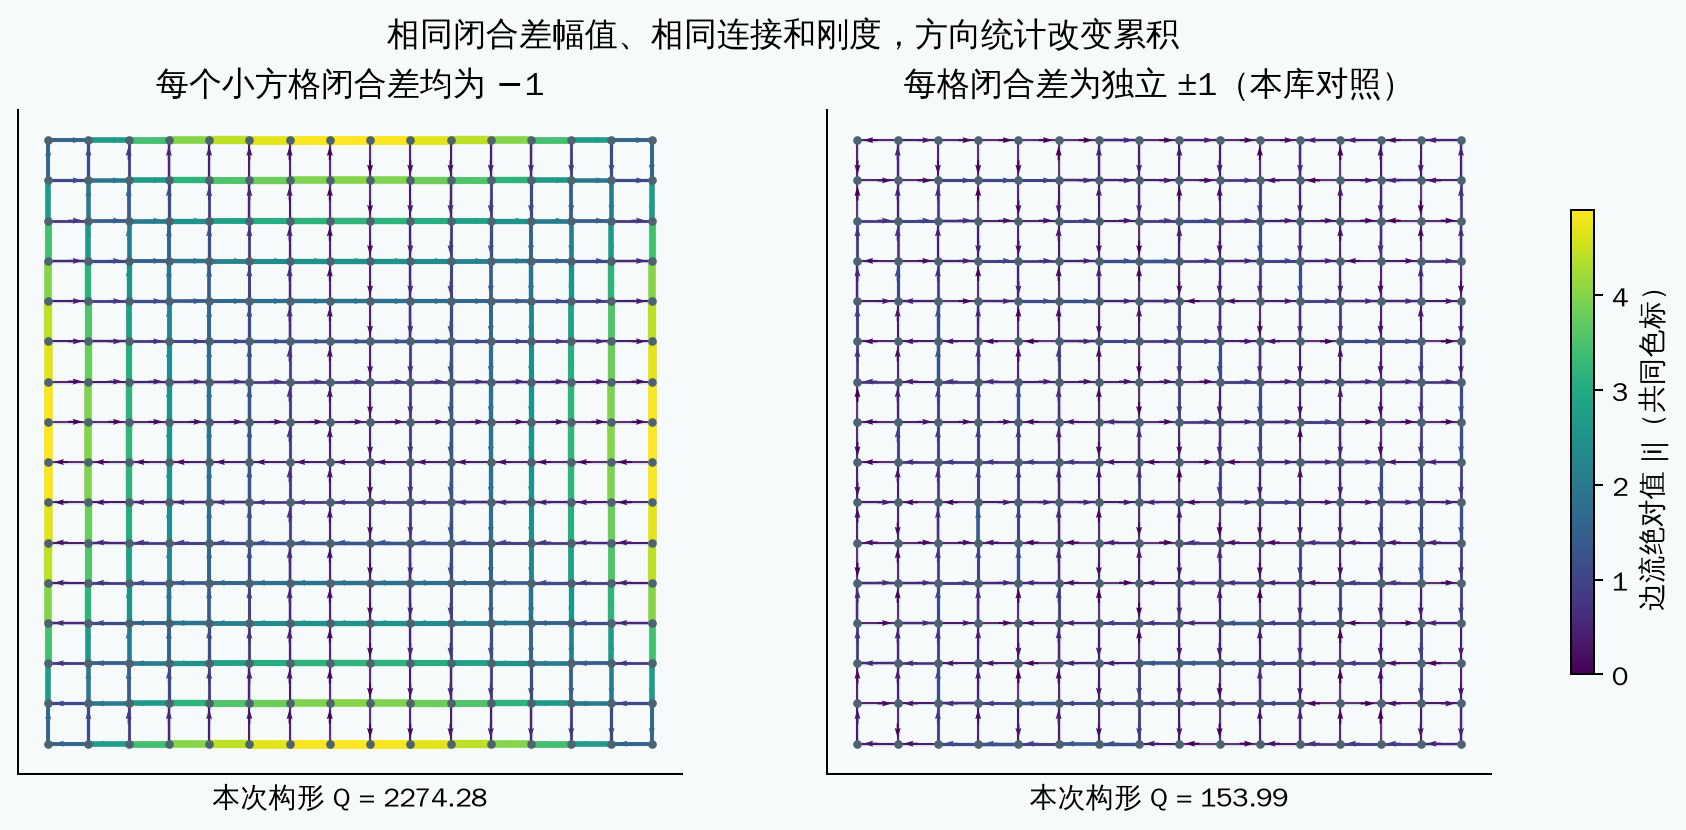
局部错配一样大,不保证整体付出一样大的代价。本文以不相容图模型为入口,固定连接和刚度,比较每个小闭环同向与随机方向的闭合差;再用连接桥、全部有限占据态和实际切边,分开结构连通、应力连通、总量累积与局部扰动响应。计算显示,独立零均值无序提高固定网络的平均代价,组装选择后的抵消另有条件;同一线性网络中的背景错配也不改变局部响应算子。
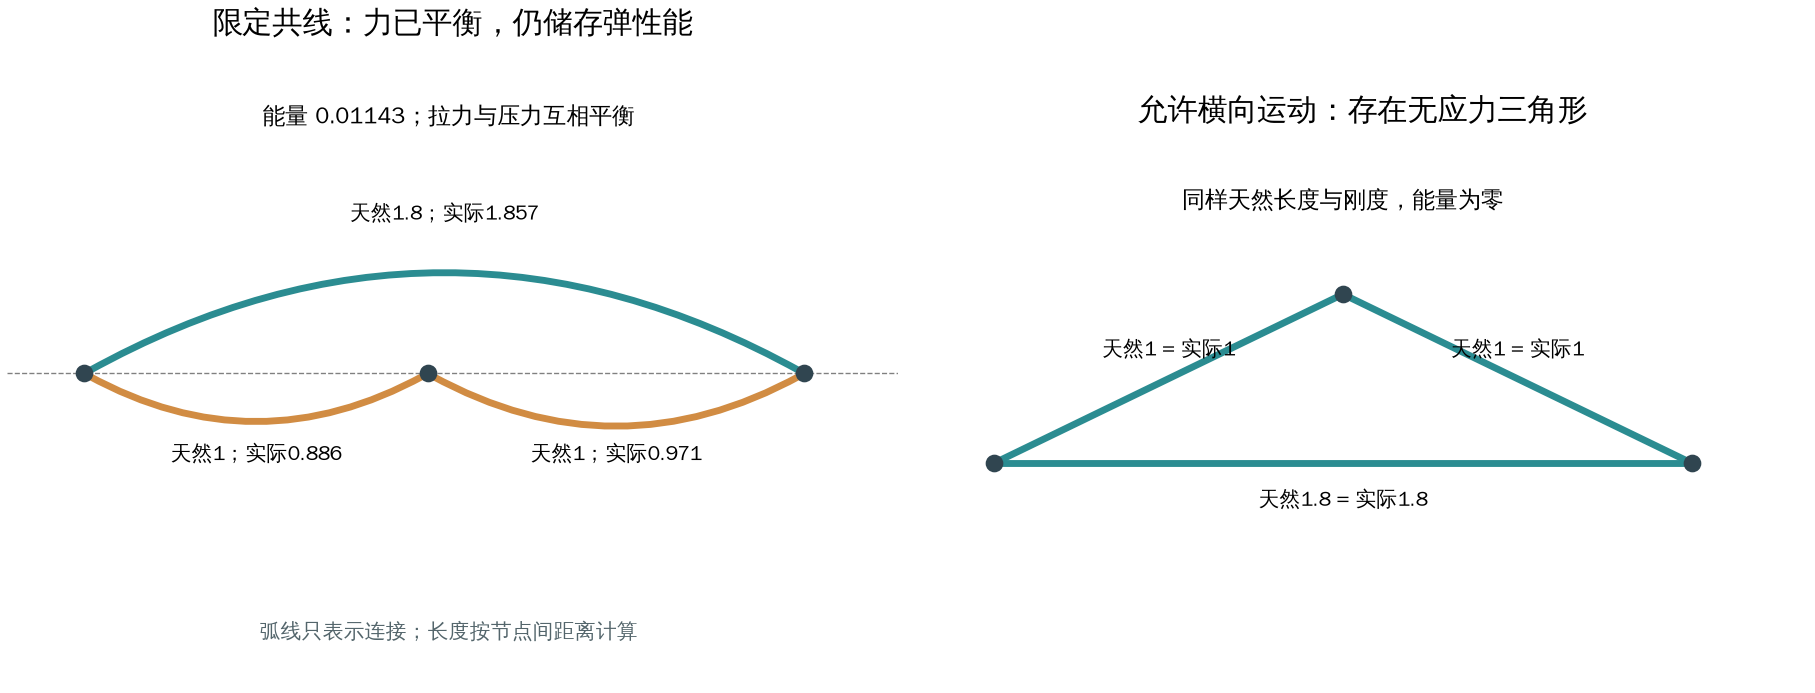
每根弹簧都有自己的天然长度,连成整体后却未必能同时满足。本文用三根弹簧的精确解区分边界加载、天然错配与允许构形:一个共线有应力状态可以转成无应力三角形,违反三角不等式的目标则不能靠转向消除。再核原始不相容图研究与2026生长薄片实验、方法和作者明确保留的证明缺口,说明局部相容、整体闭合、空间嵌入与平衡稳定需要分别判断。
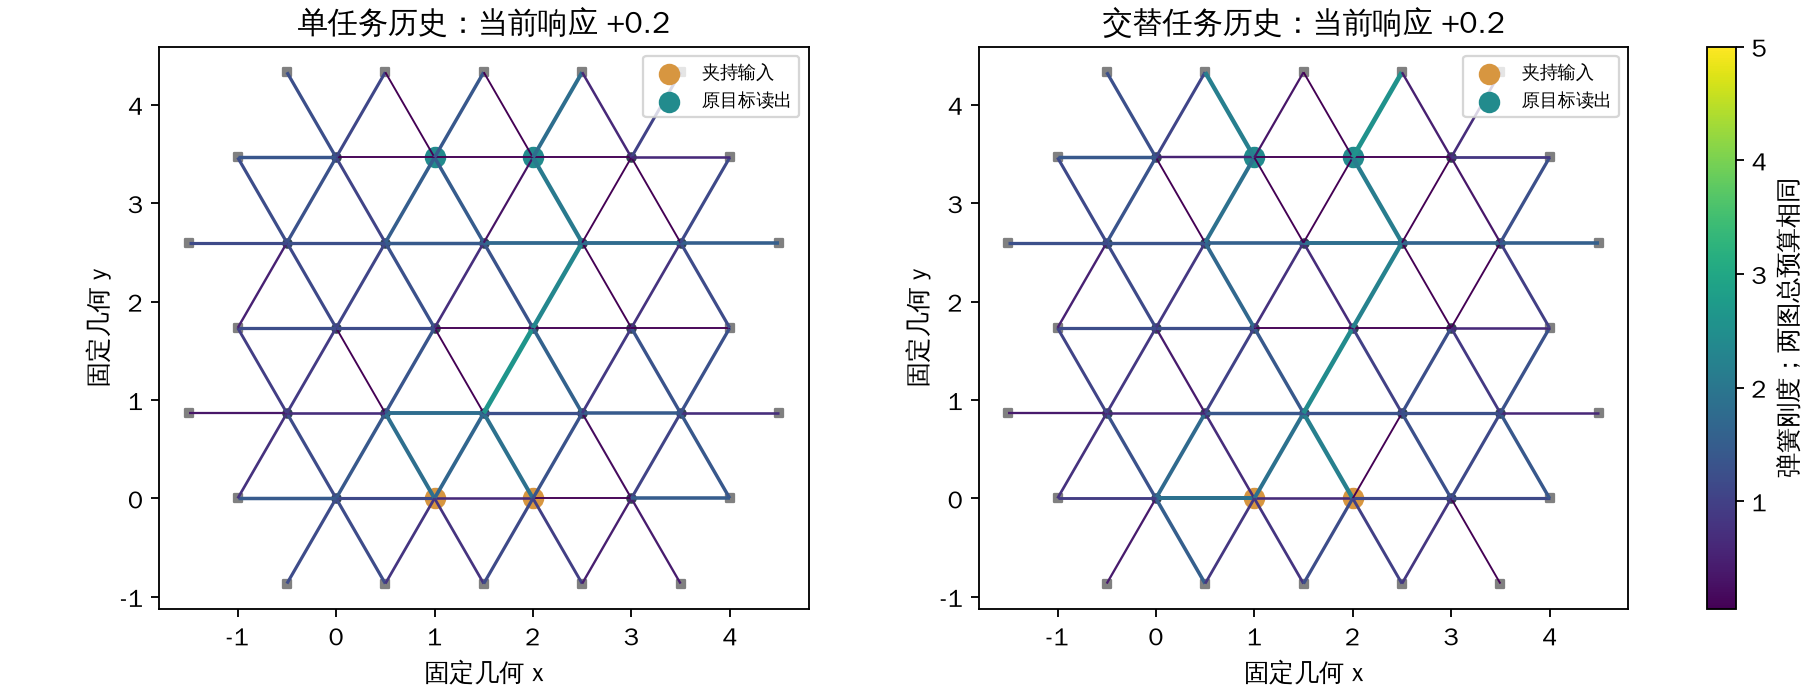
同一当前功能可以由不同弹簧配置实现,训练历史因而可能改变下一次调整的难度。原始删边数据支持特定已见功能之间少改边的条件收益,同时只有5%的交替训练轨迹达到两目标。本库在相同刚度预算、当前误差和预训练呈现次数下比较12对网络:切回旧任务有一定步数优势,对新端口却随测试条件而改变,且步数少不保证参数改动少。材料的后续可调整性,需要连同任务分布、允许更新方向和成功率一起定义。
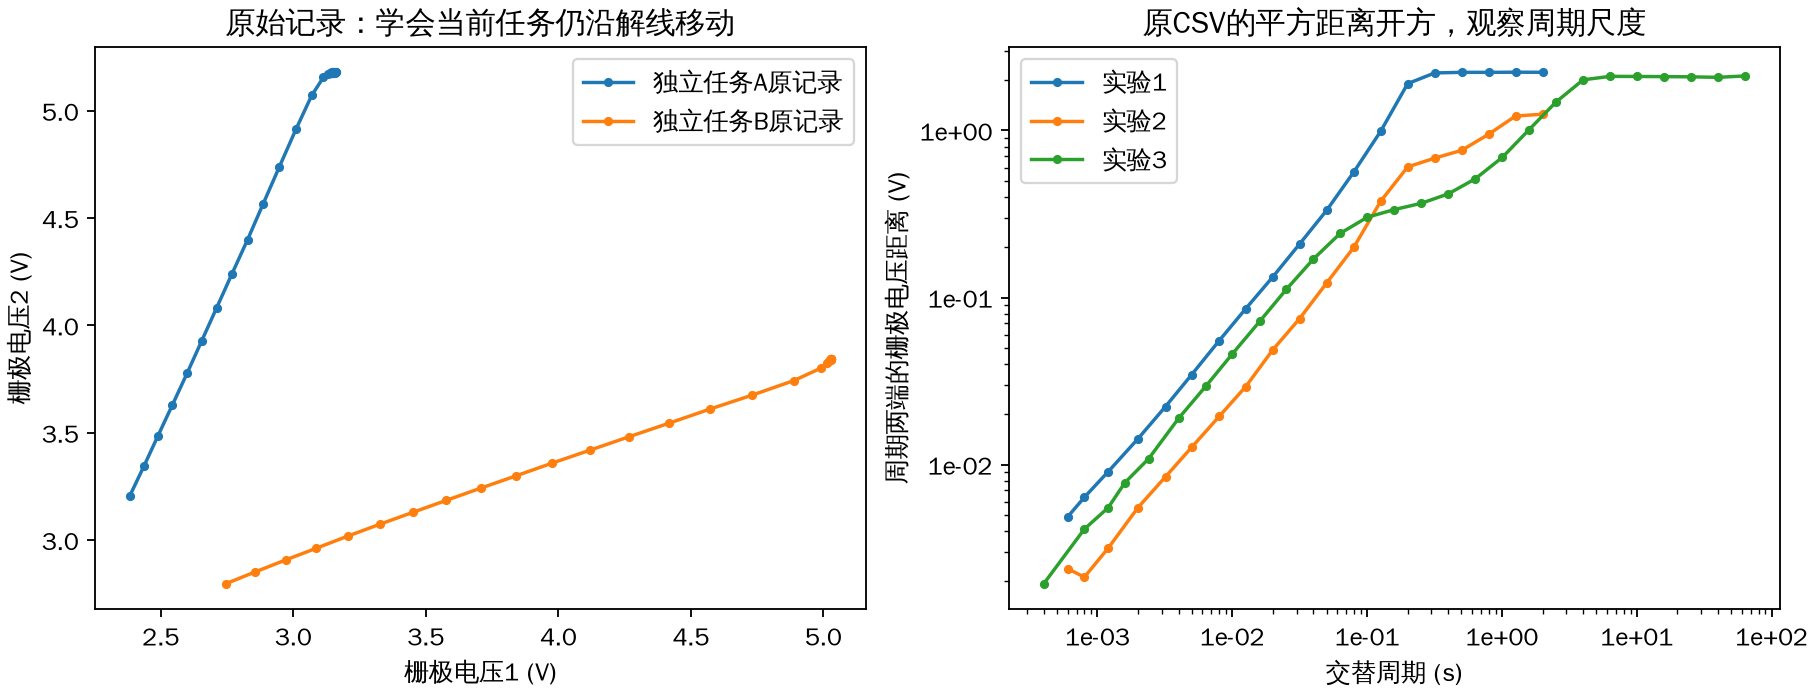
任务误差已经很小时,真实更新电路仍可能持续改写参数。本篇用原始栅极记录复算两组学习偏置,核局部校准的后续外推,并用独立小模型区分固定偏置、随机噪声、量化和关闭学习后的漏失。放大钳位信号并随误差缩短写入,可以抑制特定偏置;所需幅度、时长和测量精度仍有边界,不能把一种补偿当作全部物理误差的通用解。
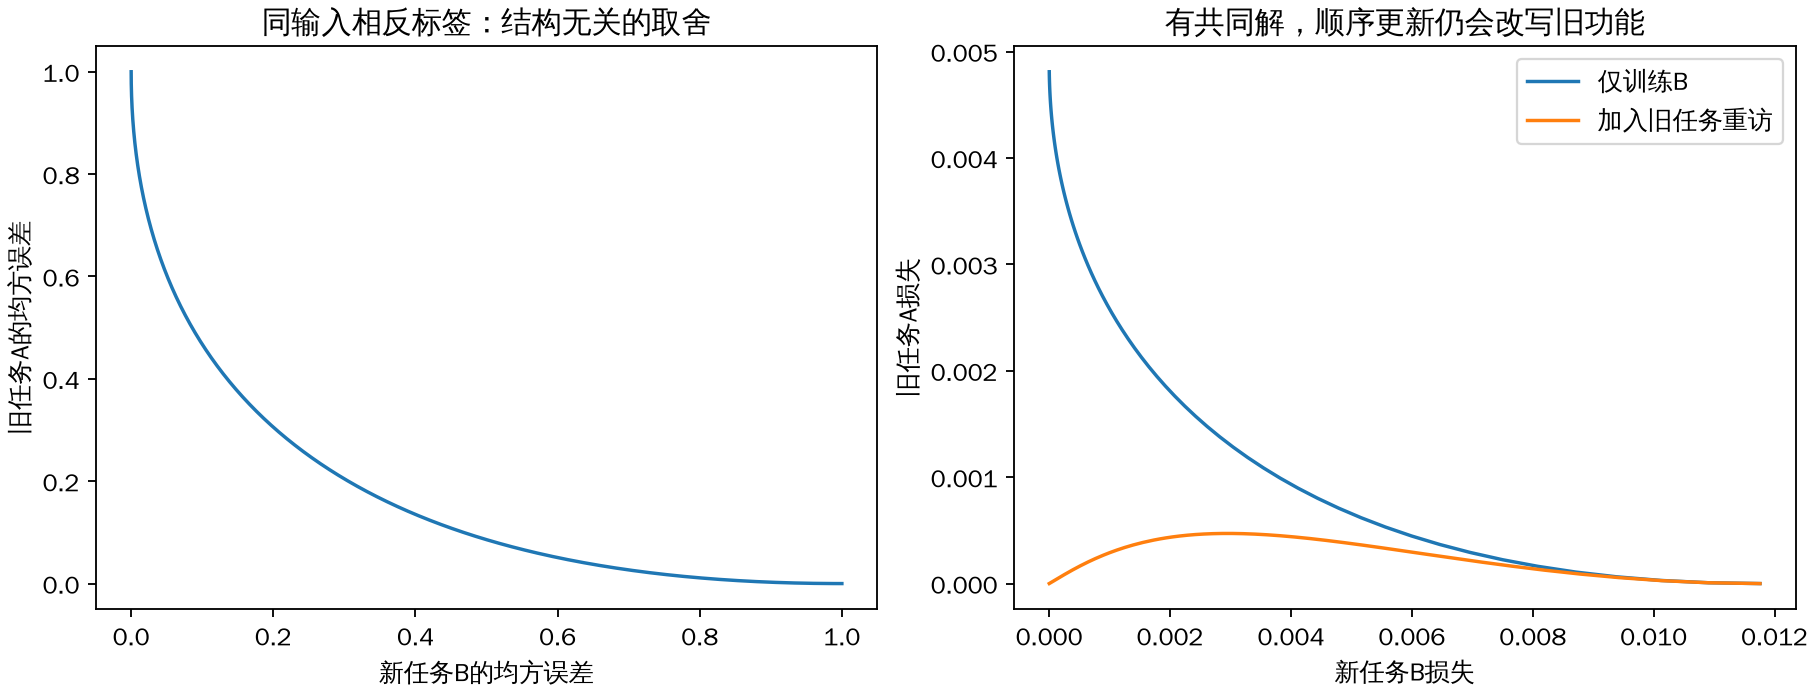
旧任务变差,可能因为两道题本来矛盾,也可能因为有共同解却被顺序更新带离。本篇核原始可微电阻代码,再构造有明确共同解的小网络,在相同新任务误差下比较更新阈值、重访和约束补偿。阈值可减少更新,却在本例中只轻微改善保持;更高阈值停在新任务门槛外。重访和精确保护更有效,也各自使用额外旧任务信息。
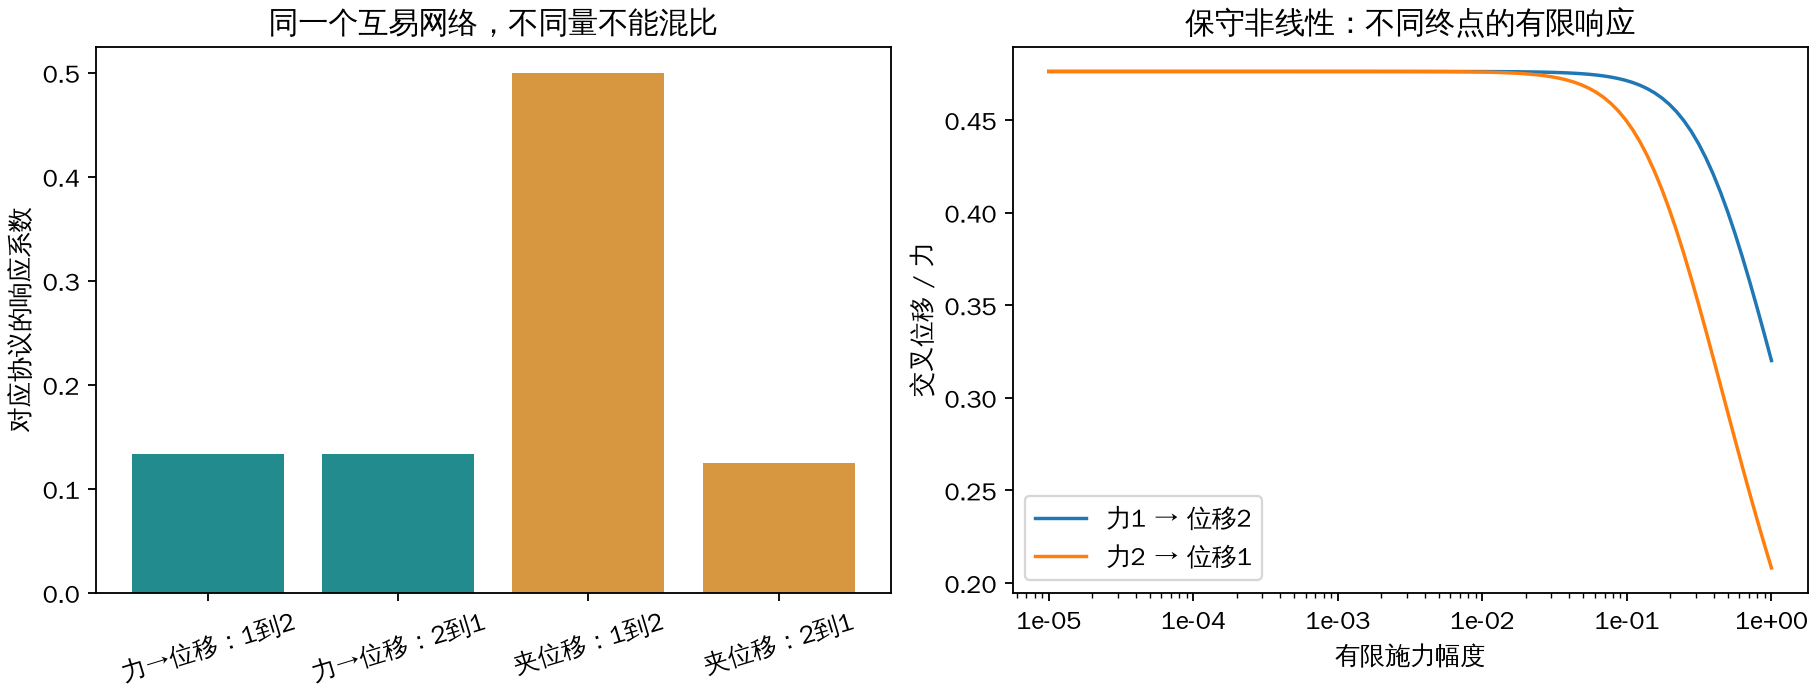
方向增益不同,不足以证明互易性破缺。夹持位移、匹配施力与不同工作点的非线性响应需要分别比较。本篇实际核对这些对照,并用两单元局部学习适配说明反对称反馈怎样实现被动线性系统不能实现的目标;它同时带来路径功和稳定性要求。饱和能限制幅度,却不自动保证静止形状,局部圆盘条件也要接回完整谱。
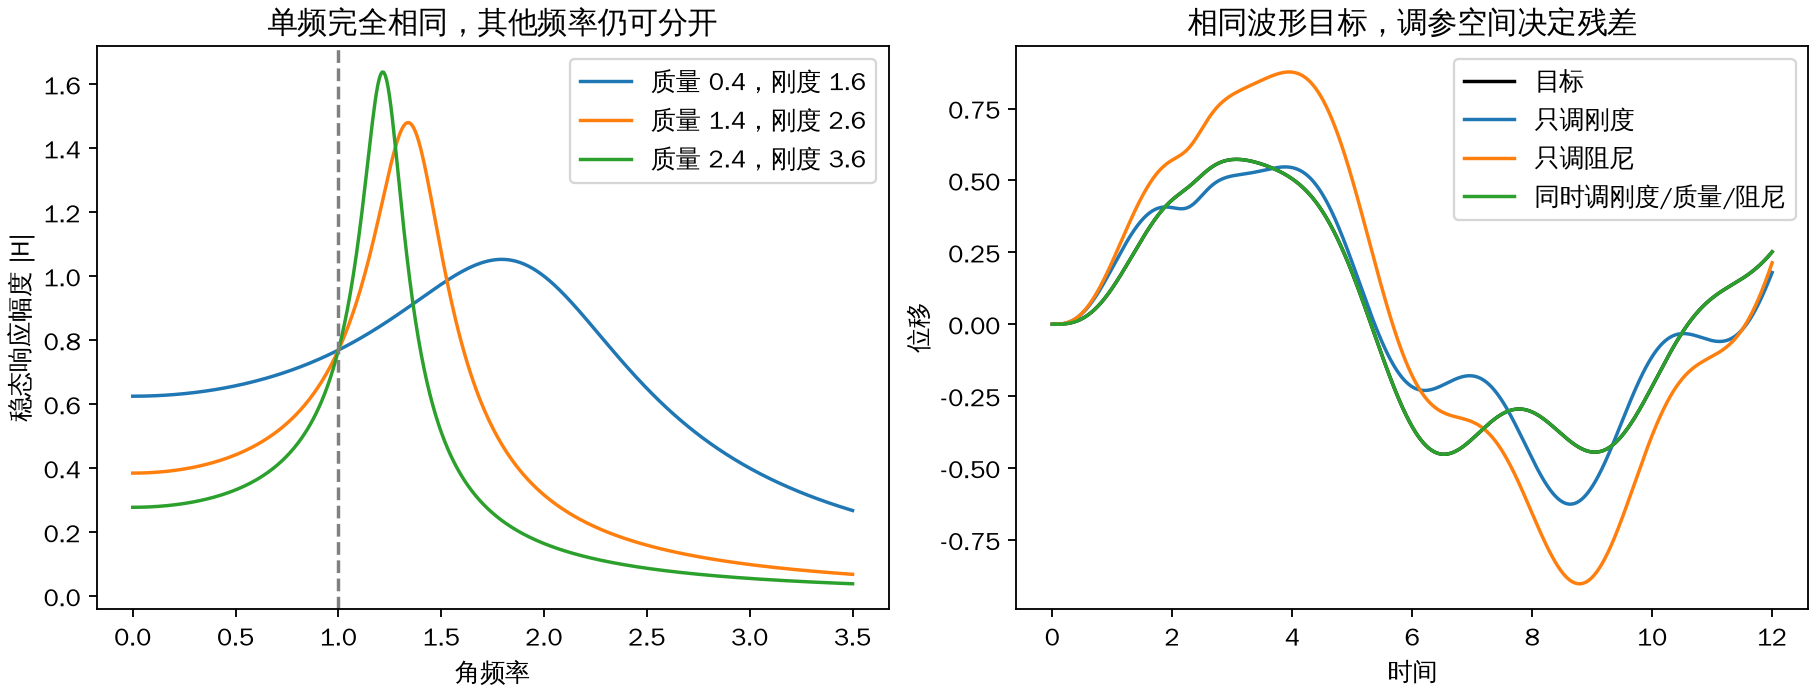
静态形状不约束惯性和阻尼,单频幅相也不足以确定全部时间响应。本篇从同单频、异瞬态的振子出发,实际比较三类参数的波形训练,再在两节点网络核四类局部梯度。倒序误差驱动可以用正阻尼网络计算伴随,但需要正确终端条件、初态复位和时间配对;它不会让原运动及耗散倒流。
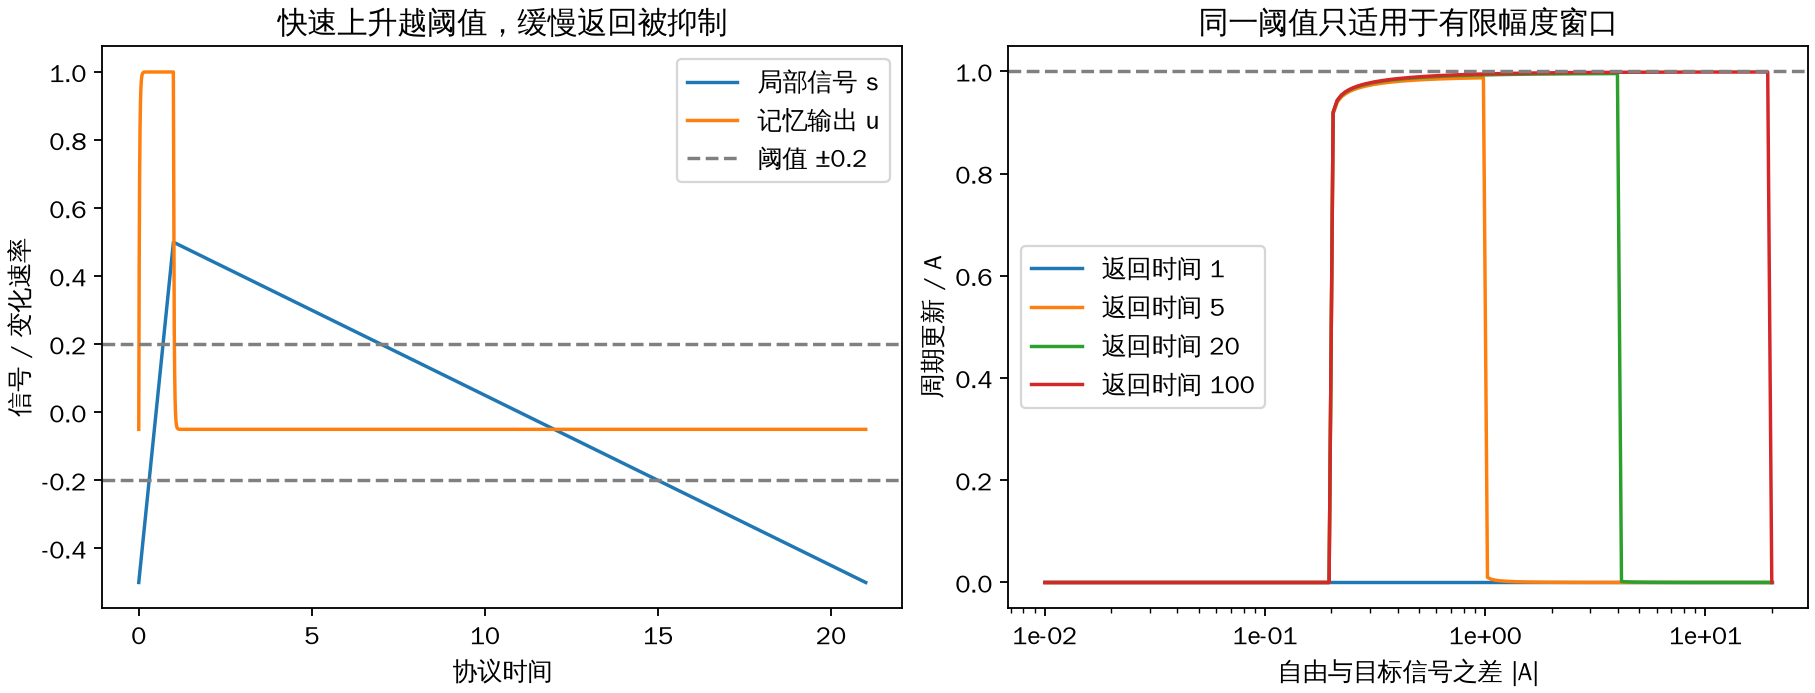
跨时比较可以由局部动力学完成,但有记忆还不够。反馈先消除恒定背景,阈值再区分快速转向目标与缓慢返回的响应,才留下近似两状态差。本篇用可精确求解的局部模型和闭环任务,核对有效幅度、反转节奏、状态滞后和未消退的历史;再执行作者原核与马尔可夫方法,区分反馈耗散率、有限模型残差和整机训练代价。
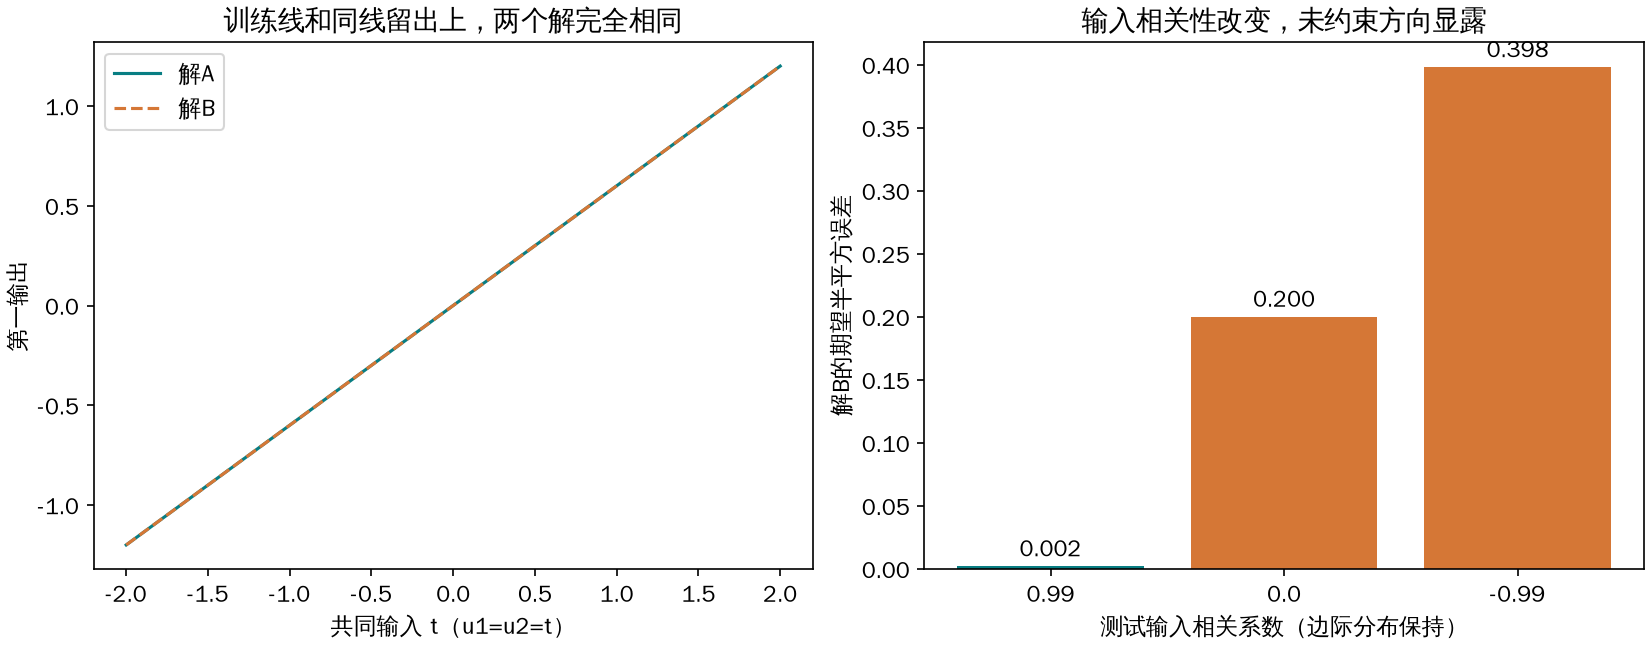
训练做对,只约束了训练真正覆盖的输入关系。本篇实际训练并冻结两个正导度网络:它们在训练线及同线留出上表现相同,输入相关性改变后却分开;扩大覆盖可消除差异。原自旋模型的精确枚举与一个减少隐藏单元的对照进一步说明,对称性能够支持特定新输入,受扰图样可能自带歧义,跨网络平均的识别成绩也不同于单个冻结网络的成绩。
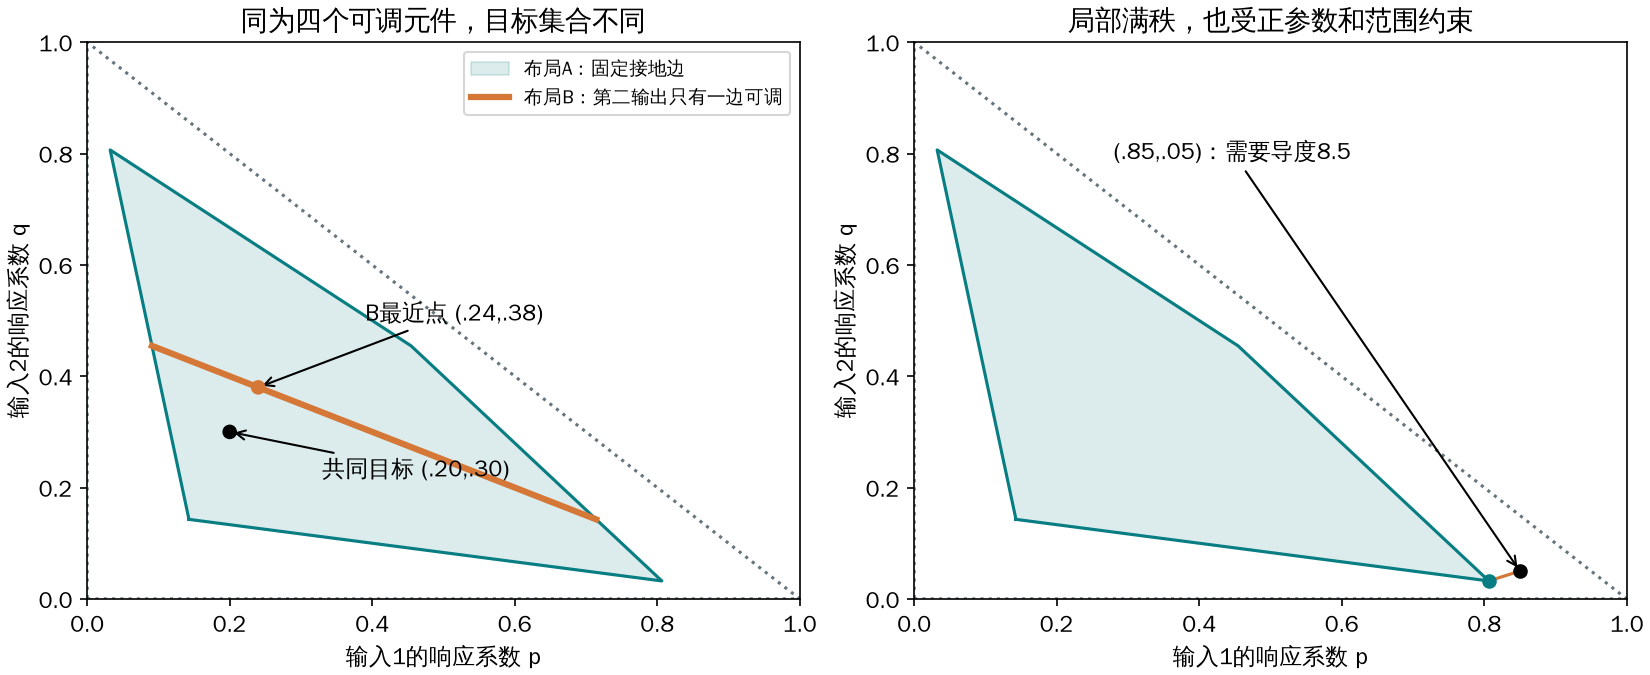
可调元件的数量没有直接告诉我们能学会多少任务。本文把正导度网络的目标集合完整算出:同样六条边、四个可调元件,布局改变后,一个可学目标会出现精确的误差下限;局部满秩仍可能遇到参数上限,同样可实现的任务也可能沿不同方向需要相差约81倍的更新。再核验原作者300节点网络与理论原文中的退化例子,区分物理能力、局部调整和有限训练。
没有匹配的研究笔记